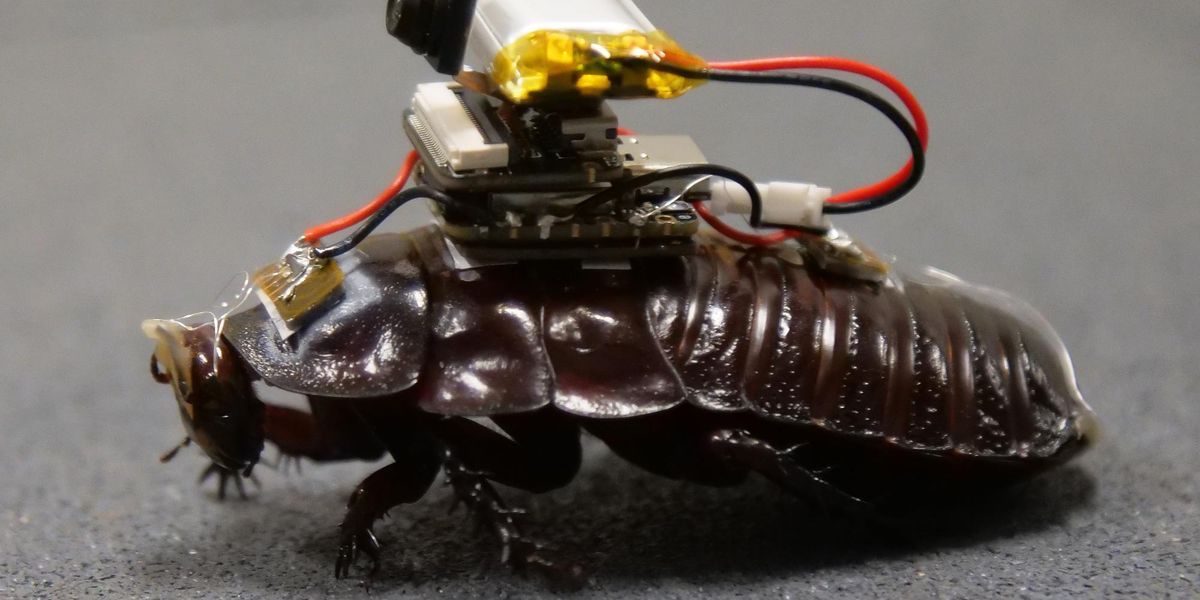
Pesquisadores do Laboratório de Biorobótica da Universidade de Queensland, na Austrália, publicaram um artigo detalhando um protótipo de barata-ciborgue projetado para missões de resgate. Apelidado de "Paraborg", o sistema consiste em uma barata viva equipada com um pequeno módulo eletrônico e uma agulha com mola, com o objetivo de alcançar vítimas presas sob escombros em desastres naturais, como terremotos.
A proposta, embora em estágio inicial, busca utilizar a capacidade natural do inseto para navegar em terrenos complexos e inacessíveis a robôs tradicionais ou equipes de resgate. O desenvolvimento, reportado pela IEEE Spectrum, representa um novo passo na exploração de insetos-ciborgue como plataformas para aplicações em campo.
O atalho biológico para a robótica de microescala
A principal tese por trás do projeto é que o uso de insetos vivos oferece um "atalho para alguns dos problemas mais difíceis da robótica", segundo T. Thang Vo-Doan, diretor do laboratório. Construir um robô do tamanho de um inseto capaz de se mover de forma confiável por escombros, escalar superfícies irregulares, recuperar-se de quedas e carregar sua própria fonte de energia e sensores úteis é uma tarefa "extraordinariamente difícil", afirma Vo-Doan na reportagem.
Ao integrar a tecnologia a um organismo vivo, os pesquisadores aproveitam a mobilidade e a resiliência já existentes na biologia do inseto. Essa abordagem de bio-hibridização contorna décadas de desafios de engenharia em locomoção, miniaturização e eficiência energética que limitam o desenvolvimento de micro-robôs puramente mecânicos para ambientes não estruturados.
O "Paraborg" ainda é um protótipo de pesquisa, e o caminho para uma aplicação prática em cenários de desastre é longo. No entanto, o trabalho do laboratório australiano se insere em um campo de pesquisa de décadas que continua a ver nos insetos-ciborgue uma plataforma viável para superar as limitações da robótica convencional.
Com reportagem de Brazil Valley
Source · IEEE Spectrum Robotics