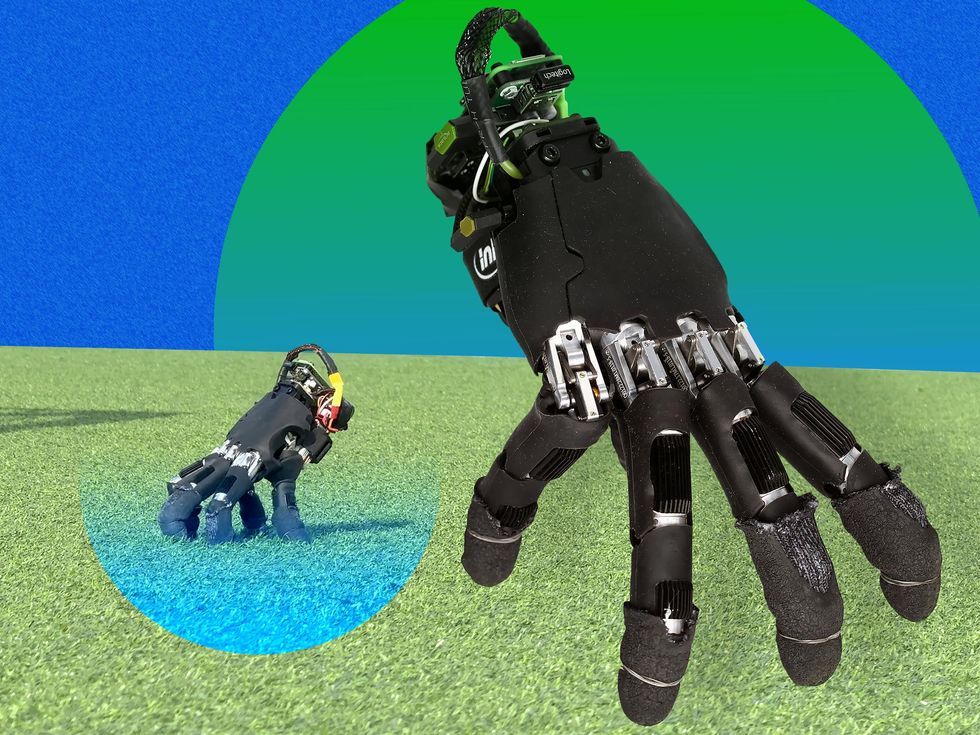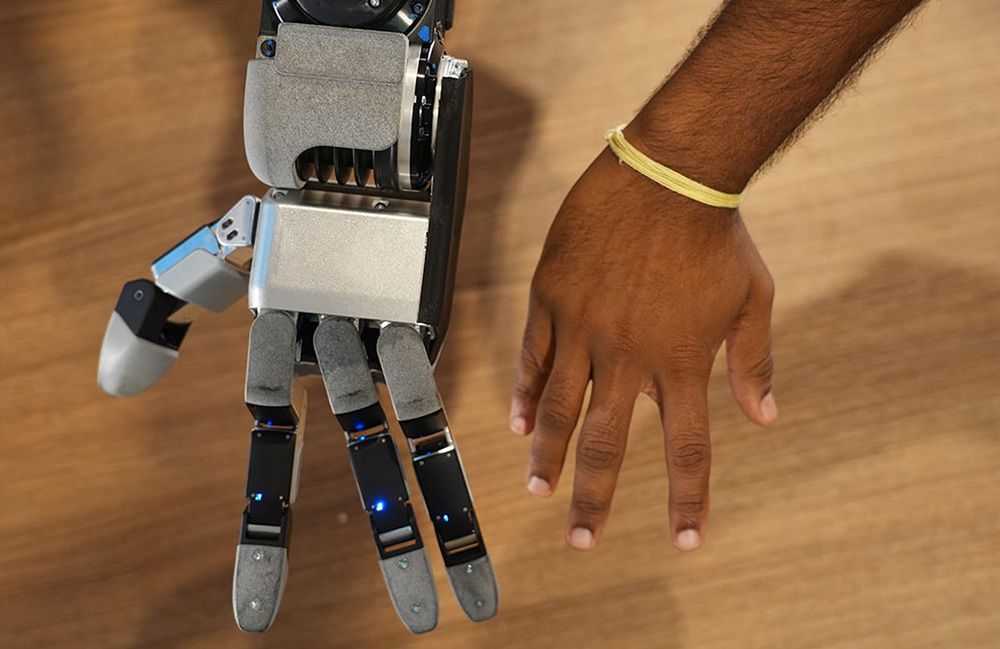
A Boston Dynamics, conhecida por seus robôs ágeis e de alta performance, revelou detalhes sobre a nova mão de seu humanoide Atlas, um passo significativo na evolução da robótica avançada. A empresa destacou que o novo design, com quatro dedos e 13 graus de liberdade (DoF) acionados diretamente, foi concebido para fabricação em massa e para aprimorar a interação com o mundo físico. A eliminação do dedo mínimo e a redução do tamanho da garra são mudanças notáveis, mas o cerne da inovação reside na sua capacidade de operar em simulações de alta fidelidade, permitindo o aprendizado por reforço (RL) do "sim-para-real".
A estratégia por trás desta reformulação, conforme explicado por Alberto Rodriguez, diretor de comportamento de robôs para Atlas na Boston Dynamics, baseia-se em aprendizados cruciais de anos de desenvolvimento. A complexidade de uma mão robótica envolve um delicado equilíbrio entre destreza, força, robustez, custo e capacidade de reparo. A modularidade e a maturidade dos atuadores, por exemplo, foram identificadas como fatores essenciais para aumentar a velocidade de desenvolvimento e a confiabilidade. A nova mão utiliza 13 atuadores idênticos e encapsulados, eliminando cabos frágeis que cruzam juntas, uma abordagem que já demonstra seus benefícios. A força, capaz de levantar mais de 45 kg, não precisou ser aumentada, permitindo otimizar a transparência da atuação e responder a desafios em tarefas mais complexas observados em modelos anteriores.
Design modular e fabricação em massa
A decisão de construir a mão internamente, em vez de recorrer a soluções prontas, reflete a importância estratégica deste componente para a proposta de valor dos humanoides. A Boston Dynamics entende que as mãos são peças tecnológicas integrais e que seu design deve estar intrinsecamente ligado ao roadmap do produto. A filosofia de simplicidade e modularidade, já aplicada ao corpo do Atlas, foi estendida à mão. A utilização de 13 atuadores idênticos não só simplifica a fabricação e a manutenção, mas também permite que as equipes de hardware e comportamento colaborem de forma mais eficaz nas fases iniciais de design. Essa sinergia possibilita o bloqueio de características chave, como morfologia e sensoriamento, através de simulações e mockups, conferindo maior confiança à equipe de hardware antes do design detalhado. A cultura de testes rigorosos com protótipos e validação de subcomponentes, embora trabalhosa, acelera o refinamento de problemas, evitando descobertas dolorosas em campo.
Otimização para aprendizado por reforço (RL)
A nova mão foi projetada com um foco explícito na facilidade de uso em simulações, especialmente para aprendizado por reforço. A empresa buscou otimizar a "backdrivability" e a transparência dos atuadores e transmissões, complementadas por técnicas de controle para compensar não-idealidades remanescentes, como diferentes tipos de atrito. Essa abordagem permite simulações dinâmicas precisas, essenciais para o desenvolvimento de políticas de RL que se transferem diretamente para o hardware. A capacidade de usar RL em simulação é vista como um divisor de águas para a próxima geração de manipulação robótica, indo além das tarefas básicas de "pegar e colocar" (pick and place). Tarefas complexas, onde a informação relevante reside em mudanças rápidas na distribuição de contatos e pressão, são difíceis de teleoperar ou demonstrar, mas podem ser aprendidas efetivamente por robôs através deste método.
Aplicações industriais e exploração de limites
A Boston Dynamics tem testado a nova mão em uma vasta gama de tarefas. Embora definir requisitos para um componente tão complexo seja desafiador, a empresa desenvolveu um conjunto de tarefas representativas. Estas incluem atividades industriais comuns, como o uso de ferramentas manuais, manuseio de cabos e parafusos, e tarefas de "bring-up" para comparação com modelos anteriores. Além disso, a empresa tem explorado os limites da capacidade da mão através de atividades lúdicas e inspiradas em feitos físicos humanos, como malabarismo e jogos de velocidade, buscando um engajamento que conecte com as pessoas. Decisões sobre o número de dedos ou juntas foram guiadas por uma perspectiva pragmática, com atenção clara a fatores como custo e confiabilidade para escalabilidade. Um exemplo notável foi a rejeição de um design com dois polegares, apesar do benefício de não necessitar de mãos esquerda e direita separadas, devido à complexidade de atuação adicional.
Implicações e o futuro da manipulação
A evolução da mão do Atlas pela Boston Dynamics sinaliza um avanço em direção a robôs humanoides mais capazes e versáteis, prontos para assumir tarefas complexas em ambientes industriais e, potencialmente, em outros domínios. A ênfase em design modular, fabricação em massa e, crucialmente, no aprendizado por reforço via simulação, posiciona a empresa na vanguarda da robótica avançada. A capacidade de simular e treinar robôs em ambientes virtuais antes de implementá-los no mundo real não só acelera o desenvolvimento, mas também abre portas para a robótica lidar com situações que antes eram impraticáveis de programar ou demonstrar. O foco em tarefas que exigem sensibilidade e adaptação rápida sugere um futuro onde robôs poderão realizar manipulações finas e complexas com um grau de autonomia sem precedentes.
Embora a nova mão ainda não tenha sido implementada em toda a frota de robôs Atlas, o processo de coordenação e tempo necessário para tal transição está em andamento. A expectativa é que essa evolução tecnológica contribua significativamente para a automação de tarefas cada vez mais sofisticadas, expandindo o leque de aplicações para robôs humanoides e redefinindo as fronteiras da interação homem-máquina. A trajetória da Boston Dynamics com o Atlas e sua nova mão robótica é um indicativo claro do futuro promissor da robótica avançada.
Com reportagem de Brazil Valley
Source · The Robot Report