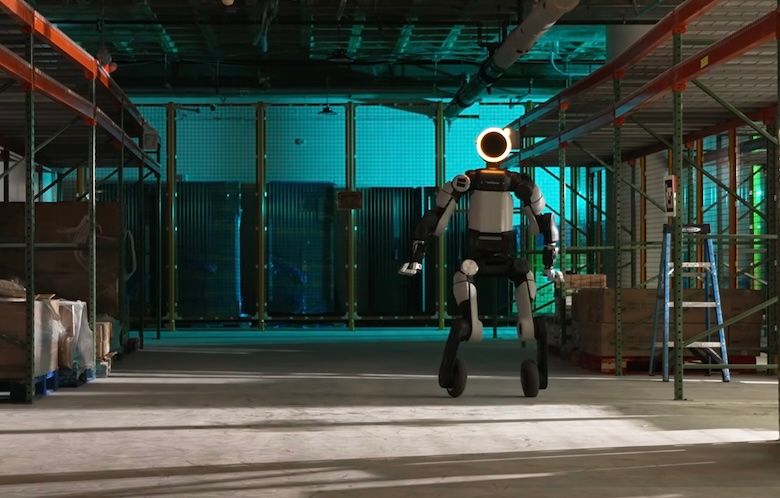
A Boston Dynamics, conhecida por seus robôs humanoides avançados, divulgou experimentos que adicionam rodas aos pés do seu robô Atlas. O objetivo principal é testar e aprimorar o controle de corpo inteiro, combinando técnicas de controle motor clássico com aprendizado por reforço (RL). Essa abordagem híbrida visa aumentar a estabilidade dinâmica e a adaptabilidade do robô em terrenos não estruturados e imprevisíveis, onde o controle puramente baseado em modelo enfrenta limitações.
Controle Híbrido para Agilidade Dinâmica
Os experimentos, conduzidos pelo engenheiro de controle Andy Wu, demonstram a capacidade do Atlas de processar feedback proprioceptivo em tempo real e comandos de velocidade. Ao integrar um sistema de RL de corpo inteiro, o robô consegue realizar ajustes dinâmicos de pose e força para mitigar perturbações não modeladas e contatos inesperados com o solo. A adição de rodas, que funcionam como um "tornozelo" contínuo, permitiu que o Atlas executasse manobras agressivas, como piruetas, e alternasse suavemente entre locomoção rolante em superfícies planas e movimento com pernas articuladas sobre obstáculos. Wu treinou o sistema em simulação, obtendo uma transferência surpreendentemente precisa para o mundo real.
Implicações e o Debate Rodas vs. Pernas
Essa iniciativa da Boston Dynamics adiciona um novo capítulo ao debate sobre a locomoção em robótica humanoide. Enquanto algumas empresas, como a Agility Robotics, exploram configurações com rodas para certas plataformas, outras mantêm o foco em pernas para navegar em ambientes projetados para humanos. A Boston Dynamics ressalta que o Atlas com rodas é um "laboratório de pesquisa", não um produto. No entanto, os experimentos levantam questões sobre a necessidade de um design estritamente humanoide para a utilidade comercial e a segurança, especialmente ao considerar a resposta do sistema a falhas de atuadores.
O Futuro do Atlas e da Robótica
A pesquisa com o Atlas equipado com rodas é um passo importante para entender a sinergia de controle. A combinação de controle motor clássico, que oferece estabilidade de base, com RL, que proporciona adaptação reativa, parece resultar em uma agilidade superior em comparação com métodos isolados. À medida que a Boston Dynamics intensifica os testes do Atlas nas instalações da Hyundai e desenvolve novas capacidades, como um novo griper de quatro dedos, a indústria observará atentamente como essas inovações se traduzirão em aplicações práticas e futuras gerações de robôs.
Com reportagem de Brazil Valley
Source · The Robot Report