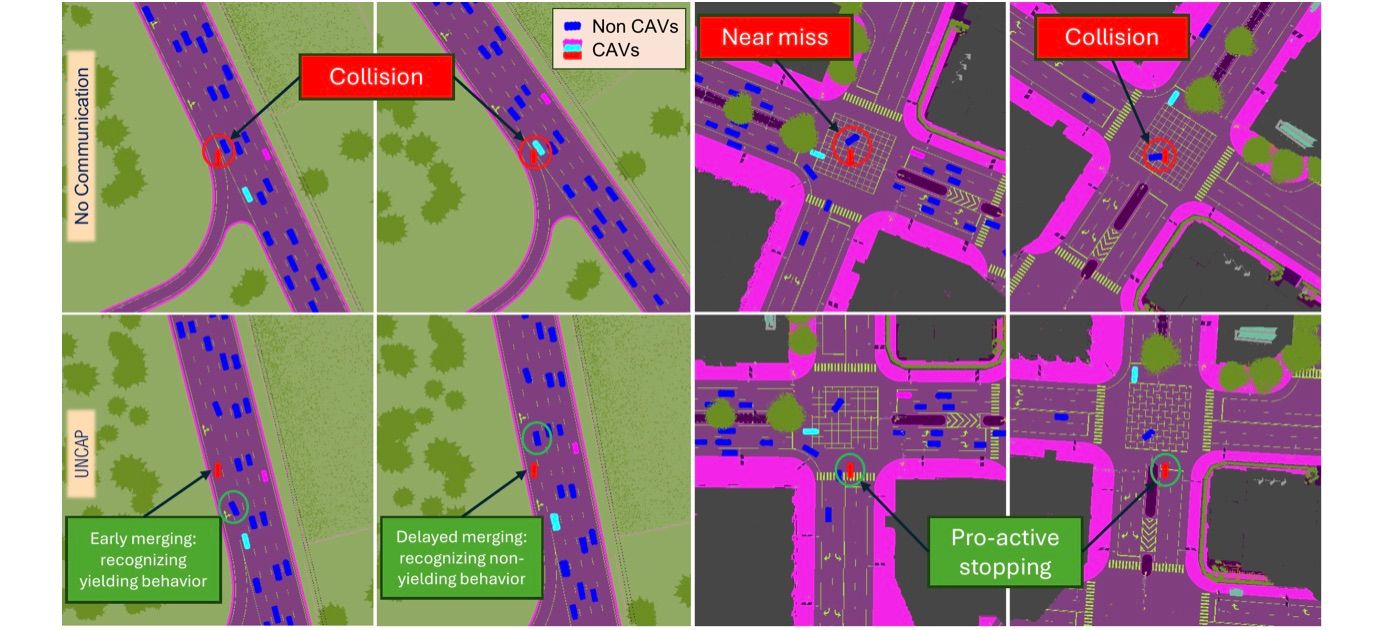
Em um cenário de trânsito cada vez mais complexo, a capacidade de comunicação entre veículos autônomos é fundamental para a segurança. Imagine um cruzamento onde a visão de um motorista é obstruída por um caminhão estacionado, mas um carro vizinho pode ver um veículo em alta velocidade se aproximando. Se esse vizinho pudesse simplesmente alertar o seu carro com uma mensagem como “Veículo se aproximando da direita, a 15 metros, rápido”, seu veículo teria uma informação crucial que seus próprios sensores não captariam. Essa premissa é a base do UNCAP, um novo framework para direção autônoma cooperativa.
O cerne da inovação do UNCAP reside em sua abordagem para lidar com a comunicação entre veículos. Tradicionalmente, a cooperação autônoma envolvia a troca de dados brutos de sensores, como imagens de câmeras ou nuvens de pontos LiDAR. No entanto, essa metodologia enfrenta desafios significativos em escala: consome largura de banda massiva, exige alto poder computacional e pressupõe compatibilidade de hardware entre diferentes fabricantes. O UNCAP propõe uma alternativa intrigante: o uso de linguagem natural. Em vez de megabytes de dados, um veículo poderia comunicar observações concisas como “pedestre atravessando atrás do ônibus” ou “motocicleta vindo da esquerda, em alta velocidade”. Essas mensagens são leves, independentes de hardware e compreensíveis por modelos de visão-linguagem.
Como o UNCAP funciona
A arquitetura do UNCAP opera de maneira inovadora, baseando-se em um modelo de "traga seu próprio modelo" (BYOM), o que significa que ele se integra a modelos de visão-linguagem pré-existentes sem a necessidade de treinamento extensivo e custoso. O framework é dividido em quatro estágios principais. Primeiro, cada veículo emite um "heartbeat" de baixa frequência contendo apenas sua posição e direção, permitindo que os vizinhos identifiquem sua presença. Em seguida, o UNCAP avalia quais vizinhos são realmente relevantes para a tomada de decisão do veículo. Um carro que se afasta do cruzamento, por exemplo, é menos importante do que um que se aproxima. Essa filtragem reduz drasticamente a comunicação desnecessária e a carga computacional.
O terceiro estágio envolve a troca de observações em linguagem natural, acompanhadas por estimativas de confiança calibradas. O UNCAP emprega "conformal prediction", um método leve para garantir que as estimativas de confiança reflitam a confiabilidade real da informação. Cada veículo então avalia a informação recebida medindo a "informação mútua" – o quanto cada mensagem reduz a incerteza sobre o cenário. Isso permite que o sistema priorize mensagens mais informativas e descarte as irrelevantes ou potencialmente enganosas. Essa abordagem constrói uma compreensão do ambiente que é consciente da incerteza, em vez de tratar todos os vizinhos de forma homogênea.
Análise e Mecanismos de Confiança
O diferencial do UNCAP está em sua capacidade de gerenciar a confiança nas informações recebidas. Em um ambiente urbano movimentado, um veículo pode ter dezenas de vizinhos. Perguntas como "a quem devo ouvir?" e "em quem devo confiar quando há discordância?" são cruciais. O UNCAP aborda isso através da medição da informação mútua, que quantifica o valor de uma observação em reduzir a incerteza. Mensagens que tornam o cenário mais claro recebem maior peso, enquanto informações não informativas ou contraditórias são descontadas. Essa estratégia é fundamental para evitar que um veículo seja sobrecarregado por dados irrelevantes ou, pior, por informações incorretas de outros agentes na via.
A calibração da confiança, realizada através de "conformal prediction", garante que as estimativas de incerteza sejam confiáveis. Isso significa que, se um veículo relata alta confiança em sua observação, essa confiança é estatisticamente justificada. Essa combinação de seleção inteligente de fontes e calibração de confiança permite que o sistema construa uma representação robusta do ambiente, mesmo em situações de oclusão ou visibilidade limitada. O resultado é um sistema que não apenas recebe informações, mas as processa ativamente para formar uma compreensão mais segura e precisa do tráfego ao redor.
Implicações e Stakeholders
Os resultados dos experimentos em simulação, utilizando o benchmark CARLA e OPV2V, foram notáveis. O UNCAP demonstrou uma redução de 63% na largura de banda de comunicação, um aumento de 31% na pontuação de direção e uma diminuição de 61% na incerteza da decisão. Surpreendentemente, a comunicação em linguagem natural superou o compartilhamento de imagens brutas, sugerindo que a linguagem atua como um processo de raciocínio estruturado, destilando informações essenciais. As melhorias foram consistentes em diferentes modelos de visão-linguagem, indicando que a estratégia de comunicação é o fator chave.
Para os fabricantes de veículos autônomos, o UNCAP oferece um caminho para a interoperabilidade em um ecossistema heterogêneo. Para os reguladores, a redução na banda larga e o aumento da segurança são benefícios claros. Para os consumidores, a promessa é de viagens mais seguras e eficientes. A capacidade de adaptar-se a diferentes modelos de IA e a redução drástica na comunicação são aspectos que podem acelerar a adoção em larga escala. O sucesso em cenários de oclusão, como cruzamentos urbanos e rodovias, sugere um potencial significativo para a redução de acidentes.
Perguntas em Aberto
Embora os resultados em simulação sejam promissores, o UNCAP ainda enfrenta desafios para a implementação no mundo real. A validação em cenários físicos, considerando a latência de comunicação sem fio, ruído nos sensores e perda de pacotes, é o próximo passo crítico. Além disso, a velocidade de processamento dos modelos de visão-linguagem atuais, que leva cerca de um segundo, limita a capacidade de tomar decisões de forma contínua. A pesquisa futura precisará abordar essas limitações para que os veículos autônomos possam reagir em tempo real a eventos dinâmicos.
A transição de simulação para o mundo real é complexa. A confiabilidade da comunicação em redes veiculares, a robustez dos modelos de IA frente a dados ruidosos e a necessidade de decisões instantâneas são áreas que exigem aprofundamento. A questão de como os sistemas de IA em equipe, não apenas em veículos, mas em robótica e agentes de software, podem aprender a comunicar-se eficientemente e a construir um entendimento compartilhado do mundo, permanece um desafio central. O UNCAP oferece um vislumbre de como a linguagem natural e o raciocínio sobre incertezas podem ser a base para essa cooperação futura.
O UNCAP sugere que a comunicação em linguagem natural, combinada com um raciocínio principiado sobre incertezas, pode ser um alicerce surpreendentemente eficaz para a cooperação entre sistemas de IA. A pesquisa abre caminho para veículos autônomos que cooperam de forma mais inteligente e segura, aproximando-se da fluidez e da confiança observadas na interação humana. O desafio agora é transpor essa inteligência da simulação para as complexidades do tráfego real.
Com reportagem de Brazil Valley
Source · Robohub