A InOrbit.AI, empresa de software para orquestração de robôs, está fazendo uma aposta para se tornar a infraestrutura padrão do setor. A companhia lançou o OpenRobOps, uma plataforma de código aberto para operações e gerenciamento de frotas de robôs, projetada para unificar a comunicação entre equipamentos de diferentes fabricantes. A iniciativa é a primeira implementação de referência para o futuro padrão internacional ISO 21423.
A tese da InOrbit é que a indústria de robótica sofre de uma fragmentação crônica. Fabricantes de hardware gastam tempo e recursos preciosos desenvolvendo softwares de gestão do zero — um fenômeno que Florian Pestoni, CEO da InOrbit, chama de “build trap” (a armadilha da construção). Ao oferecer uma fundação de software robusta e de código aberto, a empresa quer permitir que desenvolvedores foquem em suas inovações principais, em vez de reinventar a roda da gestão de frotas.
A padronização como catalisador
O problema que o OpenRobOps (ou ORO) se propõe a resolver é análogo ao que o Android fez pelos celulares ou o ROS (Robot Operating System) fez pela robótica em nível de hardware. Hoje, cada fabricante de robô móvel autônomo (AMR) cria seu próprio sistema de backend, banco de dados e interface de usuário. Isso não apenas consome recursos de engenharia, mas também cria um pesadelo de integração para clientes que operam frotas heterogêneas.
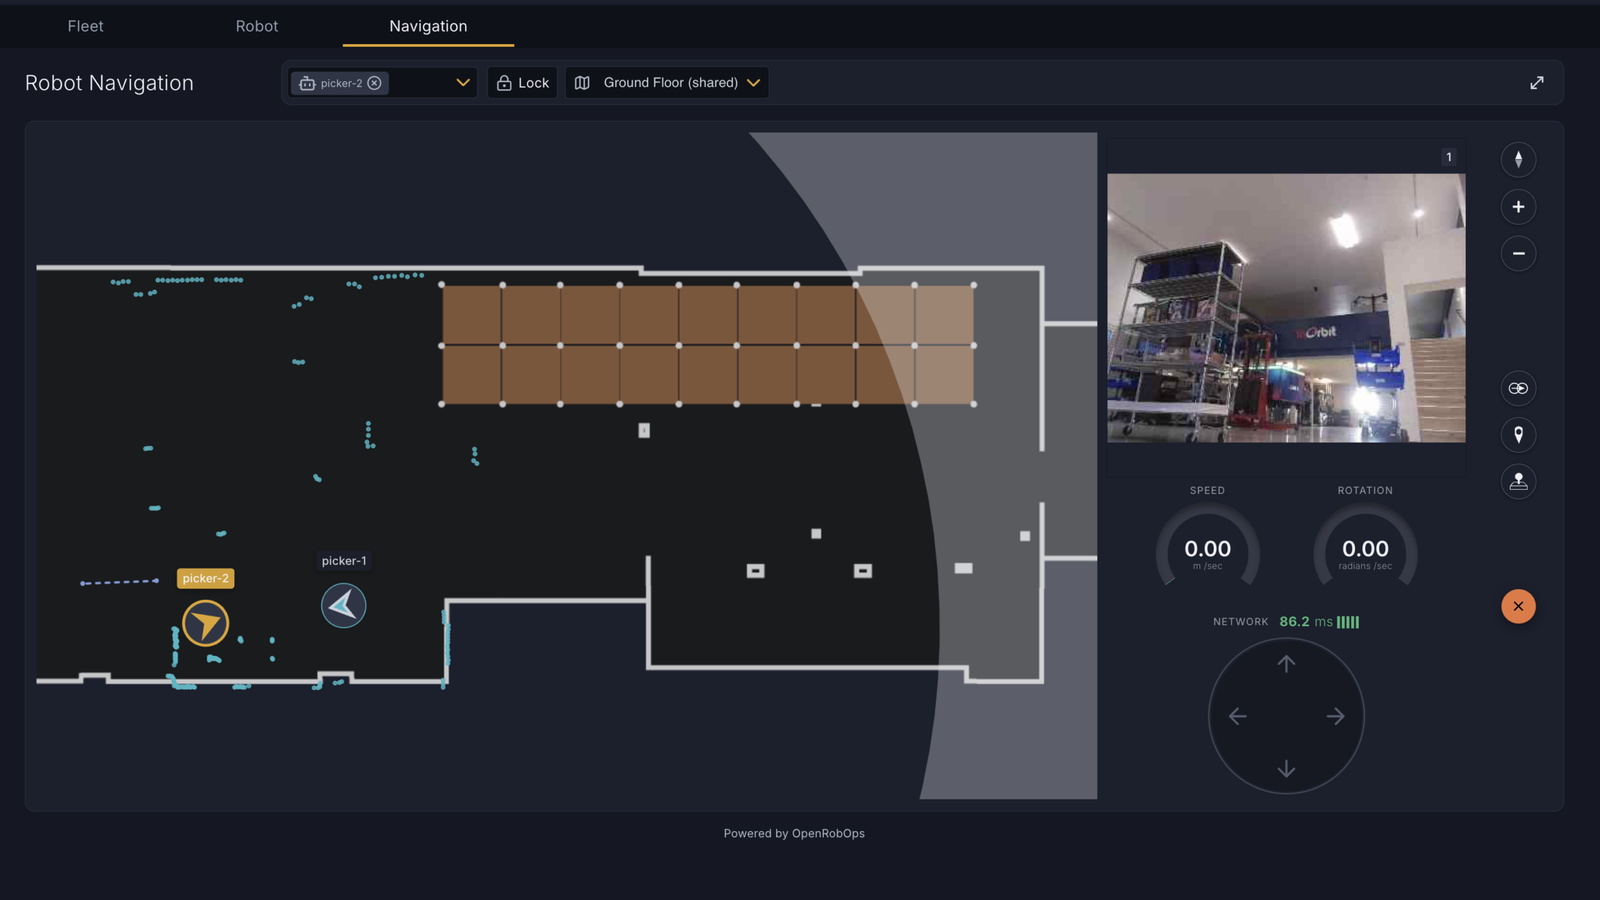
Distribuído sob a licença Apache 2.0, o ORO oferece uma base de nível de produção com funcionalidades essenciais: ingestão de telemetria de alta performance, rastreamento espacial em tempo real, configuração como código e remediação automatizada de incidentes. A ideia é que, ao adotar essa base comum, as empresas possam acelerar seu tempo de chegada ao mercado e garantir a conformidade com padrões emergentes, como o ISO 21423, que estabelece a norma de comunicação para robôs industriais e seus gestores de frota.
O paralelo com ROS e a aposta no ecossistema
O paralelo com o ROS é explícito e defendido por figuras como Steve Cousins, um dos criadores do sistema operacional para robôs e membro do conselho da InOrbit. “Quando criamos o ROS, nossa missão era dar aos roboticistas um ecossistema aberto para que pudessem parar de reinventar drivers básicos”, afirmou Cousins na reportagem original do The Robot Report. O OpenRobOps, segundo ele, faz o mesmo para as operações e o gerenciamento de frotas.
Ao se tornar a primeira implementação de referência do padrão ISO 21423, a InOrbit não está apenas contribuindo para a comunidade; está se posicionando estrategicamente. A empresa espera que, com uma base open-source sólida e amplamente adotada, clientes corporativos busquem naturalmente suas soluções pagas, como a plataforma de inteligência espacial InOrbit Space Intelligence, para orquestração avançada em cima dessa infraestrutura comum.
O movimento é um clássico 'platform play': ao definir os trilhos da indústria, a InOrbit aposta que muitos dos trens mais valiosos escolherão rodar sobre eles. É uma estratégia para transformar um problema técnico de interoperabilidade em uma oportunidade de liderar o mercado de orquestração de robôs em escala.
Com reportagem de Brazil Valley
Source · The Robot Report