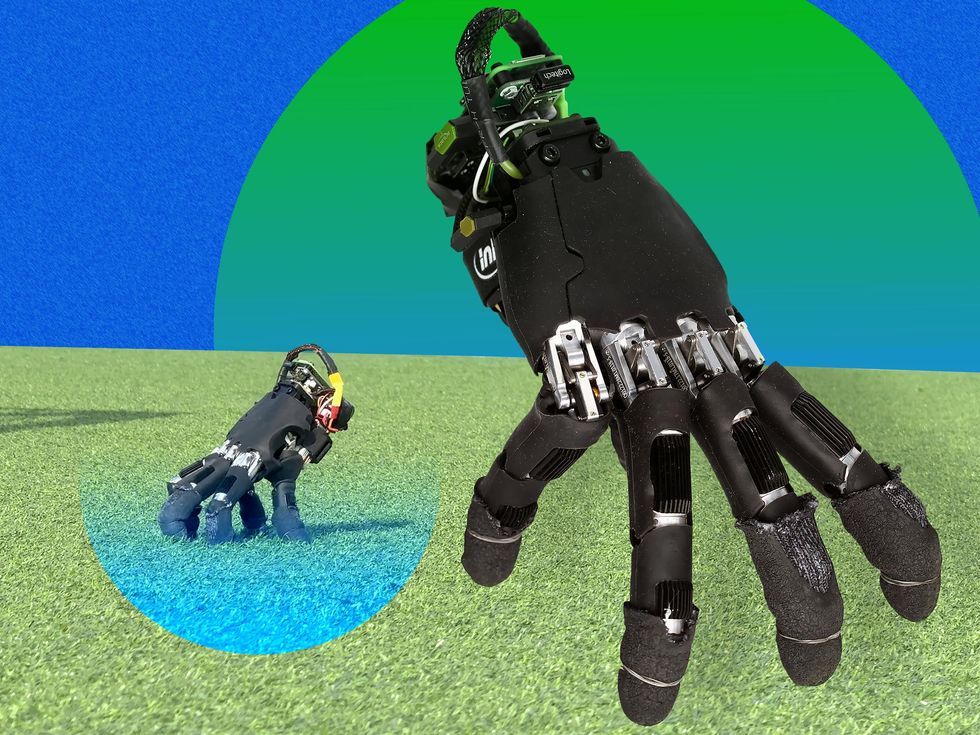
Uma mão robótica, normalmente uma extremidade de um braço maior, ganhou autonomia e capacidade de locomoção em um projeto inovador da ETH Zurich. Os pesquisadores conseguiram transformar uma mão robótica comercial em um robô completamente autônomo, capaz de andar sobre as pontas dos dedos e, simultaneamente, manipular objetos em seu ambiente. A façanha, que remete à famosa "Mãozinha" da Família Addams, não é apenas um acessório peculiar, mas representa um avanço significativo na robótica, permitindo que robôs operem controles e manuseiem itens em locais antes inatingíveis para braços robóticos convencionais.
Amirhossein Kazemipour, doutorando no Soft Robotics Lab da ETH Zurich, liderou o projeto com a visão de que essa mão desincorporada possa ser útil em tarefas de manutenção complexas em ambientes industriais ou em operações de busca e salvamento. A ideia é que o robô possa se desvencilhar do corpo principal para explorar espaços confinados, demasiado apertados para o restante da estrutura robótica. Mais amplamente, o trabalho aponta para uma nova filosofia em robótica, onde partes do corpo não estão restritas a uma única função. "Eu queria ver o quanto uma mão robótica poderia fazer sem o resto do robô", afirmou Kazemipour. "Em vez dessa visão tradicional de partes robóticas, e se pudéssemos usar essas partes para realizar outras tarefas para as quais não foram projetadas?"
Embora não seja a primeira tentativa de fazer uma mão robótica andar, projetos anteriores geralmente utilizavam mãos especialmente desenvolvidas. A equipe da ETH, contudo, optou por hardware comercial da Wuji Technology, complementado por uma mochila de 80 gramas contendo bateria, unidade de medição inercial (IMU) e um Raspberry Pi Zero. A escolha por uma mão comercial visou não comprometer a capacidade de manipulação. No entanto, isso apresentou desafios consideráveis, pois a forma de uma mão é otimizada para agarrar, não para rastejar.
Para ensinar a mão a andar, os pesquisadores empregaram aprendizado por reforço em simulação. Esse método envolve treinar modelos através de inúmeras tentativas e erros, onde o sistema recebe recompensas por progredir em direção ao comportamento desejado e penalidades por desvios. A geometria peculiar de uma mão, com dedos de comprimentos variados e um polegar opositor, tornou a aplicação de métodos comuns para robôs quadrúpedes ou bípedes, que são simétricos, inviável. A equipe introduziu um método inovador para manter a mão em postura de rastejamento durante o treinamento simulado: cada dedo recebeu um alvo de posição individual em relação à palma, baseado em sua localização natural na postura de rastejo. "Molas virtuais" foram criadas para puxar os dedos de volta a essa posição, com penalidades menores para movimentos para frente e para trás, facilitando a locomoção.
Além disso, modelos separados foram treinados para habilidades como endireitar a mão após uma queda, pressionar teclas de um teclado e empurrar objetos para um alvo. Todos os quatro modelos foram integrados no computador de bordo, permitindo ao controlador alternar entre eles conforme a necessidade. Em testes práticos, a mão se locomoveu com sucesso em 14 superfícies distintas, incluindo pisos lisos, grades metálicas, grama e cascalho, demonstrando capacidade de fazer curvas à direita e à esquerda, e atingindo uma velocidade média de 9 centímetros por segundo. Em 21 de 25 tentativas, a mão conseguiu se endireitar sozinha. Em um experimento com feedback de vídeo, ela foi capaz de empurrar autonomamente um cubo de 41 gramas para alvos a até 40 cm de distância, em 15 tentativas consecutivas.
O professor Masahiko Inami, da Universidade de Tóquio, que também desenvolveu robôs em forma de mão, destacou o interesse em como os mesmos dedos podem mover a mão, suportar seu peso e interagir com o ambiente. Ele concorda que uma mão móvel pode ser valiosa para alcançar espaços confinados e operar controles de difícil acesso. No entanto, aponta que a implantação prática exigiria percepção a bordo e navegação mais robusta. Hideki Shimobayashi, estudante de doutorado no laboratório de Inami, também levantou a questão da durabilidade, já que as cargas impostas pela locomoção são distintas das de manipulação.
Com reportagem de Brazil Valley
Source · IEEE Spectrum — Robotics