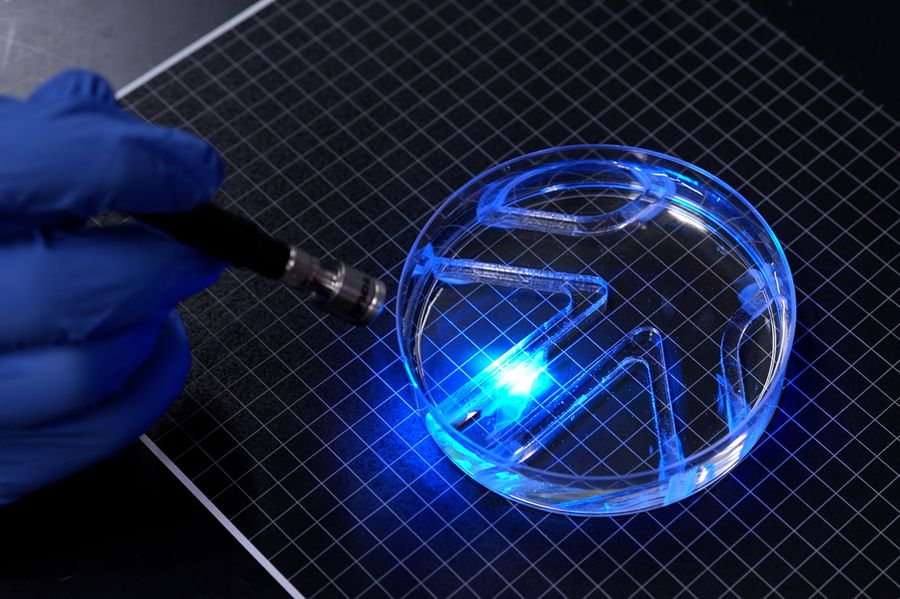
Engenheiros do MIT apresentaram um novo robô aquático ultrafino, capaz de nadar através de um labirinto aquático ao ser estimulado por flashes de luz. O aquabot, com dimensões comparáveis a um chiclete, utiliza um esqueleto de gel coberto por uma fina camada de células musculares vivas. Essas células, geneticamente modificadas para contrair em resposta à luz, fazem as "barbatanas" do robô ondular, impulsionando-o pela água.
O design inovador, publicado na revista Advanced Functional Materials, marca a primeira vez que um robô bidimensional e ultrafino é capaz de locomoção autônoma utilizando células musculares. A equipe do Raman Lab, liderada pela professora Ritu Raman, focou em otimizar a arquitetura do esqueleto de gel e a forma como as células musculares se organizam para maximizar a força gerada, algo crucial para a movimentação em meio líquido. Ao controlar a frequência e a alternância dos estímulos luminosos em cada barbatana, os pesquisadores conseguem ditar a velocidade e a direção do robô, demonstrando sua capacidade de navegar em um labirinto simples.
Otimizando a Arquitetura Bio-Híbrida
A concepção deste robô bio-híbrido representa um avanço considerável em relação a protótipos anteriores, que frequentemente dependiam de blocos maiores de tecido muscular cultivado em laboratório, exigindo milhões de células. A abordagem do MIT, que utiliza uma única camada de células musculares sobre um esqueleto de gel fino, promete uma fabricação mais barata e uma eficiência energética superior. A chave para o sucesso reside na otimização do "esqueleto" onde as células crescem. A equipe experimentou com diferentes composições, rigidez e geometrias de sulcos no gel. Descobriram que sulcos com base quadrada e géis mais rígidos, feitos de gelatinometacrilato (GelMA), promoviam um melhor alinhamento das células musculares, resultando em uma formação de tecido mais forte e coordenado.
A rigidez do gel é fundamental, pois géis muito macios podem encolher sob a força gerada pelas contrações musculares. Ao ajustar a rigidez, os pesquisadores garantiram que o suporte fosse adequado para que as células se contraíssem e gerassem força sem se descolar. A espessura do filme de GelMA, de meio milímetro, também se mostrou ideal, sendo leve o suficiente para permitir a adesão celular.
Mecanismos de Locomoção e Controle
O mecanismo de locomoção do aquabot é intrinsecamente ligado à resposta fototrópica das células musculares. Essas células, ao serem expostas à luz, contraem-se. Como o robô possui duas "barbatanas" independentes, cada uma coberta por sua própria camada de células musculares, a equipe pode controlar o movimento aplicando luz em uma ou ambas as barbatanas, em intervalos específicos. Essa capacidade de controle direcional e de velocidade permite que o robô navegue, como demonstrado na travessia do labirinto aquático.
Embora a velocidade máxima alcançada pelo robô – cerca de quatro vezes o seu comprimento por minuto – seja modesta em comparação com nadadores humanos, ela é comparável à de animais de exploração lenta, como o tubarão-frade. O foco principal deste estudo não foi a velocidade, mas sim provar a viabilidade de um robô ultrafino e bidimensional movido a músculo. A pesquisa anterior do grupo já havia demonstrado a capacidade de cultivar células musculares em padrões complexos e gerar movimento em múltiplas direções, mas com amplitudes muito menores.
Implicações e Aplicações Futuras
O desenvolvimento deste robô aquático abre portas para uma nova geração de robôs bio-híbridos. A capacidade de operar em ambientes aquáticos delicados ou imprevisíveis, onde robôs convencionais podem causar danos ou falhar, é uma das implicações mais promissoras. A natureza macia e responsiva do tecido vivo, combinada com a capacidade de autocura, confere a esses robôs uma adaptabilidade sem precedentes.
Potenciais aplicações incluem monitoramento ambiental em ecossistemas frágeis, como recifes de coral, ou a exploração de áreas de difícil acesso em corpos d'água. A capacidade de operar com estímulos luminosos também sugere futuras integrações com sistemas de detecção e controle mais sofisticados. A redução do tamanho e da complexidade de fabricação em comparação com robôs bio-híbridos tridimensionais pode acelerar a adoção dessas tecnologias em diversas frentes.
Perguntas em Aberto e Perspectivas
Apesar do avanço significativo, diversas questões permanecem em aberto. A otimização da velocidade de natação é um objetivo claro para pesquisas futuras, visando expandir o leque de aplicações. A durabilidade a longo prazo das células musculares em ambientes operacionais e a escalabilidade da produção em massa também são pontos a serem explorados.
Além disso, a integração desses robôs com sistemas de inteligência artificial para navegação autônoma mais complexa e a exploração de outros tipos de estímulos além da luz – como campos elétricos ou químicos – podem levar a novas funcionalidades. A pesquisa do MIT estabelece uma base sólida, mas o caminho para robôs bio-híbridos totalmente autônomos e versáteis ainda exige inovação contínua.
A pesquisa demonstra o potencial de combinar biologia e engenharia para criar sistemas robóticos que mimetizam a natureza, oferecendo soluções mais eficientes e sustentáveis para desafios tecnológicos complexos. O futuro da robótica pode, de fato, ser moldado por células vivas.
Com reportagem de Brazil Valley
Source · Robohub