Engenheiros do Massachusetts Institute of Technology (MIT) apresentaram um avanço notável na robótica aquática: um robô ultrafino composto por uma única camada de células musculares vivas, modificadas geneticamente para responder a estímulos luminosos. Essa inovação, que tem a espessura de uma folha de papel, abre caminho para a exploração de ambientes subaquáticos onde robôs rígidos tradicionais não conseguiriam operar.
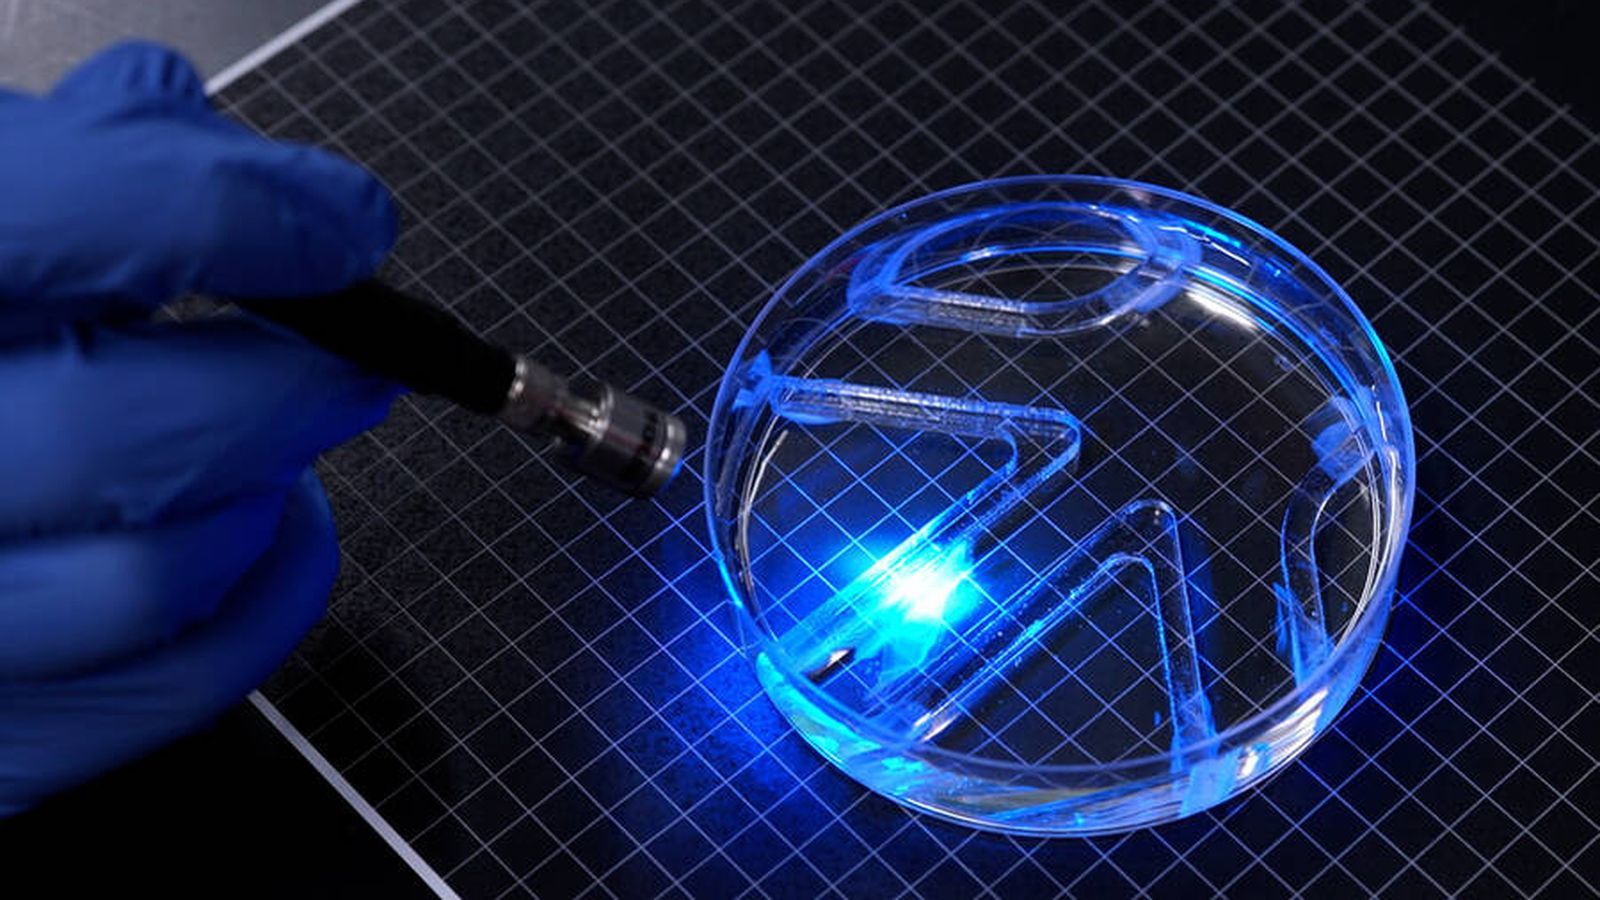
O funcionamento do robô é engenhoso. Ele possui aletas que se contraem e batem com força suficiente para impulsioná-lo através da água quando expostas a luz direcionada. Ao alternar os flashes de luz entre as aletas e variar os intervalos, os pesquisadores conseguem controlar a direção e a velocidade do robô. "Pode-se pensar no robô como dois músculos independentes", explica Ritu Raman, professora associada de engenharia mecânica e líder da equipe. "Se iluminarmos apenas um, apenas esse músculo se move. Se iluminarmos os dois, ambos batem."
O Desafio da Biomimética em Microescala
Este robô, detalhado na revista Advanced Functional Materials, é pioneiro em sua forma e capacidade de locomoção autônoma controlada por luz. Em testes preliminares, o dispositivo navegou e realizou curvas em um labirinto simples dentro de uma placa de Petri. A manipulação da fonte de luz por um pesquisador permitiu que o robô o seguisse sem dificuldades, demonstrando um controle intuitivo.
O desenvolvimento se baseia em um projeto anterior do mesmo laboratório: um disco muscular inspirado no íris humano. Naquela ocasião, as células se moviam em direções variadas, mas com amplitude muito limitada, de apenas cerca de 100 micras. "Do ponto de vista da robótica, seus movimentos eram minúsculos", admite Raman. O novo robô, com dimensões comparáveis a uma barra de chiclete e aletas de 15 mm por 7 mm, representa um salto significativo em termos de força e controle.
Otimização de Materiais e Treinamento Muscular
Para aumentar a força do robô, a equipe focou não apenas nas células musculares, mas também no suporte que as sustentava. O gel ultraleve utilizado anteriormente, a fibrina, tendia a enrugar sob a tensão muscular. A solução encontrada envolveu o ajuste de três variáveis: a composição do gel, sua rigidez e a geometria das ranhuras em sua superfície.
Substituindo a fibrina por gelatina metacrilada (GelMA), um material comum em engenharia de tecidos, os pesquisadores observaram um melhor alinhamento celular e maior geração de força com o aumento da rigidez do gel. Ranhuras com fundo quadrado mostraram-se mais eficazes em alinhar as células do que as curvas, promovendo uma fusão mais coordenada em fibras musculares. A espessura de meio milímetro do gel mostrou-se ideal para suportar uma única camada de células e manter o robô leve o suficiente para evitar descolamentos durante a contração.
Potencial e Limitações da Tecnologia Bio-híbrida
Além das melhorias no suporte, os pesquisadores implementaram uma rotina de treinamento com luz. Quinze minutos diários de estimulação óptica a 2 Hz multiplicaram por quatro o deslocamento das aletas em comparação com um grupo de controle. Notavelmente, os músculos mantiveram sua funcionalidade por mais de 30 dias sem ancoragem, um aumento substancial em relação aos 10 minutos observados em monocamadas anteriores sobre géis ultraleves. Em sua velocidade máxima, o robô percorre cerca de quatro vezes seu comprimento por minuto, um ritmo comparável ao de um tubarão-vaca, que explora o oceano em velocidade semelhante.
Raman ressalta que a força do robô é notável para seu tamanho, apesar de ainda estar longe da velocidade de nadadores olímpicos. A contribuição principal do MIT reside na capacidade de obter esse desempenho com uma camada fina, em vez de blocos tridimensionais de tecido muscular. A tecnologia se insere em um campo crescente de bio-robótica aquática, com exemplos anteriores de microrraias movidas por células cardíacas de rato e peixes robóticos com células cardíacas humanas.
Novos Horizontes e Desafios Futuros
A equipe reconhece as limitações atuais, como o uso de uma única linhagem celular, alinhamento unidirecional das fibras e a dependência de luz externa em vez de eletrônica embarcada. Para aumentar a velocidade e habilitar tarefas como a manipulação de objetos ou bombeamento, o próximo passo envolve testar geometrias mais complexas guiadas por modelos computacionais. A espessura reduzida, segundo Raman, pode tornar esses robôs bio-híbridos mais baratos e eficientes.
O potencial para trabalhos delicados em ambientes frágeis ou imprevisíveis é um dos maiores atrativos. O tecido vivo, por sua natureza, é maleável, responsivo e capaz de autorreparação, características que o hardware convencional não possui. Embora o robô atual tenha sido testado apenas em laboratório, a visão é clara: expandir a aplicação para cenários reais e complexos.
Com reportagem de Brazil Valley
Source · El Confidencial — Tech