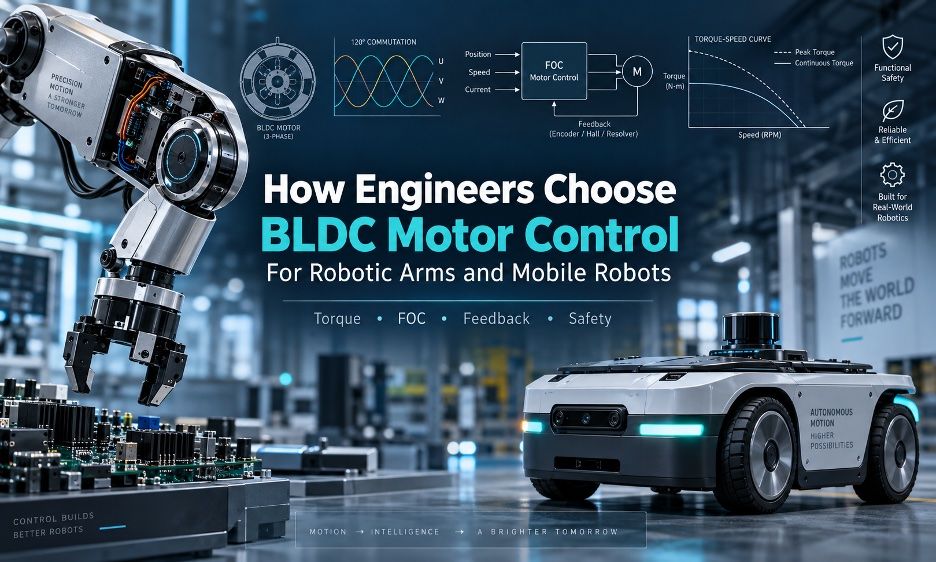
A seleção de um motor brushless DC (BLDC) para aplicações em robótica, seja em braços articulados ou plataformas móveis, é um exercício que deve começar pela análise do sistema mecânico, e não pela simples consulta a catálogos de controladores. Um motor com especificações de voltagem e potência aparentemente adequadas pode não ser capaz de entregar o torque necessário em baixas velocidades, regular a posição com precisão, absorver energia regenerativa ou suportar o ciclo térmico exigido. O atuador robótico é, intrinsecamente, um sistema complexo onde o motor, o inversor, os sensores de corrente, o feedback de posição do rotor, a caixa de engrenagens, o freio, o encoder de saída, o caminho térmico, a interface de comunicação e o software de nível superior interagem e influenciam o resultado final.
Foco no Sistema Mecânico e Requisitos de Operação
Para um braço robótico industrial ou colaborativo, as prioridades geralmente recaem sobre o controle de torque, a suavidade em baixas velocidades, a precisão posicional, a resposta a colisões, a capacidade de retrocesso (backdrivability) e o desempenho térmico. Em contraste, um motor de tração para um robô móvel tende a dar maior ênfase à eficiência energética, ao torque de partida, à frenagem, à tração, à otimização do uso da bateria, à regulação de velocidade e à sincronização entre os canais de tração. A terminologia utilizada também demanda cuidado; é comum que os termos "BLDC" e "PMSM" (permanent magnet synchronous motor) sejam usados de forma intercambiável na literatura de robótica, pois ambos são máquinas de ímã permanente trifásicas acionadas por inversores eletrônicos. Contudo, o formato da onda de força contraeletromotriz (back EMF), o design do enrolamento, o algoritmo do controlador e o método de feedback determinam o comportamento específico de cada motor.
O primeiro passo na seleção de um motor é estabelecer precisamente o que ele precisa realizar. Para uma junta de robô com caixa de engrenagens, uma relação útil de primeira ordem para o torque na junta é dada por: τ_joint = (τ_motor × razão de engrenagem × η_gear) − τ_losses, onde τ_motor é o torque do motor, razão de engrenagem é a relação de transmissão, η_gear é a eficiência da engrenagem e τ_losses representa as perdas mecânicas. A velocidade do motor segue a razão de transmissão: ω_motor = ω_joint × razão de engrenagem. A potência mecânica é P_mech = τ × ω, e uma aproximação da potência elétrica no lado da bateria é P_elec ≈ P_mech / η_total. Essas equações, embora não substituam um modelo dinâmico completo, destacam os parâmetros cruciais a serem considerados antes da seleção do controlador. Aspectos como torque contínuo, torque de pico e sua duração, torque de aceleração, torque devido à gravidade e inércia refletida devem ser calculados. Adicionalmente, a frenagem regenerativa, a operação em stall ou próximo a ele, o ciclo de trabalho, a resistência térmica, a faixa de tensão da bateria e os limites de corrente de cabos e conectores precisam ser definidos. Para braços robóticos, o cálculo da carga deve incluir a inércia dos elos, a carga útil, a compensação de gravidade, a relação da caixa de engrenagens, o backlash, a complacência, o contrapeso e a localização do encoder. Um encoder no lado do motor pode reportar a posição do rotor com precisão, mas o erro de transmissão pode ainda afetar a posição final da junta. Em robôs móveis, o exercício equivalente começa com a massa do veículo, raio da roda, resistência ao rolamento, inclinação, aceleração, tipo de terreno, deslizamento das rodas e configuração da tração. Plataformas com tração diferencial impõem requisitos de sincronização distintos dos veículos com quatro rodas motrizes. Um veículo terrestre não tripulado (UGV) para uso externo pode operar em alta carga por períodos mais longos do que um robô de entrega interno leve.
Commutação e Controle: Escolhendo a Abordagem Certa
A escolha do método de comutação — seja six-step (seis passos), sinusoidal ou field-oriented control (FOC) — é fundamental para a qualidade do movimento. A comutação six-step, ou trapezoidal, comuta o inversor através de seis estados elétricos conforme a posição do rotor. Essa abordagem pode ser vantajosa onde a simplicidade de implementação, o custo ou a aceitação de ondulação de torque são prioritários, especialmente quando o motor opera a velocidades moderadas ou altas e o torque preciso em baixa velocidade não é um requisito central. Sensores Hall podem fornecer a informação de posição do rotor necessária para implementações sensoriadas. O controle sinusoidal aplica correntes ou tensões variáveis continuamente às fases, reduzindo a ondulação de torque e os efeitos acústicos em comparação com a estratégia trapezoidal básica, embora o desempenho real dependa da construção do motor, do feedback, da regulação de corrente e do ajuste. O FOC leva o controle adiante transformando as correntes de fase medidas em um referencial rotativo. As transformações de Clarke e Park convertem as grandezas trifásicas em um sistema de dois eixos estacionários e, em seguida, em componentes nos eixos d e q. O controlador pode então regular esses componentes independentemente através de malhas de corrente antes de reverter a transformação para tensões de fase e gerar a modulação por largura de pulso (PWM). Em aplicações típicas de PMSM, a corrente no eixo q está associada à produção de torque, enquanto a corrente no eixo d pode ser usada para controle de fluxo e enfraquecimento de campo em altas velocidades. O FOC é frequentemente preferível quando a aplicação exige movimento suave em baixa velocidade, resposta rápida de torque ou regulação precisa de velocidade, além de ajudar a reduzir a ondulação de torque, a frenagem regenerativa e o controle de torque para comportamento de impedância ou força, sendo, portanto, uma escolha natural para muitas juntas robóticas e aplicações de tração. No entanto, o FOC não garante automaticamente um atuador de precisão; a exatidão do ângulo do rotor, a qualidade da detecção de corrente, a identificação dos parâmetros do motor, o tempo de amostragem, o tempo morto do inversor, a largura de banda das malhas e o ajuste são fatores críticos.
Arquitetura de Feedback e Integração de Sistemas
A seleção da arquitetura de feedback é tão importante quanto o algoritmo de comutação. Sensores Hall, encoders incrementais, encoders magnéticos absolutos, encoders ópticos, resolvers e estimadores sem sensor (sensorless) resolvem diferentes problemas. Sensores Hall fornecem informações de posição do rotor relativamente grosseiras, mas suficientes para comutação eletrônica e controle básico de velocidade, sendo práticos para plataformas móveis com custo sensível. Encoders incrementais oferecem muito mais informação posicional e são amplamente usados em servocontrole. Encoders absolutos adicionam uma referência de posição inequívoca, útil para robôs que precisam saber a posição da junta imediatamente após a inicialização, sem uma sequência de homing. Encoders ópticos podem fornecer alta resolução, mas exigem proteção mecânica e ambiental adequada. Encoders magnéticos podem oferecer embalagem compacta e tolerância a ambientes com alguma contaminação. Resolvers permanecem relevantes onde a robustez elétrica e mecânica são importantes. A localização do sensor é crucial: um encoder no lado do motor mede a posição do rotor. Com uma caixa de redução, a posição de saída depende também da relação de engrenagem, backlash, complacência, torção e deformação de rolamentos. Se esses erros afetam materialmente a tarefa, um encoder no lado da saída pode fechar o loop de controle em torno da posição real da junta. O controle BLDC sem sensor (sensorless) elimina fiação e componentes, reduzindo custo e complexidade. Métodos baseados em Back EMF são técnicas estabelecidas, mas a informação se torna difícil de obter em velocidades zero ou muito baixas, exigindo estratégias adequadas para partida e operação em baixa velocidade com carga pesada. Para robôs móveis, encoders de maior resolução são valiosos para localização, sincronização e controle de tração. A integração de sistemas é um ponto chave: um braço robótico simples pode usar um motor BLDC com sensores Hall e um controlador externo para controle de velocidade ou posição básica. Juntas mais exigentes comumente empregam um servo drive FOC com encoder, onde o drive executa loops de controle elétrico de alta velocidade localmente, e o controlador do robô comanda variáveis de operação de nível superior. Atuadores robóticos integrados combinam motor, caixa de engrenagens, encoder, eletrônica de acionamento e interface de comunicação, reduzindo componentes e fiação, mas transferindo a engenharia para a dissipação de calor, manutenibilidade e dependência do fornecedor.
Avaliação de Corrente, Termal e Segurança
A avaliação das correntes nominais de um controlador de motor requer atenção. Datasheets podem listar corrente de fase contínua, corrente de barramento contínua, corrente de pico de fase, duração de corrente de pico, corrente RMS ou um limite de corrente configurável. Esses números não são intercambiáveis. O limite térmico do motor, o limite dos semicondutores do inversor, a classificação de conectores, cabos e a capacidade da bateria podem ser inferiores à especificação de corrente de pico. Um controlador anunciado com alta corrente de pico não é automaticamente adequado para um motor que a requer continuamente. A análise do caminho térmico é igualmente importante: as perdas do enrolamento do motor devem sair através de sua estrutura, e as perdas do estágio de potência devem sair do inversor. Testes térmicos sob o ciclo de trabalho real são mais informativos do que testes em bancada sem carga. A comunicação e as camadas de software também são essenciais. O controlador do motor é tipicamente responsável pelos loops de controle mais rápidos. O controlador do robô não precisa calcular cada transição PWM; o drive pode executar a regulação de corrente e comutação localmente. A verificação de suporte a protocolos como CANopen, EtherCAT, ROS 2, e a integração com ros2_control, é crucial para a arquitetura do robô. O perfil CiA 402 do CANopen padroniza o comportamento funcional para servo drives, simplificando a interoperabilidade. EtherCAT é atraente para movimento multieixo sincronizado e tempo determinístico. A segurança deve ser tratada como uma arquitetura, não uma caixa a ser marcada. O controlador deve ser avaliado para falhas como sobrecorrente, curto-circuito, sobre/subtensão, sobretemperatura, excesso de velocidade, falha de encoder/Hall, perda de fase, detecção de stall, controle de freio, perda de comunicação, aumento de tensão regenerativa e reinício não intencional. Funções de segurança, como Safe Torque Off, devem ser projetadas, validadas e integradas conforme os requisitos aplicáveis, como ISO 10218-1 e ISO 13849-1, e não apenas como um desligamento por sobrecorrente.
Um fluxo de trabalho prático para seleção envolve definir o perfil de carga e movimento completo, calcular torques e velocidades, definir o objetivo de controle (velocidade, torque, posição, impedância ou tração), selecionar o feedback e o método de controle (six-step ou FOC), verificar margens de tensão, corrente e térmicas, e definir a interface de comunicação e o comportamento de segurança. A validação final deve ser feita no sistema completo, incluindo motor, drive, caixa de engrenagens, sensor, freio e controlador do robô, sob o ciclo de trabalho mecânico real e em condições térmicas representativas. A escolha correta da arquitetura de controle BLDC é determinada pela variável de controle, transmissão mecânica, qualidade do feedback, ciclo de trabalho, limites térmicos, sistema de energia, arquitetura de segurança e integração de software. Para um robô móvel simples, um controlador six-step sensoriado pode ser suficiente. Uma junta robótica exigente pode necessitar de FOC baseado em encoder com loops aninhados e feedback de saída. Um robô móvel externo pode requerer controle de tração em malha fechada e gerenciamento cuidadoso de energia regenerativa. A questão fundamental não é apenas o rating de voltagem ou potência, mas se o sistema completo pode produzir o comportamento requerido em todo o envelope de operação do robô.
Com reportagem de Brazil Valley
Source · The Robot Report