A capacidade humana de realizar movimentos complexos, como pegar um objeto ou subir uma ladeira, é orquestrada pelos músculos de forma quase imperceptível. Esses órgãos transformam energia química em movimento de maneira suave e adaptável, mesmo diante de variações de carga. A forma exata como essa coordenação molecular ocorre, no entanto, ainda é um campo de estudo. Uma equipe da Universidade de Bristol, liderada por Hermes Bloomfield-Gadêlha, buscou simular essa coordenação muscular utilizando um modelo físico com motores elétricos, cujos resultados foram publicados na revista Interface da Royal Society. A pesquisa aponta que a organização e a coordenação observadas em músculos reais podem ser uma propriedade emergente da própria configuração do sistema, dispensando um controle contínuo e centralizado.
O Mecanismo por Trás da Coordenação Natural
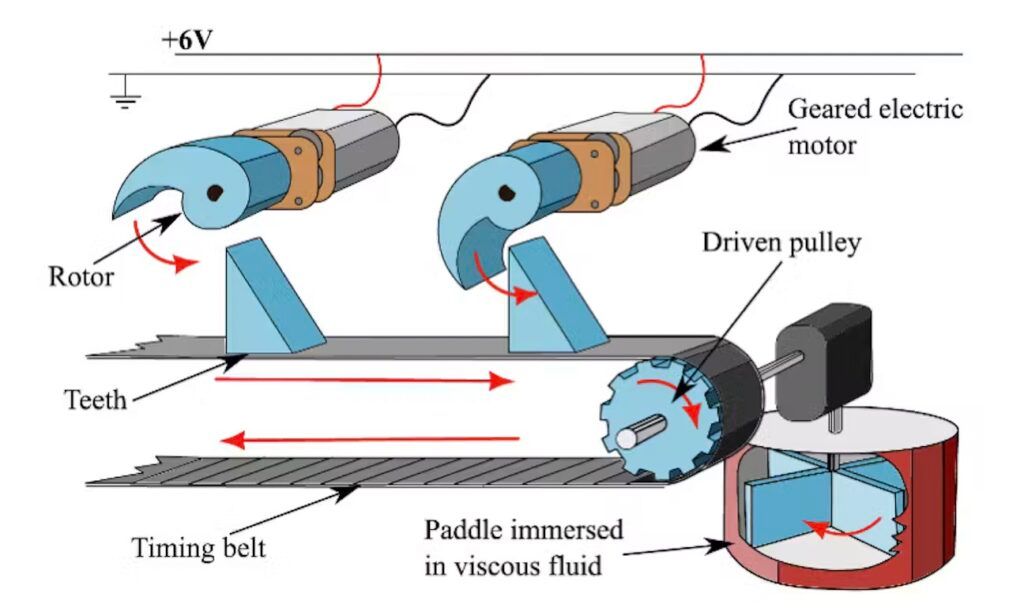
Ao examinar a estrutura muscular em nível molecular, encontramos o sarcômero, a unidade fundamental de produção de força. Ele é composto por filamentos de actina e motores moleculares chamados miosina. Esses motores atuam repetidamente, puxando e soltando a actina para contrair as fibras musculares. A complexidade reside em como milhares desses motores colaboram para gerar uma força estável, especialmente quando a carga muda. A equipe de Bristol optou por não replicar a complexa química do ciclo da miosina. Em vez disso, representaram cada unidade motora como um "rotor" que interage com uma "espinha dorsal" mecânica compartilhada. Quando o rotor está engajado, ele contribui para a força; quando desengajado, ele se isola. Essa simplificação permitiu testar a hipótese de que a estrutura mecânica é suficiente para organizar o comportamento coletivo.
Um Modelo Físico para Entender a Coordenação
Para validar suas ideias, os pesquisadores construíram um dispositivo físico em bancada, consistindo em uma linha de motores elétricos simples interligados por uma espinha dorsal mecânica comum. Esse sistema foi projetado para interagir com um fluido viscoso, simulando a resistência encontrada pelos motores biológicos dentro do músculo. O modelo físico gera força quando alimentado por corrente elétrica. A questão central era: se múltiplos motores fossem dispostos em uma configuração mecânica adequada, eles poderiam espontaneamente exibir um comportamento coordenado, similar ao muscular? Tanto no modelo matemático quanto no dispositivo físico, os motores não permanecem conectados o tempo todo. Eles se acoplam brevemente à espinha dorsal móvel, exercem força e se soltam. A espinha dorsal, ao se mover, transmite os efeitos mecânicos de um motor para o próximo, permitindo a coordenação sem comunicação direta entre eles. Essa dinâmica de acoplamento e desacoplamento, onde a estrutura age como um mediador, faz com que a rede de motores se reorganize ao longo do tempo, espelhando o comportamento dos motores biológicos.
Implicações para a Robótica e Sistemas Biológicos
Esse princípio de coordenação emergente, onde a estrutura do sistema dita o comportamento coletivo, tem implicações significativas. Em robótica, fazer com que múltiplos atuadores cooperem é um desafio técnico e financeiro, frequentemente exigindo sensores, loops de feedback e algoritmos complexos. O modelo de Bristol sugere a possibilidade de projetar atuadores mais simples para robôs, especialmente robôs macios e músculos artificiais, onde a coordenação surge da própria configuração física, tornando-os potencialmente mais robustos e menos propensos a falhas. Além disso, a pesquisa lança luz sobre como a evolução constrói sistemas complexos a partir de muitos componentes individuais, como em flagelos e cílios, que também dependem de estruturas mecânicas para coordenar a ação de motores moleculares e gerar movimentos ondulatórios eficazes. A ideia de "coordenação sem maestro" é central, sugerindo que a organização pode ser uma propriedade intrínseca de sistemas bem projetados, em vez de um resultado de controle externo constante.
Perguntas em Aberto e o Futuro da Robótica
A descoberta de que a coordenação muscular pode ser mimetizada por um sistema mecânico simples levanta questões sobre a extensão dessa aplicabilidade. Embora o modelo tenha demonstrado comportamentos semelhantes aos musculares, como a relação carga-velocidade e a ocorrência de movimentos intermitentes, a complexidade total do músculo biológico ainda é vasta. Resta saber como essa abordagem pode ser escalada para sistemas robóticos mais sofisticados e quais os limites dessa "coordenação emergente". A pesquisa abre um caminho promissor para o desenvolvimento de robôs com movimentos mais orgânicos e adaptáveis, aproximando a engenharia da eficiência e resiliência encontradas na natureza. A próxima etapa será explorar como essa organização estrutural pode ser implementada em designs robóticos práticos e quais novas funcionalidades podem ser desbloqueadas.
O estudo da Universidade de Bristol oferece uma nova perspectiva sobre a engenharia de sistemas de movimento, sugerindo que a complexidade e a coordenação podem ser inerentes à própria estrutura, um princípio que pode guiar o futuro do design robótico. Com reportagem de Brazil Valley
Source · Robohub