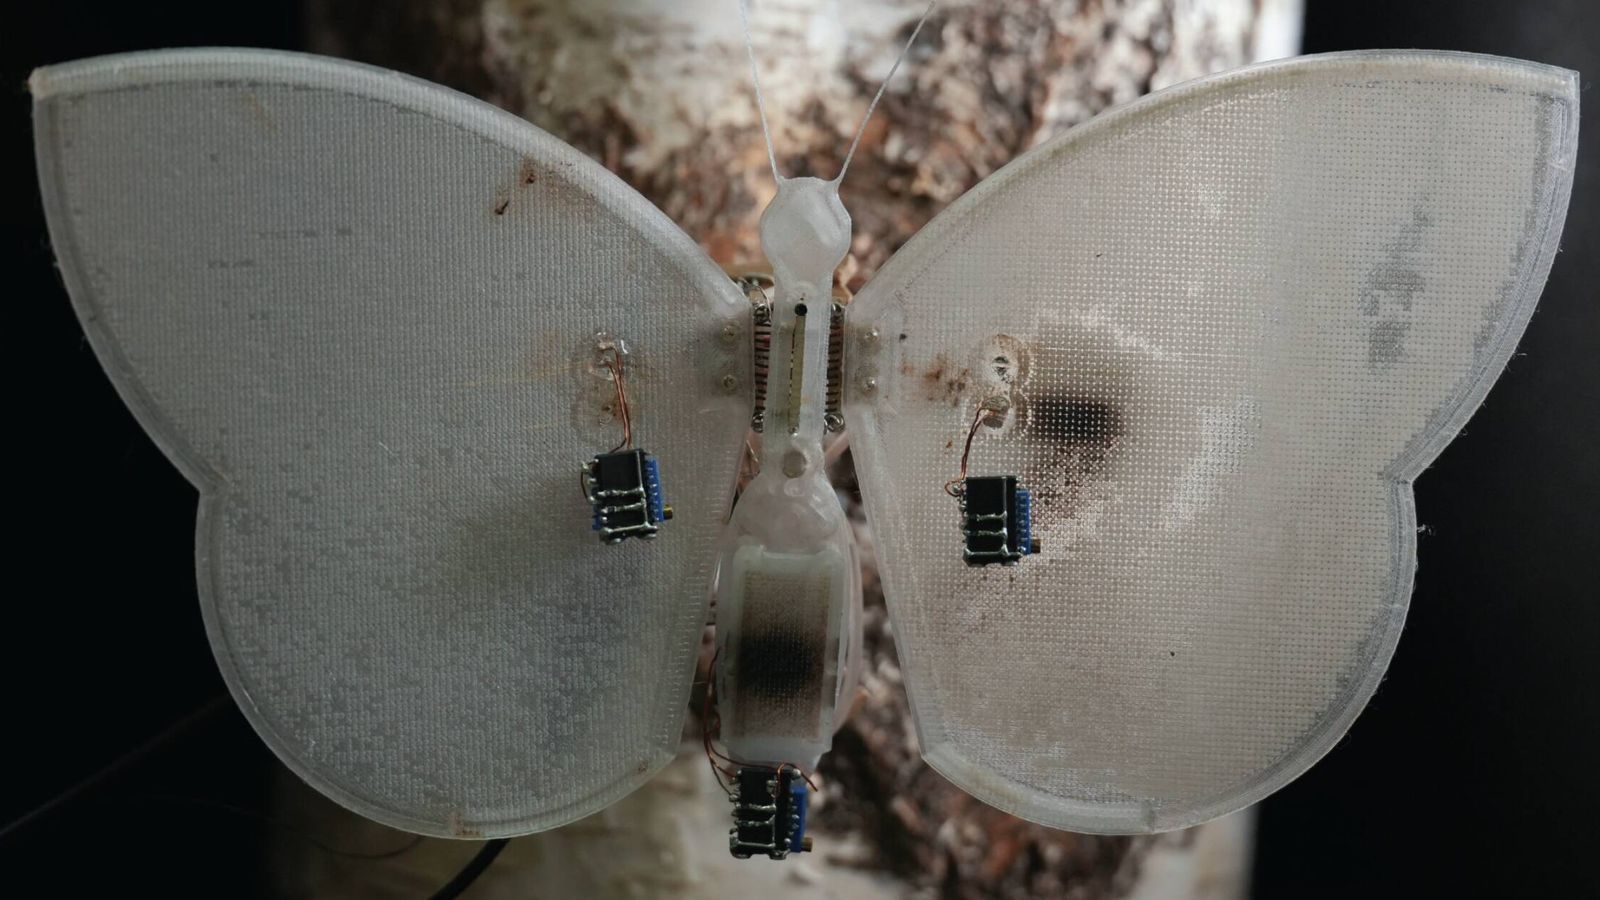
Cientistas da Universidade de Tartu, na Estônia, em colaboração com o Instituto Italiano de Tecnologia (IIT), desenvolveram um protótipo de robô inseto que demonstra uma capacidade inédita: a de fabricar novas partes funcionais dentro de seu próprio corpo. Inspirado na polila Catocala fraxini, o robô, impresso em 3D e com forma semelhante à de uma polila, possui um sistema circulatório que bombeia um fluido especial, uma espécie de sangue artificial, por suas veias plásticas. Quando expostos à luz ultravioleta, os compostos químicos presentes nesse fluido se transformam, criando um sensor de luz UV diretamente na asa do robô. Essa inovação, publicada na revista Advanced Science, representa um salto em relação à simples reparação de danos, permitindo a criação de capacidades inteiramente novas, como explica Kadri-Ann Pankratov, primeira autora do estudo. Diferente de um lagarto que regenera a cauda, o robô constrói uma funcionalidade que não possuía ao sair do laboratório.
Um Sistema Circulatório para Criação
O design do robô imita o sistema circulatório aberto dos insetos, onde a hemolinfa banha os órgãos diretamente. As asas do robô, impressas em plástico transparente, contêm veias finas que distribuem o líquido por toda a estrutura. Este fluido carrega pirrol, um composto que, sob a ação da luz ultravioleta por cerca de um minuto, polimeriza e se transforma em um material condutor de eletricidade, escurecendo a área exposta. Os pesquisadores utilizam uma máscara para direcionar a formação do sensor com precisão. O robô já possui a fiação interna necessária para detectar a ativação desse novo sensor. Uma vez que o sensor é criado, qualquer exposição subsequente à luz UV em sua área de atuação é detectada pelo microcomputador embarcado, que pode, por exemplo, acender uma luz ou fazer as asas do robô baterem. Pankratov ressalta que, embora sensores comerciais existam, a capacidade de criar a funcionalidade 'no local' permite que o próprio ambiente influencie a forma do robô, adaptando-o dinamicamente.
Adaptação e Sensibilidade Evolutiva
Um aspecto inesperado do sensor desenvolvido é seu comportamento adaptativo: cada exposição o torna mais sensível, pois o pirrol residual continua a reagir. O processo de 'recuperação' do sensor leva cerca de cinco minutos. Embora essa característica possa ser um inconveniente para instrumentos de medição convencionais, o sistema demonstrou durabilidade, funcionando mesmo após quatro meses de armazenamento. No entanto, o protótipo ainda está longe de operar autonomamente no mundo real. Ele não voa, e o movimento das asas depende de uma fonte de alimentação externa. A própria pesquisa reconhece que a decisão de quando ativar a 'circulação' e a localização da formação do sensor foram guiadas pelos pesquisadores, não pelo robô ou pelo ambiente. Além disso, a reação de formação do sensor é irreversível, e o pirrol, embora o polipirrol seja biocompatível, foi escolhido como um exemplo de prova de conceito e não é o material ideal para habitats naturais.
Implicações e o Futuro da Robótica Autônoma
O potencial desta tecnologia reside na capacidade de superar as limitações de energia e modularidade dos robôs atuais. A ideia de alimentar robôs através de seu 'sangue' artificial já foi explorada em projetos anteriores, como robôs aquáticos energizados por fluidos circulantes ou robôs moles com capacidade de autocura. A novidade da polila de Tartu é a utilização desse sistema circulatório para criar ativamente novas funções. Pankratov vislumbra um futuro em dez anos onde sistemas circulatórios artificiais e materiais de construção embarcados serão uma opção padrão para robôs em diversas aplicações, permitindo que operem de forma mais autônoma em ambientes naturais. A limitação atual reside na área de superfície onde o líquido e a luz podem interagir simultaneamente, mas os ingredientes podem ser reabastecidos pelas veias e, futuramente, talvez coletados do próprio ambiente.
Perguntas em Aberto para a Próxima Geração
O caminho para robôs verdadeiramente autônomos e adaptáveis ainda apresenta desafios significativos. A necessidade de fontes de energia externas para o movimento e a falta de voo autônomo no protótipo atual são barreiras claras. A pesquisa futura precisará abordar como extrair energia diretamente dos reagentes do fluido para alimentar o microprocessador, tornando o robô independente de baterias externas. Além disso, a capacidade de 'desfazer' a formação do sensor ou de criar diferentes tipos de funcionalidades sob demanda, utilizando uma gama mais ampla de compostos químicos, será crucial para a versatilidade em ambientes complexos. A integração com o ambiente para coleta de materiais e a navegação autônoma são, sem dúvida, os próximos grandes passos.
O desenvolvimento de robôs que podem construir suas próprias capacidades a partir de fluidos internos representa uma nova fronteira na robótica. A polila robótica, ao fabricar seu próprio sensor de luz ultravioleta, demonstra um modelo promissor para máquinas mais resilientes e adaptáveis, capazes de evoluir suas funções em tempo real e em locais remotos, onde o retorno à fábrica é inviável. A exploração de sistemas circulatórios para fabricação de componentes abre um leque de possibilidades para o futuro da automação. Com reportagem de Brazil Valley
Source · El Confidencial — Tech