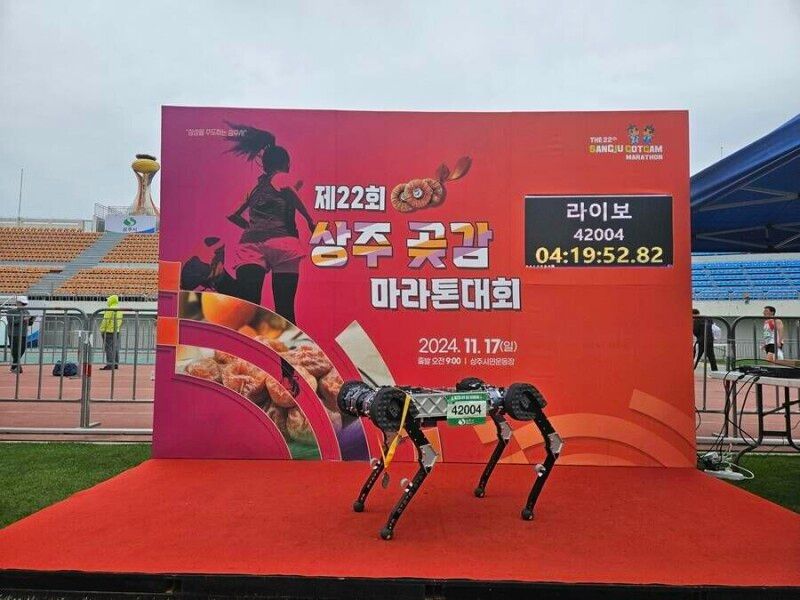
Pesquisadores sul-coreanos publicaram detalhes sobre como seu robô de quatro patas, o RAIBO2, completou uma maratona em uma única carga de bateria, quase dois anos após cruzar a linha de chegada. O feito ocorreu em novembro de 2024, durante a Maratona Sangju Dried Persimmon, onde o robô percorreu os 42,195 km em 4 horas, 19 minutos e 52 segundos. Conforme noticiado na época, seus desenvolvedores o descreveram como o primeiro robô quadrúpede a completar uma maratona oficial.
O novo artigo, recém-publicado na revista Nature, detalha como a equipe do Korea Advanced Institute of Science and Technology (KAIST), liderada pelo professor associado Jemin Hwangbo, conseguiu extrair mais de três vezes o alcance por carga de bateria do RAIBO2 em comparação com outros quadrúpedes recentes. Embora os humanos ainda sejam significativamente mais rápidos – o recorde mundial oficial é de pouco menos de duas horas –, a eficiência energética alcançada pelo RAIBO2 representa um avanço notável.
O Desafio da Mobilidade Robótica
Enquanto robôs com rodas são mais eficientes em terrenos planos e lisos, a mobilidade com pernas oferece uma versatilidade crucial. Robôs quadrúpedes podem navegar por escadas, escombros, encostas e outros terrenos irregulares, tornando-os potenciais ferramentas em áreas montanhosas e zonas de desastre. Essa capacidade já tem aplicações práticas, como o uso de cães robôs na limpeza nuclear na instalação britânica de Sellafield, e aplicações militares, que, embora menos amistosas, exploram essa mesma flexibilidade.
No entanto, a locomoção com pernas impõe um trade-off significativo em termos de alcance. Pesquisadores apontam que quadrúpedes recentes geralmente gerenciam cerca de 20 km por carga. Isso ocorre porque as articulações consomem energia para suportar o peso da máquina, e o contato repetido entre os pés e o solo introduz perdas adicionais. A busca por maior autonomia e alcance em robôs com pernas tem sido um dos principais focos de pesquisa na área de robótica móvel.
Source · The Register