Robôs submarinos movidos a hélice são ferramentas valiosas para a exploração e monitoramento de ambientes aquáticos. No entanto, suas limitações mecânicas — como o risco de enroscar em vegetação, levantar sedimento ou assustar a vida selvagem — os tornam inadequados para locais como riachos rasos ou áreas com densa vegetação aquática. Essa limitação tem impulsionado a pesquisa em robôs inspirados no nado de peixes, que se movem pela flexão do corpo em vez de hélices. Até agora, o principal obstáculo era a necessidade de construir robôs de tamanhos diferentes para cada ambiente, um processo que exigia um recomeço do zero. Uma equipe de engenheiros da EPFL e da Universidade de Nova York (NYU) apresentou o ScaFi (Scalable Fish), um robô que aborda essa questão.
O design escalável do ScaFi
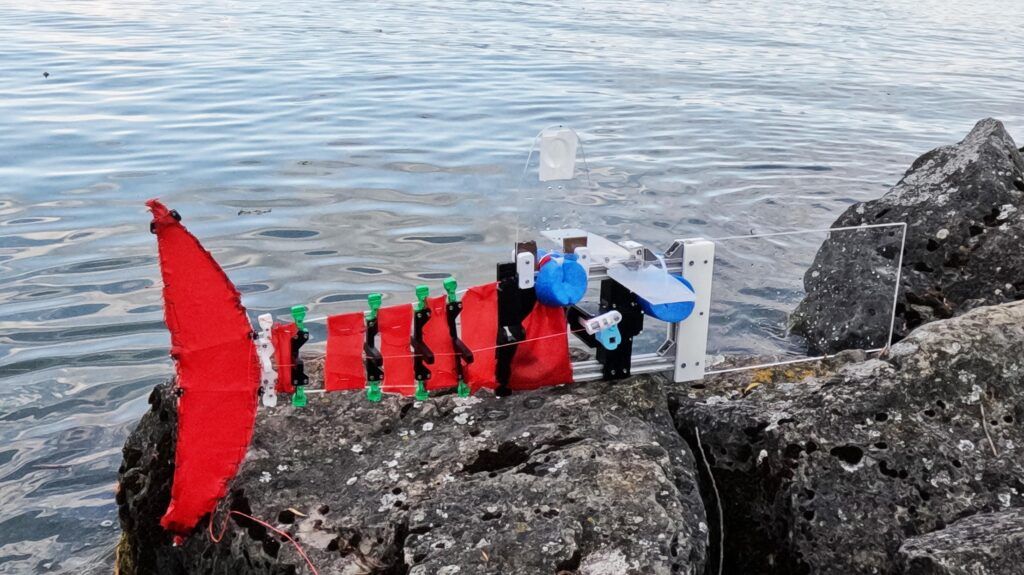
O ScaFi é modelado a partir de peixes como o bacalhau e a cavala, que concentram a maior parte da flexão do corpo na região da cauda. Esse estilo de natação permite que a espécie se adapte a uma ampla gama de tamanhos corporais na natureza. Nana Obayashi, primeira autora do estudo publicado na npj Robotics, destaca que a necessidade de ferramentas adaptáveis a diferentes ambientes é crucial: "Os ambientes que nos interessam não vêm em um só tamanho, então não achamos que as ferramentas devam ser únicas." O ScaFi possui uma seção frontal rígida e uma cauda flexível feita de hastes de fibra de vidro. Um único motor aciona dois tendões cruzados perto da extremidade da cauda, gerando o movimento em forma de 'S' característico do nado de peixes. A inovação reside no fato de que apenas o diâmetro das hastes da cauda precisa ser ajustado para diferentes tamanhos de robô. O mecanismo do motor e o sistema de tendões cruzados permanecem os mesmos, simplificando significativamente o processo de engenharia para criar robôs adaptados a diversas condições.
Testes e desempenho em campo
A equipe construiu três protótipos do ScaFi, com comprimentos de aproximadamente 0,6, 1,1 e 2,9 metros. Testes realizados em colaboração com o laboratório de Diagnóstico de Fluxo Instável da EPFL revelaram que o menor robô produzia padrões de turbulência na água semelhantes aos de peixes reais. Em todas as três escalas, o movimento de natação se alinhou de forma consistente quando ajustado para o tamanho do corpo, indicando que a abordagem de escalonamento preservou a locomoção inspirada em peixes mesmo com um aumento de quase cinco vezes no comprimento. Os robôs foram testados em ambientes reais: o de tamanho médio em um riacho suíço e o maior no Lago de Genebra, enquanto o menor foi operado em riachos com apenas 15 a 30 centímetros de profundidade. Durante o teste no riacho, o robô continuou a nadar mesmo após uma perda de sinal GPS, demonstrando sua robustez.
Desafios na eficiência e agilidade
A eficiência energética, contudo, apresentou um desafio de escalonamento. Os dois robôs menores tiveram desempenho semelhante, mas o maior foi consistentemente menos eficiente, exigindo um motor mais potente. Os autores sugerem que o arrasto e a inércia podem ser os responsáveis, embora a causa exata permaneça incerta. Isso indica que o escalonamento do movimento de natação foi mais bem-sucedido do que o da energia necessária para produzi-lo. Um compromisso semelhante foi observado em testes de agilidade: o menor robô era mais ágil, mas demorava mais para se recuperar após ser desviado de seu curso, enquanto os robôs maiores eram menos ágeis, mas mais estáveis. A abordagem de escalonamento, focada em um parâmetro estrutural chave, pode ser aplicada a outros robôs flexíveis, inclusive em ambientes terrestres. A questão de saber se o desempenho energético pode ser escalado com o mesmo sucesso que o movimento de natação, no entanto, permanece em aberto.
Com reportagem de Brazil Valley
Source · Robohub