O Palco da Inovação: RoboCup@Home como Banco de Testes
Raphael Memmesheimer, uma figura proeminente no cenário da robótica de serviço, lidera a equipe NimbRo, que ostenta um impressionante histórico de cinco vitórias na RoboCup@Home. Sua trajetória, que começou como estudante em 2013, o levou a alinhar sua carreira acadêmica à competição, vendo nela um ambiente único para testar e comparar robôs em cenários reais. Ao contrário de ambientes de pesquisa que frequentemente se baseiam em conjuntos de dados estáticos e vídeos pré-gravados, a RoboCup exige que os robôs operem autonomamente em arenas desconhecidas, enfrentando desafios inesperados. Essa dinâmica de competição é fundamental para impulsionar o desenvolvimento, forçando os pesquisadores a implementar e refinar suas inovações de forma prática e robusta. A cada edição, a performance dos robôs reflete o avanço contínuo da área.
Memmesheimer e sua equipe foram agraciados com o prêmio de melhor artigo na RoboCup 2026 por sua pesquisa sobre "Anotação Eficiente de Imagens via Segmentação de Objetos Semi-Supervisionada com Propagação de Rótulos". Este trabalho aborda um dos maiores gargalos da competição: os poucos dias de preparação disponíveis. Ao chegar ao local, as equipes precisam não apenas montar seus robôs, mas também familiarizá-los com um ambiente completamente novo e desconhecido, repleto de objetos que os robôs precisam aprender a reconhecer e interagir. A pesquisa visa otimizar esse processo de aprendizado, permitindo que os robôs gerem dados de forma mais eficiente e desenvolvam modelos de visão mais rápidos e precisos para uma vasta gama de objetos, que podem chegar a 50 itens distintos em uma única edição. A abordagem busca superar as limitações de métodos de detecção de objetos de vocabulário aberto, que frequentemente falham em distinguir entre itens de uma mesma categoria, como diferentes tipos de bebidas.
A Dança dos Algoritmos: Aprendizado Rápido e Reconhecimento de Objetos
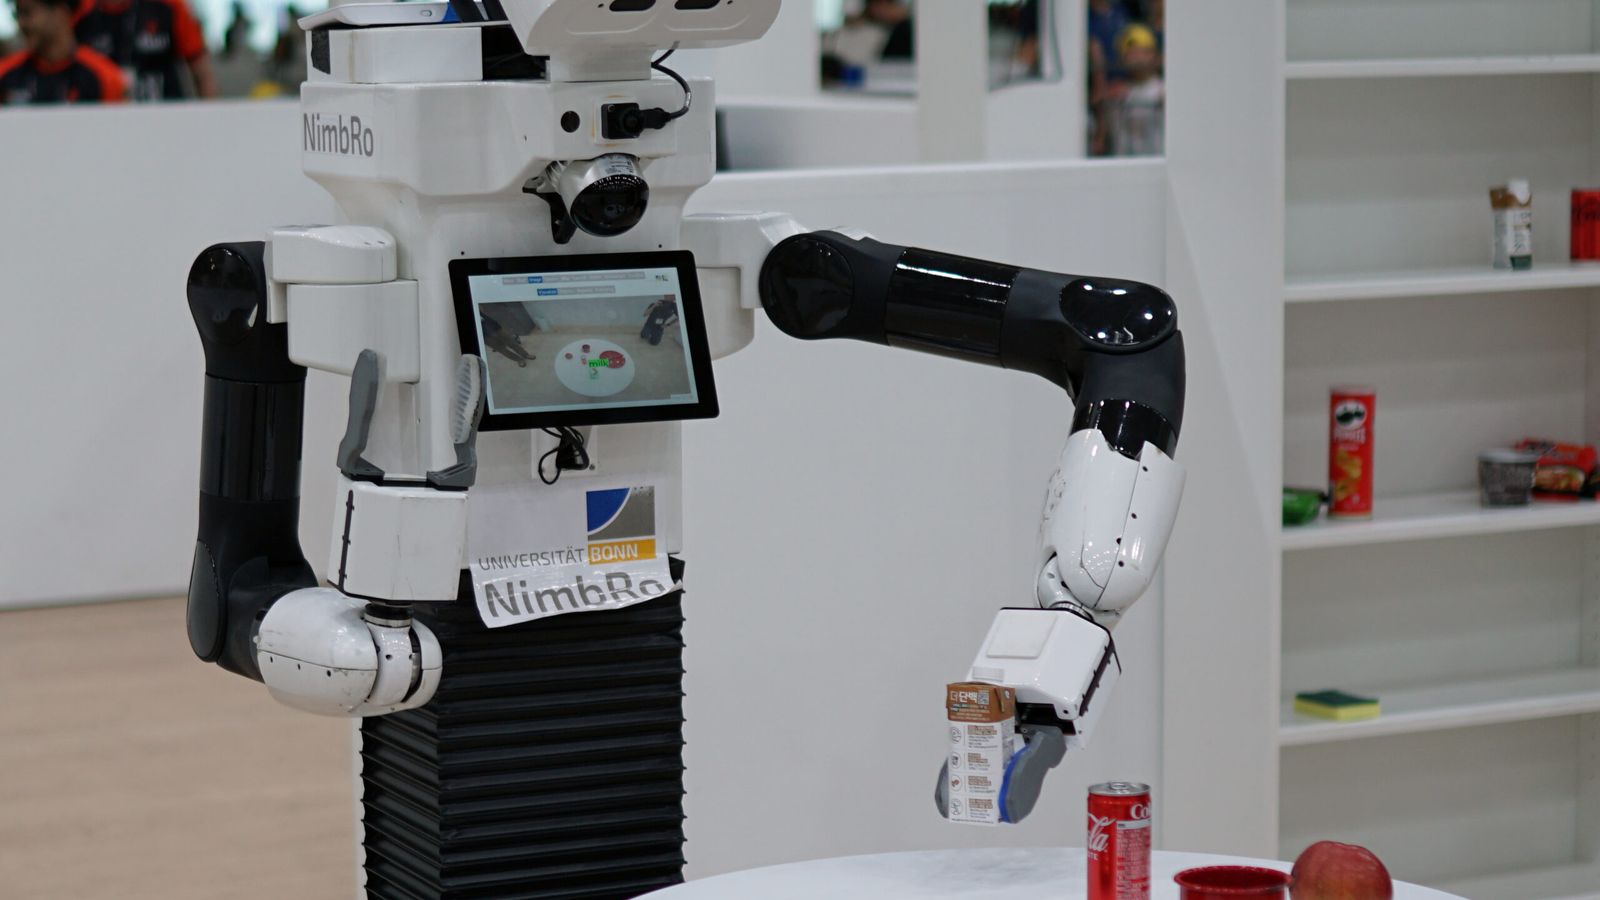
A metodologia desenvolvida pela NimbRo emprega um processo multifacetado para acelerar o aprendizado dos robôs. Inicialmente, o sistema foca na segmentação de imagens para identificar o que constitui um objeto, com base em experiências de competições anteriores. Um modelo é treinado para detectar a presença de algo que possa ser um objeto. Em seguida, imagens de referência dos objetos reais são combinadas com essa identificação inicial, permitindo uma rotulagem semi-automática e significativamente mais eficiente. Cerca de 60% dos dados de treinamento são gerados automaticamente por essa abordagem, economizando horas de anotação manual. Essa técnica já foi aplicada com sucesso em competições como a RoboCup 2025 no Brasil e a RoboCup GermanOpen, permitindo que a equipe dedique mais tempo nos dias de preparação para testar as tarefas em si, em vez de se concentrar unicamente nos elementos de visão computacional. Embora métodos de detecção e segmentação "promptáveis" estejam surgindo, Memmesheimer observa que eles ainda não escalam para o grande número de classes de objetos exigido pela RoboCup, onde a precisão na distinção de dezenas de itens é crucial.
Desafios em Quatro Rodas (e Dois Braços): Tarefas e Evolução da Competição
A RoboCup@Home não se limita ao reconhecimento de objetos; ela engloba um conjunto diversificado de tarefas que simulam o cotidiano em um ambiente doméstico. A primeira etapa é a inspeção inicial, onde os robôs devem atender a requisitos de segurança e interatividade para serem aprovados. As cinco tarefas principais incluem interação humano-robô, onde robôs devem cumprimentar convidados, guiá-los e interagir de forma natural; tarefas de "pick and place", como limpar uma mesa após o café da manhã, incluindo a manipulação de talheres e o carregamento de uma lava-louças; e a tarefa de serviço de propósito geral, que exige que o robô execute comandos de linguagem natural variados em um ambiente desconhecido. Uma das tarefas mais desafiadoras, e onde a NimbRo demonstrou excelência, é a de "Fazer Lavanderia". Essa tarefa exige que o robô abra a máquina de lavar, retire as roupas (sem visão direta do interior da máquina) e as dobre, um feito que foi possibilitado pela eficácia dos métodos de rotulagem semi-automática. Há também a tarefa de restaurante, onde os robôs operam em um ambiente não treinado, servindo clientes e lidando com o ruído e a complexidade de um local público.
Memmesheimer relata uma evolução significativa desde seus primeiros anos na competição, especialmente com o advento do deep learning. Enquanto mapeamento e navegação eram os pontos fortes iniciais, a percepção humana e o reconhecimento de fala melhoraram drasticamente. Tarefas como planejamento de ações e manipulação ainda apresentam desafios, mas o surgimento de modelos de linguagem grandes (LLMs) e sistemas agenticos promete novas fronteiras. A competição, que antes era dividida em ligas com diferentes plataformas, hoje unifica 24 equipes em uma única liga, intensificando a competição e a necessidade de robôs multifuncionais. A equipe NimbRo planeja aprimorar ainda mais suas capacidades de manipulação, utilizando dois braços para tornar as interações mais ágeis e humanas, além de continuar a refinar o desempenho geral dos robôs em tarefas complexas.
Com reportagem de Brazil Valley
Source · Robohub