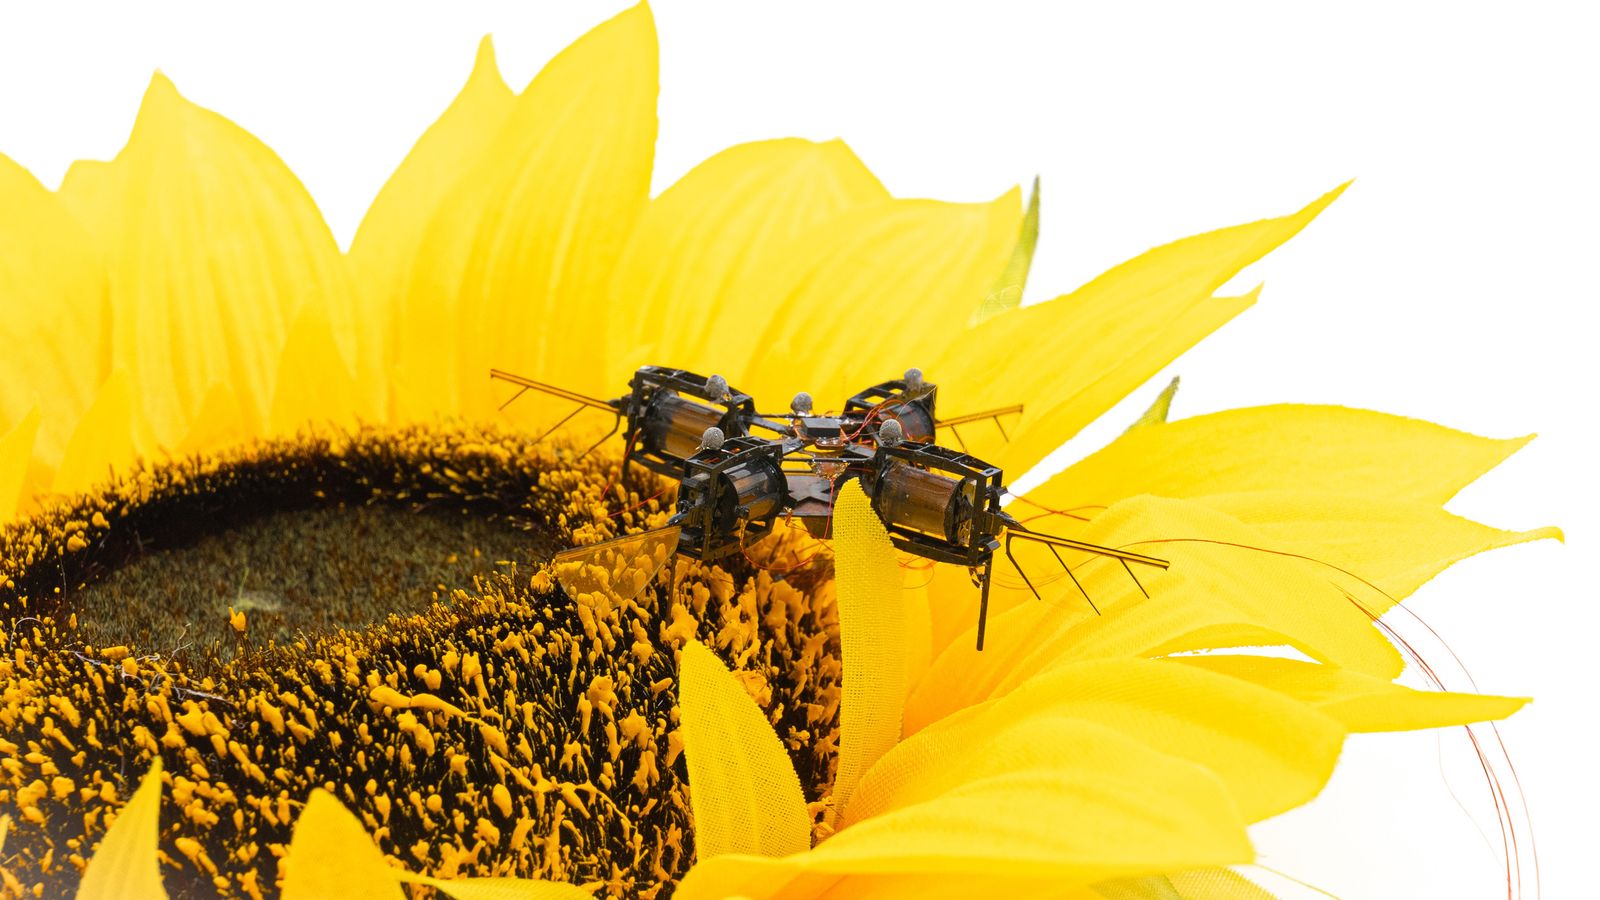
Pesquisadores do Massachusetts Institute of Technology (MIT) alcançaram um marco importante no desenvolvimento de microrrobôs voadores. Pela primeira vez, um robô com asas batentes, capaz de voar com agilidade e velocidade comparáveis às de um zangão, demonstrou autonomia de sensoriamento e computação a bordo. Anteriormente, esses microrrobôs, apesar de sua robustez e capacidade de realizar manobras complexas, dependiam de sistemas de captura de movimento externos para navegação, limitando seu uso a ambientes controlados de laboratório. A nova versão, no entanto, é capaz de seguir trajetórias complexas e pousar com precisão em alvos externos, como uma flor de girassol, sem qualquer auxílio externo de rastreamento. Embora ainda necessite de uma fonte de energia externa, essa demonstração representa um passo crucial para a viabilização de aplicações práticas em larga escala.
O avanço reside na capacidade do robô de carregar seus próprios sensores e computadores, algo que antes era impossibilitado pelo seu peso extremamente reduzido. Para superar essa limitação, os cientistas desenvolveram um método para expandir os atuadores artificiais — as chamadas "músculos artificiais" — que impulsionam as asas do robô. Ao otimizar o raio e o comprimento desses atuadores, eles conseguiram aumentar em 50% o seu tamanho, o que elevou a força de sustentação líquida em 46%. Essa engenharia permitiu que o robô, que pesa menos que um clipe de papel, carregasse um pacote de eletrônicos de apenas 244 miligramas, contendo a unidade de medição inercial para estimar atitude, um sensor de fluxo óptico para velocidade de voo lateral e posição, e um sensor de tempo de voo para medir a altura. A equipe de Kevin Chen, professor associado do MIT e chefe do Laboratório de Robótica Mole e Micro, destacou que este é um "marco realmente importante para a comunidade de pesquisa", sendo a "primeira demonstração de um microrrobô aéreo que é autônomo em sensoriamento e computação".
O Mecanismo da Autonomia Aérea
A principal inovação para alcançar a autonomia foi a criação de um algoritmo de sensoriamento que estima a orientação, velocidade angular e posição do robô com extrema rapidez, simplificando os cálculos para reduzir o custo computacional. Essa abordagem prioriza a taxa de atualização contínua da posição, mesmo que com uma precisão ligeiramente menor em cada instante, em detrimento de estimativas mais precisas, porém mais lentas. "Passamos muito tempo otimizando a seleção dos sensores e estimadores de posição para que o robô tivesse uma deriva muito baixa", explica Yi-Hsuan Hsiao, um dos estudantes de doutorado e coautores do estudo. A equipe conseguiu um desempenho comparável ao de robôs que utilizam câmeras externas para rastreamento. O pacote eletrônico, integrado a um substrato de fibra de vidro para absorver vibrações, foi projetado com atenção a cada detalhe para garantir que a percepção e o controle ocorressem de forma estável e rápida o suficiente para manter o veículo estável durante o voo, conforme apontado por Jonathan P. How, outro professor associado do MIT e coautor do trabalho.
Aplicações Promissoras em Agricultura e Indústria
As demonstrações de voo confirmaram a capacidade do robô de pairar em diferentes altitudes e seguir trajetórias ponto a ponto com erros de posição de apenas alguns centímetros. Um dos testes mais notáveis foi a simulação de polinização artificial, onde o robô guiado por joystick pousou com sucesso em um girassol. Essa capacidade é particularmente relevante para a agricultura de precisão, especialmente em regiões onde populações de polinizadores naturais diminuíram drasticamente. Microrrobôs voadores poderiam, no futuro, navegar por plantações delicadas, como a de amêndoas ou mirtilos, realizando a polinização de flores sem causar danos. Além disso, poderiam monitorar a saúde das plantas e identificar pragas precocemente, sem a necessidade de intervenções maiores ou de maior impacto ambiental. A pesquisa, publicada na Science Robotics, também sugere o potencial para vigilância industrial, onde robôs maiores teriam dificuldade de acesso.
Implicações e Próximos Passos
O consumo de energia dos componentes eletrônicos representa apenas cerca de 6% do total, com a maior parte direcionada aos músculos artificiais e às asas. Essa eficiência energética abre caminho para a integração de componentes adicionais, como câmeras para reconhecimento autônomo de objetos e prevenção de obstáculos. Os pesquisadores já estão trabalhando em duas frentes principais: a inclusão de uma câmera para permitir que o robô identifique e evite objetos de forma autônoma, e a integração de eletrônicos de potência e baterias diretamente no corpo do microrrobô. A meta final é alcançar o voo totalmente sem fio em ambientes externos, liberando completamente o potencial desses minúsculos autômatos. O desenvolvimento levanta questões sobre a escalabilidade dessas tecnologias e a viabilidade econômica para aplicações em larga escala, além de potenciais regulamentações futuras para o uso de enxames de robôs autônomos em ambientes agrícolas e industriais.
Perguntas em Aberto e Perspectivas Futuras
Embora o progresso seja notável, a autonomia completa ainda enfrenta desafios. A integração de baterias compactas e eficientes que permitam tempo de voo prolongado é um obstáculo técnico significativo. A capacidade de reconhecimento de objetos e navegação em ambientes imprevisíveis, como campos agrícolas com ventos variáveis ou obstáculos inesperados, ainda requer aprimoramento. A robustez a condições climáticas adversas e a capacidade de operar em grandes enxames de forma coordenada são outras áreas que demandam investigação. A comunidade científica aguarda para ver como a tecnologia evoluirá para superar essas barreiras e se concretizará em aplicações comerciais e agrícolas.
A pesquisa demonstra um avanço substancial na miniaturização e autonomia de robôs voadores. A capacidade de operar sem dependência de infraestrutura externa de rastreamento é um divisor de águas para a robótica aérea em pequena escala, prometendo revolucionar setores como a agricultura e a inspeção industrial. O caminho para o voo totalmente autônomo e sem fio, no entanto, ainda exige mais inovação em fontes de energia e inteligência artificial embarcada.
Com reportagem de Brazil Valley
Source · MIT News