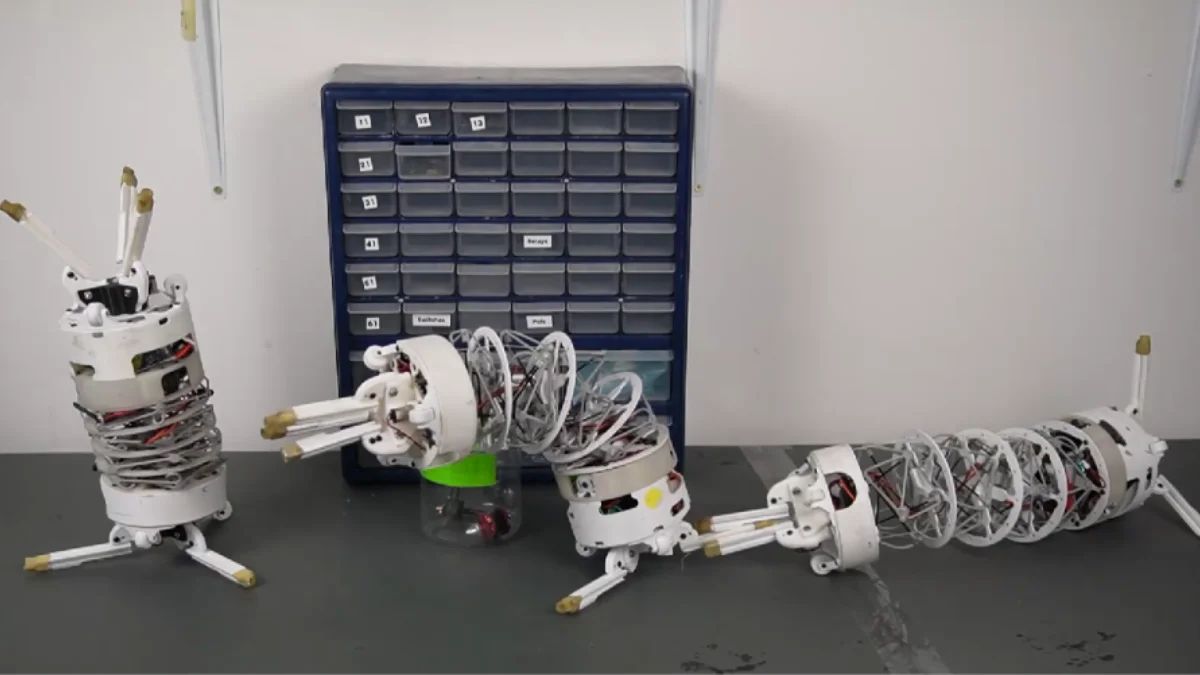
Pesquisadores da Universidade Estadual do Colorado apresentaram uma inovação em robótica: unidades modulares inspiradas na flexibilidade da tromba de elefante. Batizados de TeCoBots, esses robôs se destacam por sua capacidade de mudar de forma e se conectar a outras unidades, formando estruturas complexas que lembram o "Megazord" de séries de ficção científica. Ao contrário de robôs tradicionais com peças rígidas e articulações fixas, os TeCoBots utilizam um princípio de tensegridade, onde hastes rígidas são sustentadas por cabos tensionados. Este design permite que cada unidade se comprima, se estenda e se curve de maneira fluida, adaptando-se a diferentes ambientes e manipulação de objetos de variados tamanhos. As garras em ambas as extremidades não só permitem a manipulação de itens, mas também funcionam como pontos de conexão para outras unidades, dispensando o uso de ímãs e reduzindo o risco de desalinhamento.
Mecanismo de Tensegridade e Conexão Modular
O princípio da tensegridade confere aos TeCoBots uma maleabilidade notável. A estrutura, que combina elementos rígidos e flexíveis tensionados, permite que o robô se mova e se adapte de forma orgânica. Essa flexibilidade é crucial para navegar em terrenos irregulares ou em espaços confinados, onde robôs convencionais teriam dificuldades. A capacidade de conexão entre as unidades é outro ponto forte. As garras duplas facilitam o acoplamento, permitindo que os robôs formem cadeias, anéis ou ramificações, sem a necessidade de um design humanoide pré-determinado. A equipe de pesquisa destacou que a conexão é robusta e evita problemas de desalinhamento, um desafio comum em sistemas robóticos modulares. A inspiração na tromba de elefante não se limita à forma, mas também à funcionalidade: a capacidade de agarrar, manipular e interagir com o ambiente de maneira precisa e adaptativa.
Potenciais Aplicações e o Futuro da Robótica Modular
As aplicações potenciais dos TeCoBots são vastas e promissoras. A flexibilidade e a capacidade de auto-montagem os tornam ideais para missões de busca e resgate em locais de difícil acesso, como escombros de desastres naturais. Em ambientes de fabricação, poderiam ser configurados para realizar tarefas de montagem complexas ou manipulação de materiais em linhas de produção dinâmicas. A exploração espacial também figura como um campo de atuação, onde robôs modulares poderiam se adaptar a diferentes terrenos planetários ou serem reconfigurados para diversas tarefas em missões de longa duração. Embora o controle ainda dependa de intervenção humana, os pesquisadores já demonstraram a capacidade de duas unidades se localizarem e se conectarem autonomamente, um passo importante em direção à automação.
Desafios e Visão de Longo Prazo
O objetivo futuro da equipe é aumentar a velocidade de operação e a capacidade de atuação independente desses robôs. A visão de longo prazo inclui a formação de enxames com dezenas ou centenas de TeCoBots, capazes de se deslocar para um local e se organizar para cumprir missões com mínima supervisão humana. Isso exigirá avanços significativos em inteligência artificial, coordenação de múltiplos agentes e sistemas de navegação autônoma. A pesquisa, publicada na Nature Machine Intelligence, representa um avanço na área de robótica modular e inspirada na natureza, abrindo caminho para novas abordagens no design e na aplicação de sistemas robóticos. A capacidade de reconfiguração e adaptação contínua é a chave para a próxima geração de máquinas.
O desenvolvimento de robôs como os TeCoBots sinaliza uma mudança de paradigma na robótica, afastando-se de máquinas monolíticas e rígidas para sistemas mais flexíveis, adaptáveis e colaborativos. A capacidade de se auto-organizar e executar tarefas complexas em conjunto abre um leque de possibilidades que antes eram restritas ao domínio da ficção científica, mas que agora se aproximam da realidade.
Com reportagem de Brazil Valley
Source · Canaltech