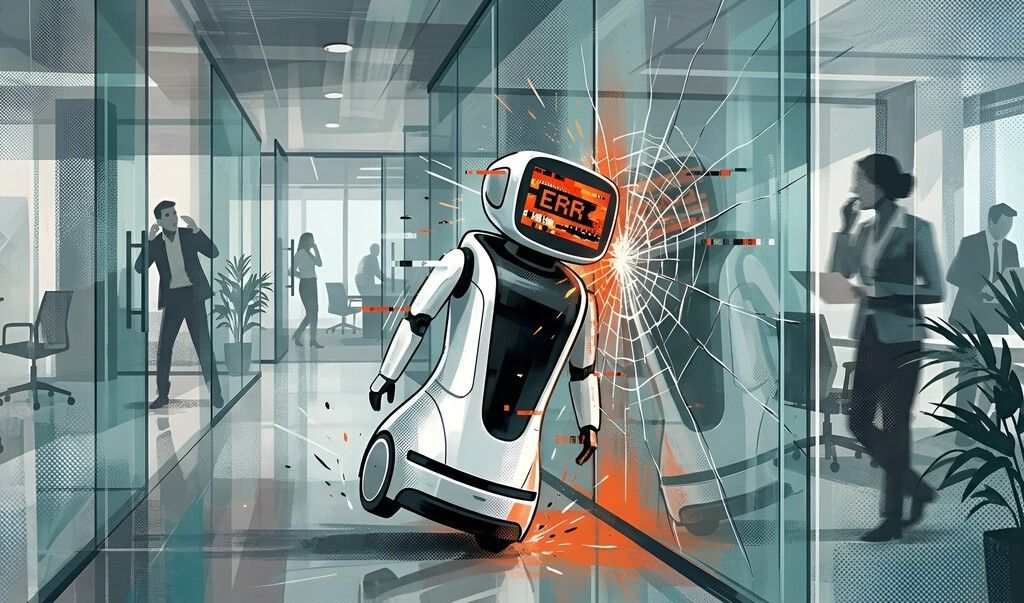
O caminhar de um robô por um ambiente humano, como um escritório moderno, esbarra em desafios de percepção que nós, humanos, superamos sem esforço. Uma dessas dificuldades reside na aparente simplicidade de reconhecer uma parede de vidro: sabemos que ela está ali, mesmo que a visão através dela seja clara. Para uma máquina, no entanto, a transparência do vidro pode se tornar uma armadilha, levando a erros na interpretação do espaço e na navegação.
Essa falha na percepção de barreiras transparentes é um obstáculo significativo para a implementação segura e eficaz de robôs autônomos em ambientes compartilhados com humanos. A capacidade de um robô de mapear e compreender seu entorno é fundamental para evitar colisões e executar tarefas com precisão. A investigação de Naitri Rajyaguru e sua equipe na Universidade de Maryland, com o desenvolvimento do método PolarDepth, busca precisamente sanar essa lacuna, aprimorando as estimativas de profundidade e movimento que os robôs utilizam para navegar.
O Desafio da Transparência
O problema com o vidro em sistemas de percepção robótica surge de sua natureza óptica. Câmeras convencionais capturam informações de cor e intensidade de luz, mas o vidro, por ser um material com pouca textura própria e alta refletividade, pode distorcer essas leituras. Reflexos podem mascarar obstáculos ou criar a ilusão de um caminho livre onde há uma barreira sólida. Sensores a laser, como os LiDAR, enfrentam uma dificuldade diferente: parte do sinal pode atravessar o vidro, refletir em objetos atrás e retornar com informações confusas, enquanto outra parte pode ser desviada sem retorno, comprometendo a precisão da medição de distância.
Essa ambiguidade visual representa um risco direto para a navegação autônoma. Um robô programado para seguir um plano de rota pode interpretar uma mampara de vidro como um espaço aberto, levando a colisões. A confiabilidade dos dados coletados pelos sensores é crucial, e o vidro introduz um elemento de incerteza que métodos de percepção tradicionais, baseados apenas em imagens RGB, lutam para resolver de forma consistente.
PolarDepth: Uma Nova Visão para Robôs
Para superar essas limitações, o método PolarDepth introduz o conceito de polarização da luz como uma fonte adicional de informação. A polarização descreve a orientação das oscilações da luz. Quando a luz se reflete em superfícies, seu padrão de polarização muda de maneira previsível, revelando pistas sobre a geometria e a natureza da superfície que não são aparentes em imagens convencionais. O PolarDepth utiliza uma câmera especializada capaz de medir essa propriedade.
O sistema combina duas representações de imagem: uma imagem convencional em cores (RGB) e uma imagem Polar-RGB, que incorpora dados de polarização. A partir dessas duas fontes, o PolarDepth gera estimativas independentes de profundidade. Um sistema de aprendizado de máquina, então, combina essas estimativas píxel a píxel, atribuindo maior peso à informação considerada mais confiável para cada ponto da imagem. Essa abordagem permite que o sistema aproveite a clareza da imagem RGB em condições ideais e recorra às pistas fornecidas pela polarização em superfícies problemáticas como o vidro, onde reflexos e transparência podem confundir os sensores tradicionais.
Implicações para a Navegação Autônoma
Os testes realizados com o PolarDepth, tanto em cenas sintéticas quanto em ambientes reais, demonstraram uma melhoria significativa na estimativa de distâncias e na odometria visual – a capacidade de calcular o movimento de um robô a partir das imagens capturadas. Essa precisão aprimorada é vital para que robôs possam operar com segurança em locais como escritórios, armazéns e centros comerciais, onde a presença de barreiras de vidro é comum. A capacidade de distinguir com confiança entre um espaço aberto e uma superfície sólida é um passo fundamental para a robótica autônoma.
No entanto, é importante notar que, apesar dos avanços, os experimentos atuais ainda não garantem a eliminação total de colisões. A navegação autônoma em ambientes complexos e dinâmicos, como os compartilhados com humanos, exige um nível de robustez e confiabilidade que vai além da simples detecção de obstáculos. A pesquisa continua a explorar como integrar essa nova capacidade de percepção em sistemas de controle de robôs mais sofisticados.
Perguntas em Aberto
Apesar dos progressos, a questão de como tornar robôs verdadeiramente conscientes de seu ambiente, especialmente em cenários com superfícies transparentes ou reflexivas, permanece em aberto. A pesquisa em percepção robótica avança rapidamente, com diferentes abordagens buscando solucionar desafios semelhantes. Por exemplo, estudos anteriores já exploraram o uso de reflexos de laser para identificar painéis de vidro, com resultados promissores. A integração de múltiplas fontes de dados e técnicas de aprendizado de máquina complexas será crucial para desenvolver robôs que possam navegar com segurança e eficiência em qualquer ambiente.
O futuro da robótica em espaços humanos dependerá da capacidade dessas máquinas de interpretar o mundo com uma nuance semelhante à nossa. A capacidade de ver não apenas o que está presente, mas também o que não está, e de entender as sutilezas da interação da luz com os materiais, é um caminho longo, mas essencial, para a autonomia segura.
Com reportagem de Brazil Valley
Source · Xataka