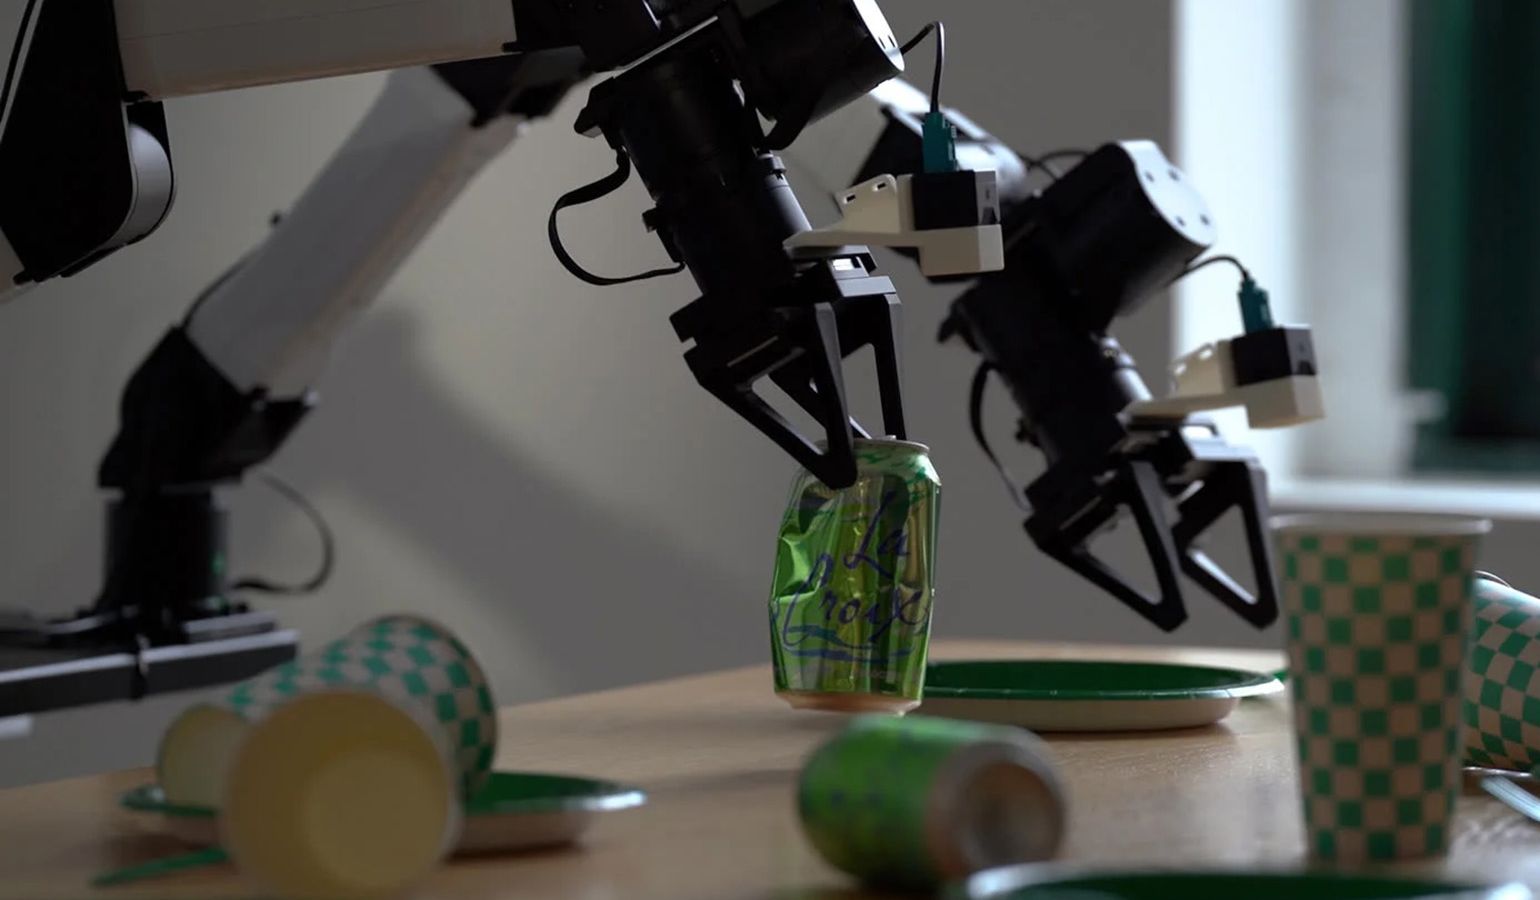
A Runway AI, conhecida por suas inovações em inteligência artificial generativa, apresentou o Praxis-1, um modelo de ação mundial que promete revolucionar o treinamento de robôs. Diferente das abordagens tradicionais, que dependem de vastas e custosas coleções de dados de demonstração robótica, o Praxis-1 utiliza vídeos de terceira pessoa — o mesmo tipo de conteúdo que alimenta os modelos mundiais gerais da empresa — para ensinar robôs sobre o comportamento de objetos e a execução de tarefas.
O Gargalo dos Dados na Robótica
A limitação de dados é um dos maiores entraves para o avanço da robótica autônoma. Coletar dados de alta qualidade em ambientes reais é um processo lento, caro e muitas vezes inviável para cobrir a vasta gama de cenários que um robô pode encontrar. Kamil Sindi, CTO da Runway, destaca que o Praxis-1 foi construído sobre a premissa de que a abundância de dados de vídeo disponíveis publicamente pode ser a chave para superar essa barreira. Ao aprender com vídeos de como as pessoas interagem com o mundo, o modelo já adquire uma compreensão intrínseca de física e causalidade, algo que políticas treinadas exclusivamente com dados de robôs levariam muito mais tempo para assimilar.
Praxis-1: Aprendizado por Vídeo e Pesos Abertos
A abordagem da Runway se baseia na ideia de que a escala do aprendizado está diretamente ligada à quantidade de vídeo disponível, não ao número de demonstrações robóticas. A empresa afirma que simulações de políticas robóticas dentro de seus modelos mundiais preveem resultados do mundo real com uma correlação de 0,95, superando métodos mais caros baseados em reconstrução 3D. O Praxis-1 busca trazer essa capacidade para o campo da robótica, oferecendo um modelo de política generalista que pode ser adaptado a diferentes formas de robôs e ambientes com um ajuste fino mínimo. A empresa já está testando o modelo com parceiros como Noble Machines, Standard Bots e Ultra, que o utilizam em seus próprios hardwares, desde braços bímanos até humanoides. Um dos resultados preliminares é a capacidade de adaptação do modelo a diferentes arquiteturas robóticas.
Implicações para o Ecossistema de IA e Robótica
O lançamento planejado do Praxis-1 com pesos abertos é um movimento estratégico significativo. Ao optar por um modelo aberto, a Runway visa democratizar o acesso à tecnologia de ponta em IA física, incentivando a inovação e a colaboração. Sindi argumenta que a liderança dos EUA em IA física é crucial para recuperar a vantagem manufatureira, e isso requer modelos americanos abertos que ofereçam flexibilidade e controle aos desenvolvedores de hardware. Essa abertura pode acelerar o desenvolvimento de novas aplicações robóticas, reduzir barreiras de entrada para startups e pesquisadores, e fomentar um ecossistema mais robusto e competitivo, alinhado com a necessidade de resiliência na cadeia de suprimentos global.
O Futuro da Robótica com IA Generativa
O Praxis-1 representa um passo adiante na convergência entre IA generativa e robótica. Ao aproveitar o poder do aprendizado em larga escala a partir de vídeos, a Runway não apenas aborda o problema da escassez de dados, mas também abre novas avenidas para a criação de robôs mais versáteis e inteligentes. A estratégia de pesos abertos, embora envolva riscos, sinaliza uma aposta na colaboração e na comunidade para impulsionar a tecnologia. A eficácia e a segurança do modelo em uma ampla gama de cenários de uso continuarão a ser avaliadas em testes com parceiros, com o objetivo de garantir uma disponibilidade geral robusta e confiável nos próximos meses.
Com reportagem de Brazil Valley
Source · The Robot Report