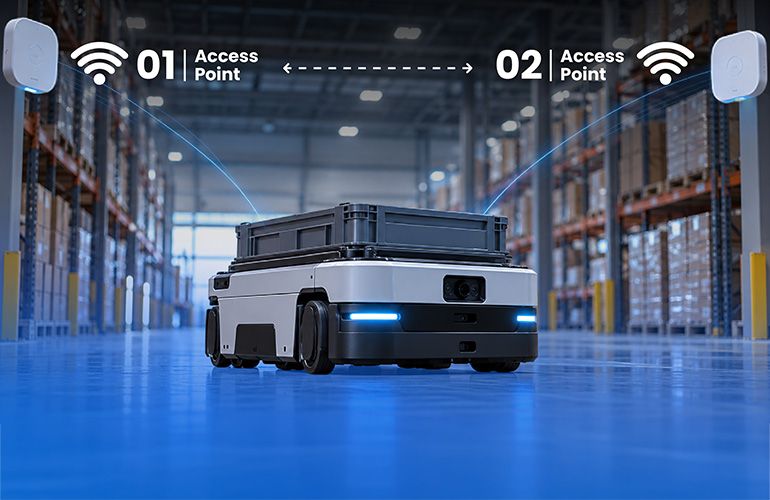
A conectividade Wi-Fi confiável é um pilar fundamental para a gestão em tempo real de robôs móveis autônomos (AMRs). Em ambientes industriais, logísticos ou de saúde, esses robôs podem transitar por dezenas de zonas de cobertura Wi-Fi durante um único turno de trabalho. Cada transição representa um desafio de comunicação: como o robô encontra seu próximo ponto de acesso (AP) sem interromper a conexão em uso? A resposta a essa questão é vital, pois AMRs, robôs de inspeção industrial, automação de armazéns e robôs de serviço em hospitais dependem cada vez mais de conectividade contínua para o envio de dados de sensores, telemetria e comandos de controle.
Em arquiteturas Wi-Fi convencionais, o rádio de comunicação principal precisa interromper periodicamente a transmissão e recepção de tráfego de aplicação para buscar pontos de acesso alternativos. Esse processo cria um dilema intrínseco entre a qualidade da conectividade, a latência, o consumo de energia e a performance de roaming. A Synaptics propõe uma solução inovadora: uma arquitetura de escaneamento dedicada que separa a descoberta de rede do tráfego de dados. Com essa abordagem, o robô pode monitorar continuamente seu ambiente sem fio enquanto o rádio principal mantém a conexão ativa. Uma implementação dessa ideia, o Synaptics Scan Core, utiliza um subsistema sem fio de baixo consumo para monitorar APs vizinhos, liberando o rádio Wi-Fi principal para o tráfego de aplicação. Essa separação promete decisões de roaming mais rápidas, menor latência, redução na perda de pacotes e um escaneamento mais eficiente.
Mobilidade Crítica para Robôs Conectados
Robôs estão se tornando cada vez mais conectados e autônomos em diversos setores, incluindo manufatura, logística, saúde e varejo. À medida que operam em instalações maiores e mais complexas, a conectividade sem fio confiável e o roaming rápido deixam de ser considerações secundárias para se tornarem requisitos de projeto centrais. Diferentemente de dispositivos Wi-Fi estacionários, os robôs se movem incessantemente entre áreas de cobertura, mantendo comunicações cruciais como vídeo, inferência de IA, telemetria e gerenciamento de frota. Essas demandas combinadas tornam a robótica móvel um caso de uso ideal para arquiteturas de escaneamento dedicadas.
Os robôs modernos suportam cargas de trabalho sem fio cada vez mais exigentes, como vídeo de alta definição com múltiplas câmeras, mapeamento e localização simultâneos (SLAM), navegação assistida por IA, manutenção preditiva e operação remota. Consequentemente, a conectividade sem fio evoluiu de uma conveniência para um subsistema operacional crítico. A mobilidade impõe desafios significativos: um robô deve manter o tráfego de aplicação enquanto se move entre zonas de cobertura Wi-Fi. Um robô de armazém pode realizar dezenas ou até centenas de transições de roaming durante um turno. Cada evento pode introduzir latência aumentada, perda de pacotes, interrupções de vídeo e atrasos nas respostas de controle, impactando diretamente a produtividade. Metas de performance típicas para implantações de robótica incluem latência de roaming sustentada e perda de pacotes mínima, essenciais para a operação segura e eficiente de muitos sistemas autônomos.
Requisitos e Pontos Críticos na Conectividade Robótica
Embora os stakeholders avaliem sistemas robóticos de maneiras distintas, diversas métricas de performance sem fio emergem consistentemente como críticas. A latência de roaming, por exemplo, é um fator chave. O processo típico de roaming envolve descoberta de rede, avaliação de candidatos, autenticação e troca de chaves de segurança, culminando na reassociação. Cada passo adiciona atraso. Em aplicações robóticas, latência excessiva pode comprometer a navegação, a coordenação de frota, a teleoperação e a performance da visão computacional. A perda de pacotes, mesmo que breve, pode afetar as operações e a transferência de dados dos AMRs, que frequentemente exigem performance de comunicação consistente e previsível para operação em tempo real.
O consumo de energia é outro ponto crítico, pois os AMRs precisam equilibrar continuamente o desempenho da bateria com a eficiência energética. Escaneamentos agressivos melhoram a capacidade de resposta do roaming, mas geralmente aumentam o consumo. Além disso, ambientes de RF densos – como armazéns, fábricas, aeroportos e hospitais – frequentemente contêm muitos APs, múltiplos protocolos sem fio e reflexões de RF significativas. Essas condições impõem demandas adicionais aos algoritmos de roaming. A arquitetura tradicional de clientes Wi-Fi utiliza o rádio principal tanto para tráfego de aplicação quanto para descoberta de rede. Durante um escaneamento em segundo plano, o rádio deixa temporariamente seu canal de serviço para procurar APs vizinhos, interrompendo o tráfego ativo e potencialmente adicionando atraso ou perda de pacotes. Uma arquitetura de escaneamento dedicada, como o Scan Core da Synaptics, atribui o monitoramento contínuo do ambiente sem fio a um recurso separado e de baixo consumo, permitindo que o rádio Wi-Fi principal permaneça focado no tráfego de aplicação enquanto os APs candidatos são identificados antecipadamente.
Análise da Arquitetura Dedicada e Benefícios Mensurados
A separação de funções entre comunicação ativa e descoberta de rede, proporcionada pelo Scan Core, remove a contenção pelo mesmo recurso de rádio. A Synaptics compara essa abordagem com o Wi-Fi convencional, destacando que a arquitetura dedicada utiliza um recurso de escaneamento separado, em vez do rádio principal, para realizar o escaneamento. Isso resulta em tráfego de usuário que não é interrompido por operações de escaneamento, um modelo de roaming proativo em vez de reativo, menor consumo de energia durante o escaneamento e, crucialmente, um tempo de roaming mais rápido. A descoberta contínua de APs permite uma consciência de rede ininterrupta, onde o rádio de escaneamento monitora continuamente os canais vizinhos enquanto o rádio principal permanece conectado. Isso leva a decisões de roaming mais rápidas, pois os APs candidatos são descobertos antes que a qualidade do sinal se degrade, resultando em menor perda de pacotes e performance mais previsível.
A Synaptics reportou melhorias substanciais em sua plataforma de caracterização: tempo de escaneamento até 65% mais rápido, duração geral do escaneamento aproximadamente 40% mais curta, e consumo de energia de escaneamento até 75% menor, com corrente de escaneamento até 77% menor. Em um robô móvel, essas melhorias se traduzem em roaming mais ágil, menor gasto de energia de escaneamento, maior vida útil da bateria e tráfego de aplicação mais estável. Os resultados reais, contudo, dependem da plataforma específica, topologia de rede, carga de tráfego e ambiente de RF.
Implicações para o Ecossistema de Robótica e Conexões Futuras
Plataformas de conectividade comercial estão começando a incorporar escaneamento dedicado. A Synaptics, por exemplo, oferece uma plataforma integrada que combina Wi-Fi 7, dual Bluetooth 6.0 e IEEE 802.15.4, com operação multibanda. O Scan Core, dentro dessa plataforma, opera independentemente do subsistema WLAN principal, permitindo que o escaneamento e as comunicações ativas ocorram simultaneamente. A plataforma avalia APs candidatos em múltiplas bandas de frequência e suporta troca rápida de canais entre os recursos principal e de escaneamento, com tempos medidos na ordem de microssegundos. Em testes de validação, os tempos de roaming permaneceram abaixo da meta de 80 ms, mesmo com tráfego UDP contínuo de 20 Mbps.
À medida que os AMRs assumem cargas de trabalho mais complexas e operam em ambientes maiores e mais densos, a mobilidade sem fio se torna parte integrante do envelope de performance do robô. O roaming afeta a produtividade, a eficiência da frota, a experiência do usuário e, em algumas aplicações, a segurança. A arquitetura de escaneamento dedicado, combinada com recursos como o Wi-Fi 7 Enhanced Multi-Link Single Radio (eMLSR), aborda diferentes aspectos da mobilidade sem fio. Enquanto o escaneamento dedicado melhora a consciência de APs próximos, o eMLSR otimiza o uso de múltiplos links. Juntos, podem tornar o roaming mais rápido e previsível sem comprometer a performance da aplicação. A Synaptics afirma que o Scan Core pode ajudar os robôs móveis a manter a cobertura, com o eMLSR entregando melhorias de latência de até 10x em condições congestionadas, sem a necessidade de múltiplos rádios totalmente ativos.
A evolução da conectividade sem fio é um fator decisivo para o avanço da robótica autônoma. A capacidade de transitar entre pontos de acesso sem interrupções perceptíveis não é apenas uma questão de conveniência, mas um requisito operacional para garantir a eficiência, a segurança e a confiabilidade em aplicações cada vez mais sofisticadas. A separação de funções de escaneamento e comunicação, com foco em baixo consumo e alta velocidade, representa um passo importante para atender a essas demandas crescentes.
O futuro da mobilidade robótica dependerá de inovações contínuas em conectividade, onde a otimização de cada componente, desde o hardware de rádio até os algoritmos de gestão de rede, desempenhará um papel crucial. A forma como esses sistemas lidarão com a complexidade crescente de ambientes sem fio e a demanda por comunicação em tempo real definirá os limites do que os robôs autônomos poderão alcançar.
Com reportagem de Brazil Valley
Source · The Robot Report