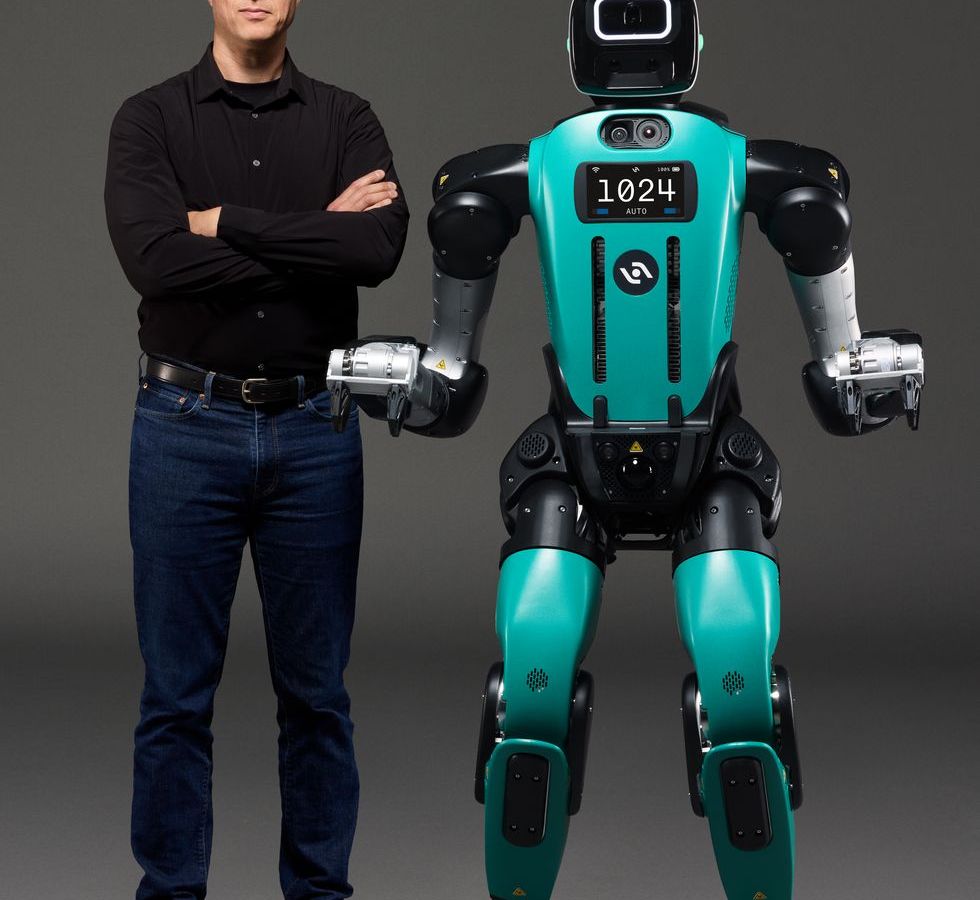
A Agility Robotics, empresa cofundada a partir de um laboratório de robótica na Oregon State University em 2015, anunciou o lançamento do Digit 5. Este robô humanoide foi concebido para ser o primeiro a realizar trabalho útil em escala, com o objetivo de introduzir dezenas de milhares de trabalhadores humanoides no mercado. O Digit 5 é projetado para levantar caixas de até 23 quilos e colocá-las em prateleiras altas, com uma bateria que oferece 90 minutos de operação após um carregamento de apenas 9 minutos. A meta é que o robô execute tarefas pesadas em armazéns, turno após turno, suprindo a demanda por mão de obra em funções que são excessivamente estressantes ou monótonas para humanos.
O Sonho Inicial e a Realidade do Digit 5
O sonho inicial do cofundador e professor era construir robôs que combinassem locomoção e manipulação, capazes de se mover e interagir com o mundo de maneira similar aos humanos. Essa visão se materializou com a teoria do modelo "spring-mass" (massa-mola), que sugere que um corpo suportado por pernas com ação de mola pode reproduzir os padrões de marcha e corrida de animais. Essa teoria foi aplicada na construção do robô bípede ATRIAS, um protótipo que demonstrava a física da caminhada e corrida, mas que possuía uma aparência mais funcional do que estética.
A Evolução de ATRIAS para Cassie e Digit
A transição de um conceito de pesquisa para um produto robótico comercial levou à fundação da Agility Robotics. A empresa focou no desenvolvimento do robô bípede Cassie, o primeiro robô bípede dinâmico disponível para pesquisadores. Cassie utilizava pernas semelhantes às de avestruzes, otimizadas para performance e não para imitação animal. Embora não fosse comercialmente útil em sua concepção original, Cassie permitiu avanços significativos em pesquisa, especialmente no controle de software por meio de aprendizado por reforço. Essa abordagem permitiu que robôs aprendessem através de tentativa e erro, resultando em comportamentos dinâmicos como recuperação de tropeços e corridas de longa distância.
O Imperativo da Manipulação e o Digit 5
Para tornar os robôs verdadeiramente úteis, a capacidade de manipulação tornou-se essencial. Após extensas explorações de diferentes configurações, a Agility Robotics determinou que um torso ereto, combinado com dois braços montados na parte superior, seria a configuração ideal para o equilíbrio e a manipulação. Essa configuração levou ao desenvolvimento do Digit, culminando agora no Digit 5. Apesar de ser uma evolução em termos de capacidade de trabalho e escala, o Digit 5 se distancia da estética e da leveza dos protótipos anteriores, sendo mais pesado e volumoso, mas focado na robustez e economia para o trabalho em larga escala.
Implicações e o Futuro do Trabalho Robótico
O lançamento do Digit 5 pela Agility Robotics sinaliza um passo importante na integração de robôs humanoides em ambientes de trabalho. A capacidade de executar tarefas fisicamente exigentes e repetitivas em armazéns pode aliviar a pressão sobre a força de trabalho humana e otimizar operações logísticas. No entanto, a transição para um futuro com robôs em larga escala levanta questões sobre o impacto no emprego, a necessidade de novas habilidades e a adaptação dos ambientes de trabalho. A empresa, com sua nova instalação capaz de produzir mais de 10.000 robôs Digit 5 por ano, demonstra uma aposta ambiciosa na viabilidade comercial e na adoção generalizada de robôs humanoides.
O caminho da Agility Robotics, desde a busca pela maestria do movimento com ATRIAS até o foco pragmático em trabalho em escala com o Digit 5, ilustra a complexa jornada de transformar inovação científica em produtos comerciais viáveis. A empresa navegou de uma visão estética e física para uma solução de engenharia focada nas necessidades de um mercado em busca de automação para tarefas específicas e desafiadoras.
Com reportagem de Brazil Valley
Source · IEEE Spectrum