A programação de robôs industriais, um processo tradicionalmente demorado e complexo, pode estar à beira de uma revolução. Pesquisadores da Universidade da Califórnia em Berkeley, em colaboração com a NVIDIA, apresentaram um novo conjunto de ferramentas de código aberto que promete agilizar drasticamente essa tarefa. A abordagem, denominada "agentic robotics", permite que equipes de agentes de inteligência artificial escrevam, simulem e refinem programas de robôs de maneira interpretável, sem a necessidade de vastos conjuntos de dados de treinamento. Isso representa uma mudança fundamental em relação aos métodos convencionais, que frequentemente exigiam semanas ou meses para configurar, testar e depurar um ambiente de trabalho robótico.
Tradicionalmente, a implementação do código de um robô industrial só podia ocorrer após a conclusão do projeto e da fabricação de todo o sistema, incluindo o próprio robô, alimentadores, sistemas de transporte e outros componentes. A pressão para finalizar essa fase recaía sobre a equipe de software, muitas vezes com prazos apertados. As novas ferramentas de Berkeley e NVIDIA buscam aliviar essa carga, permitindo que os agentes de IA gerenciem o ciclo completo de codificação, teste e implantação de forma mais eficiente. A promessa é que a engenharia humana seja liberada para focar no ajuste fino e na verificação, em vez de nas tarefas repetitivas de codificação e depuração.
Contexto: A complexidade da programação robótica e a promessa da IA
A programação de robôs industriais sempre foi um gargalo no ciclo de desenvolvimento de automação. A complexidade reside não apenas na escrita do código inicial, mas também na sua adaptação a diferentes tarefas, na otimização de movimentos para evitar colisões e na integração com outros equipamentos na linha de produção. Métodos anteriores, como o "vibe coding" (codificação baseada em intuição e tentativa e erro), embora comuns, careciam de sistematicidade e escalabilidade. A necessidade de grandes volumes de dados para treinar modelos de aprendizado de máquina para robótica também apresentava um desafio, tanto em termos de coleta quanto de anotação.
O diferencial da abordagem "agentic robotics" é a capacidade de gerar código que não só funciona, mas que é também legível e compreensível para engenheiros humanos. Isso é crucial para a verificação, manutenção e depuração, permitindo que os profissionais humanos intervenham e ajustem os programas conforme necessário. Ao invés de depender de "caixas pretas" de IA, essa metodologia busca criar uma colaboração mais transparente entre humanos e máquinas no desenvolvimento de sistemas robóticos avançados.
Mecanismo: Graph-as-Policy e o papel da simulação
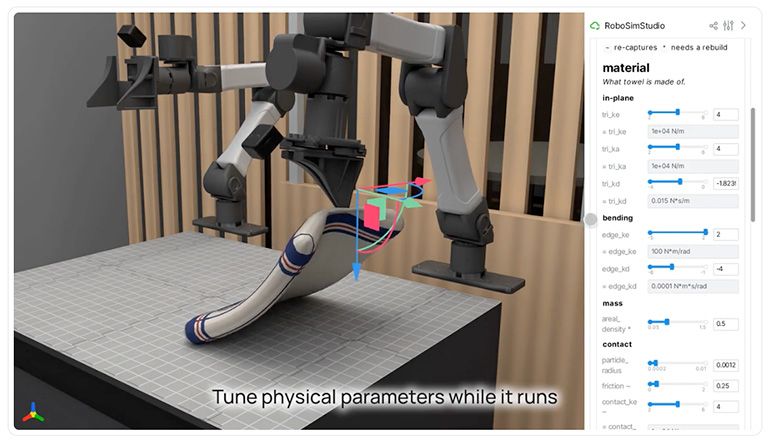
O cerne dessa inovação reside em dois componentes principais: o framework Graph-as-Policy (GaP) e o benchmark Variational Automation Benchmark for Agentic Robotics (VABAR). O GaP é uma estrutura modular que decompõe uma tarefa robótica complexa em habilidades menores e gerenciáveis, como percepção, planejamento de preensão e planejamento de movimento livre de colisões. Agentes de IA são então designados para gerar, conectar e ensaiar essas habilidades em um ambiente de simulação. Essa abordagem distribuída permite que diferentes agentes trabalhem em paralelo, cada um especializado em uma função, sem interferir uns nos outros.
O VABAR, por sua vez, fornece um conjunto padronizado de seis tarefas de manipulação, incluindo ordenação de ferramentas, encaixe de engrenagens e roteamento de cabos. Construído sobre o framework de avaliação de políticas Isaac Lab-Arena da NVIDIA e o motor de física Newton, o VABAR oferece variações e níveis de dificuldade padronizados. Essa padronização é vital para permitir comparações rigorosas e medir o progresso em abordagens de IA para robótica. A simulação, neste contexto, não é apenas uma ferramenta de teste, mas um componente ativo no processo de aprendizado e refinamento dos agentes de IA, permitindo iterações rápidas e seguras.
Implicações: Aceleração do desenvolvimento e colaboração humano-IA
A capacidade de programar robôs industriais de forma mais rápida e eficiente tem implicações significativas para diversas indústrias. Empresas como a Bosch já estão avaliando essa tecnologia para cenários de automação industrial. A promessa de código interpretável significa que os engenheiros podem ter maior confiança nos sistemas robóticos antes de sua implantação em produção. Para empresas como a Ambi Robotics, que já utiliza IA em seus robôs, essa abordagem pode levar a atualizações contínuas de comportamento e melhorias de desempenho, mantendo os engenheiros no controle.
O papel da NVIDIA, através de suas ferramentas como Isaac Lab-Arena, é crucial para escalar essas avaliações. A equivalência do grafo de tarefas com um grafo ROS (Robot Operating System) facilita a integração com sistemas robóticos existentes. Isso sugere um caminho para a adoção mais ampla dessa tecnologia, onde os agentes de IA atuam como assistentes poderosos para engenheiros, acelerando o desenvolvimento e permitindo a criação de soluções robóticas mais sofisticadas e adaptáveis.
Perguntas em aberto: Escalabilidade e segurança
Embora a pesquisa apresente um avanço notável, algumas questões permanecem em aberto. A escalabilidade dessa abordagem para sistemas robóticos ainda mais complexos e para linhas de produção inteiras ainda precisa ser totalmente demonstrada. A garantia de segurança e robustez em cenários de produção do mundo real, onde imprevistos podem ocorrer, será fundamental para a adoção em larga escala. Além disso, a curva de aprendizado para engenheiros que precisam supervisionar e interagir com esses agentes de IA também será um fator a ser considerado.
O desenvolvimento contínuo de modelos de linguagem grandes e de arquiteturas de agentes mais sofisticadas promete aprimorar ainda mais essa capacidade. A forma como a interação entre engenheiros humanos e agentes de IA evoluirá, e como as responsabilidades serão divididas, será um tópico de observação nos próximos anos, à medida que essa tecnologia amadurece e encontra seu lugar na indústria.
Com reportagem de Brazil Valley
Source · The Robot Report