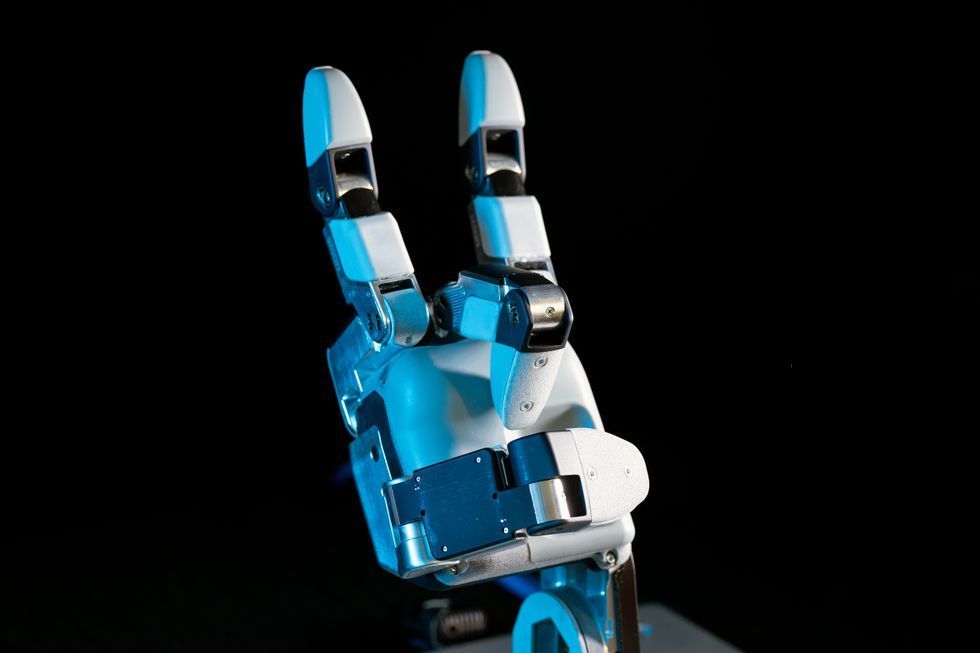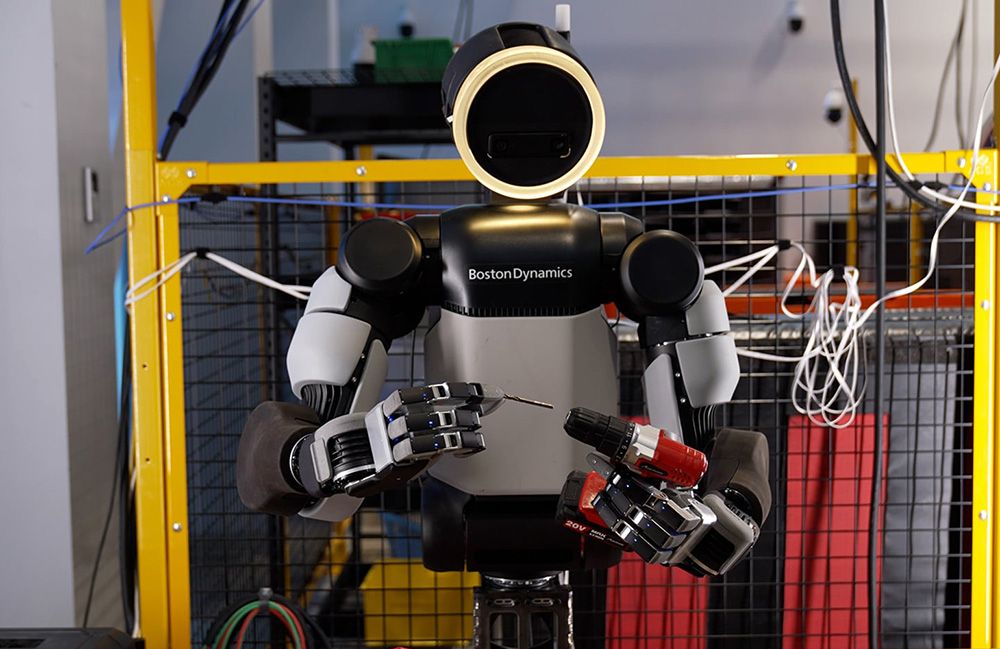
A Boston Dynamics, líder em robótica humanoide, revelou um novo design para a mão de seu robô Atlas, que abandona o dedo mínimo em favor de uma configuração de quatro dedos. A decisão marca uma mudança estratégica na abordagem da empresa, priorizando a funcionalidade e a eficiência sobre a replicação exata da anatomia humana. A nova mão, com 13 graus de liberdade (DOF), é diretamente atuada e projetada para fabricação em massa, diferindo das versões anteriores que possuíam sete DOF e visavam uma maior variedade de preensão.
O foco agora é na manipulação precisa de objetos e ferramentas. Alberto Rodriguez, diretor de comportamento de robô para o Atlas, explicou que a escolha de remover o dedo mínimo foi resultado de um extenso processo de experimentação e trade-offs. "Há sempre alguma quantidade de intuição e experimentação. Isso se resume a uma troca de diferentes objetivos concorrentes", afirmou. A equipe considerou diversas configurações, incluindo a possibilidade de dois polegares, mas optou pela simplicidade e confiabilidade.
Otimização para Simulação e Fabricação
A mão de quatro dedos, desprovida do dedo mínimo, foi desenvolvida com foco em simulação de alta fidelidade. Isso é crucial para habilitar o aprendizado por reforço (RL) em um ambiente de simulação, permitindo a transferência de aprendizado para o mundo real (sim-to-real). A empresa manteve a atuação direta e transparente nas juntas, utilizando um único tipo de atuador, todos encapsulados para evitar cabos expostos. Essa abordagem simplifica a manutenção e aumenta a robustez do sistema.
A nova mão é capaz de realizar preensões de pinça destras entre o polegar e qualquer um dos outros dedos, além de manipulações mais complexas como o acionamento de ferramentas que exigem gatilhos, como furadeiras, parafusadeiras de torque, esmerilhadeiras, pistolas de pregos e maçaricos de solda. Dylan Thrush, engenheiro mecânico da equipe Atlas, ressaltou que a complexidade adicional e o consumo de energia associados ao dedo mínimo não justificavam os ganhos em destreza para as tarefas planejadas.
A Experiência do Dedo Taped
Para validar a decisão de remover o dedo mínimo, Zachary Jackowski, diretor de produto e tecnologia da Boston Dynamics, propôs um experimento prático à equipe: eles deveriam passar um dia com os dedos mínimo e anelar unidos. Ao final do experimento, a equipe concordou que a ausência do dedo mínimo não comprometeria significativamente as capacidades do robô, especialmente considerando os ganhos em simplificação e eficiência. Essa abordagem empírica demonstra um compromisso com a funcionalidade prática.
O tamanho da mão também foi uma consideração crítica. Embora a semelhança com mãos humanas possa facilitar a transferência de dados de manipulação humana, a equipe priorizou um tamanho que permitisse alcançar espaços restritos e manusear uma variedade de objetos. A nova mão é comparável em tamanho a uma mão humana grande, o que influencia diretamente o dimensionamento dos atuadores. Graças a tecnologias de atuação únicas, a empresa conseguiu manter uma força similar à da mão anterior, com atuadores que oferecem retro-acionabilidade e transparência, essenciais para comportamentos ágeis e destros baseados em propriocepção.
Simulação como Pilar para Aprendizado Robótico
A capacidade de coletar dados em larga escala para tarefas de manipulação, como a oferecida por interfaces de manipulação universal (UMIs), tem limitações. A Boston Dynamics aprendeu que demonstrações humanas, embora úteis para capturar complexidades visuais, não são ideais para o controle de corpo inteiro de um robô humanoide, que depende de controle de alta frequência e regulação de força. Por isso, a empresa aposta no RL em simulação como componente essencial para dominar a manipulação destreza.
O design da nova mão foi moldado por essa necessidade. A atuação rígida e a transmissão retro-acionável, combinadas com inovações de controle para compensar engrenagens e atrito, permitem simular a mão com alta fidelidade dinâmica. Isso torna o RL mais eficaz no treinamento de políticas de controle robustas, expondo o sistema a variações em perfis de torque, coeficientes de atrito, geometrias de objetos e distúrbios de tarefa. Os resultados iniciais da Boston Dynamics mostram transferências promissoras de simulação para o hardware em tarefas dinâmicas, confiando apenas na propriocepção de alta frequência dos atuadores para feedback.
A decisão da Boston Dynamics de simplificar o design da mão do Atlas, removendo o dedo mínimo, reflete uma prioridade clara na confiabilidade, na fabricação em escala e na eficiência do aprendizado por simulação. Ao focar nas tarefas essenciais de manipulação de ferramentas, a empresa busca acelerar a integração de robôs humanoides em ambientes industriais, como a fabricação automotiva.
Com reportagem de Brazil Valley
Source · The Robot Report