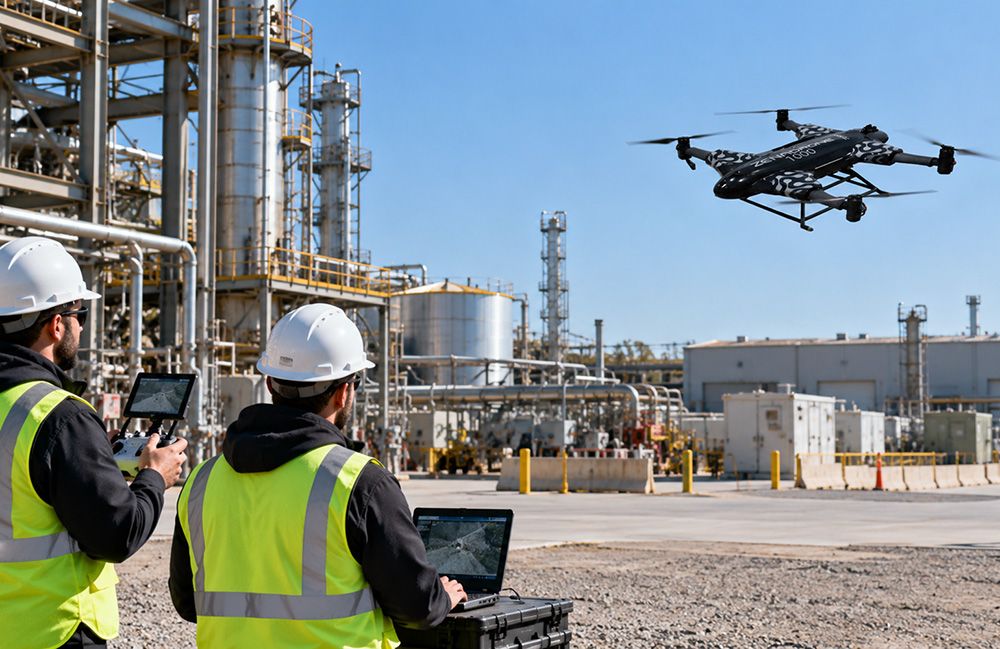
A promessa de drones autônomos realizando inspeções e tarefas em ambientes industriais esbarra em uma realidade complexa e imprevisível. O que funciona em um laboratório controlado pode falhar catastroficamente perto de estruturas metálicas, equipamentos em movimento ou em condições de sinalização instável. A questão central não é apenas a performance de um único algoritmo, mas como a interação entre navegação, percepção, planejamento e controle se comporta sob estresse e incerteza. A autonomia industrial, portanto, exige uma engenharia de sistemas que vá além da otimização de componentes isolados.
O ambiente industrial como teste de estresse
Ambientes industriais são inerentemente desafiadores para sistemas autônomos. Estruturas metálicas podem obstruir sinais de GNSS (Sistema Global de Navegação por Satélite), levando a imprecisões na localização. Superfícies reflexivas distorcem leituras de sensores de profundidade, enquanto equipamentos em movimento e condições de iluminação variáveis complicam a percepção do ambiente. Um simples voo de inspeção planejado pode se tornar perigoso quando múltiplos desses fatores atuam simultaneamente. A dificuldade reside na interdependência dos subsistemas: um algoritmo de navegação pode estimar a posição com precisão em condições ideais, um detector de obstáculos pode identificar estruturas em testes controlados, e um controlador de voo pode manter a estabilidade com uma carga nominal. No entanto, a garantia de segurança em um cenário real, com infraestrutura energizada ou máquinas operacionais, depende da integração e da resiliência de todos esses componentes.
Navegação e Percepção sob Incerteza
A confiabilidade do GNSS, fundamental para a navegação externa, é frequentemente comprometida em ambientes industriais. Bloqueios de sinal por edifícios ou tanques, e interferências de multipath criadas por superfícies metálicas, podem degradar a precisão mesmo com tecnologias como o RTK (Real-Time Kinematic). Para mitigar isso, sistemas combinam GNSS com unidades de medição inercial (IMU) para propagar o movimento em alta frequência, e odometria visual-inercial (VIO) ou baseada em Lidar (LIO-SAM) para estimar o movimento relativo. No entanto, cada método tem suas fragilidades: VIO depende de iluminação e texturas visíveis, enquanto Lidar pode ter problemas com superfícies com pouca geometria ou retornos de sinal adversos. A fusão de sensores, essencial para uma estimativa robusta, introduz suas próprias complexidades. Filtros como o Kalman (EKF) podem se tornar excessivamente confiantes se os modelos de incerteza dos sensores forem imprecisos, levando a estimativas de estado incorretas. A calibração precisa e a sincronização temporal entre sensores são cruciais, pois pequenos desvios podem introduzir erros sistemáticos significativos, especialmente durante movimentos rápidos.
Evitando Obstáculos e Gerenciando a Dinâmica
A evasão de obstáculos em drones industriais é mais do que um problema de detecção; é um desafio de tempo e controle. O processo completo — desde a aquisição de dados do sensor até a emissão de comandos de voo — introduz latência. Essa latência, combinada com a velocidade da aeronave, define uma distância mínima necessária para uma manobra segura. Modelos simplificados mostram que dobrar a velocidade de voo pode quadruplicar a distância de frenagem ideal. Portanto, a capacidade de resposta do sistema deve ser avaliada contra a capacidade real de manobra da aeronave, não apenas seu alcance de detecção. A presença de obstáculos dinâmicos adiciona outra camada de complexidade, onde um caminho considerado seguro no início de um ciclo de planejamento pode não ser mais ao executar o comando. Além disso, as condições ambientais, como rajadas de vento perto de estruturas, afetam a dinâmica de voo. Mudanças na carga útil alteram o centro de gravidade e as exigências de energia, enquanto vibrações podem degradar a qualidade dos sensores. A saturação dos atuadores — quando os motores não conseguem entregar o comando de controle necessário devido a limites de empuxo ou tensão da bateria — representa outra limitação crítica que deve ser considerada na avaliação da estabilidade do controle.
Validação e Segurança em Operações Industriais
A confiabilidade da autonomia em drones industriais não se resume à precisão da navegação; ela abrange a qualidade dos dados coletados. Uma navegação estável não garante imagens nítidas, medições térmicas calibradas ou fotografias com sobreposição adequada. Para inspeções fotogramétricas, a qualidade da reconstrução depende de calibração da câmera, geometria da imagem, textura da superfície e ângulos de visão. Inspeções térmicas exigem consideração de emissividade, radiação refletida e condições atmosféricas. A repetibilidade das medições em missões subsequentes é crucial, exigindo a separação entre precisão absoluta e repetibilidade, além do registro de metadados para identificar mudanças nas condições de sensoriamento. A validação de implantações industriais requer mais do que demonstrações isoladas. Ela deve combinar simulação, testes com hardware em loop e voos em ambientes progressivamente mais representativos. Critérios de aceitação mensuráveis, como erro de localização contra uma referência independente, probabilidade de detecção de obstáculos, latência fim a fim e qualidade da inspeção, são essenciais. Testes que combinam múltiplas falhas — como GNSS intermitente com texturas visuais reduzidas — ajudam a identificar os limites operacionais do sistema. A autonomia confiável é uma propriedade de sistema, onde a integração e validação conjunta de sensoriamento, estimação, planejamento, controle e supervisão humana determinam a capacidade do sistema de operar de forma aceitável quando suas suposições falham.
A engenharia de sistemas autônomos para operações industriais, portanto, transcende a melhoria de algoritmos individuais. Trata-se de estabelecer limites operacionais mensuráveis, compreender a propagação de erros entre subsistemas e garantir que a aeronave possa reconhecer e responder quando suas suposições não são mais válidas, distinguindo voo autônomo demonstrado de um sistema confiável para o mundo real.
Com reportagem de Brazil Valley
Source · The Robot Report