A startup LiberAI apresentou o Liber-0, um modelo de ação mundial (World Action Model - WAM) que promete revolucionar a forma como os robôs aprendem a interagir com o mundo. A principal inovação reside no treinamento massivo com mais de 2,2 milhões de horas de experiência humana, visando capacitar robôs para realizar tarefas de manipulação sem a necessidade de demonstrações específicas para cada nova atividade – o chamado aprendizado "zero-shot".
O Desafio da Manipulação Robótica
Tradicionalmente, o aprendizado para manipulação robótica dependia da coleta intensiva de demonstrações em robôs específicos para tarefas delimitadas. Esse método, embora eficaz para garantir a precisão em cenários pré-definidos, é lento e caro, especialmente quando novas tarefas ou plataformas robóticas exigem a criação de novos conjuntos de dados. A abundância de vídeos de atividades humanas, já disponíveis em larga escala, representa uma alternativa promissora, mas a transposição direta dessa experiência para comandos robóticos é um desafio. Divergências na perspectiva das câmeras, imprecisões nas estimativas de pose das mãos e diferenças na dinâmica corporal entre humanos e robôs são obstáculos significativos.
Liber-0: Conectando Experiência Humana à Ação Robótica
O Liber-0 aborda essas dificuldades por meio de três mecanismos principais. Primeiro, o sistema LiberSense Glove, desenvolvido pela LiberAI, grava diretamente os movimentos das mãos humanas, estabelecendo uma ligação mais precisa entre o vídeo e a ação motora subjacente. Em segundo lugar, a plataforma robótica da LiberAI é projetada para espelhar mais de perto as visões de câmera e os movimentos de mãos, pulsos e cintura humanos, facilitando a transferência de habilidades. Por fim, uma Representação Corporal Unificada (Unified Embodiment Representation) fornece ao modelo informações sobre a forma do corpo e os movimentos das articulações, permitindo que ele adapte suas ações à estrutura física do robô.
Desempenho e Generalização Zero-Shot
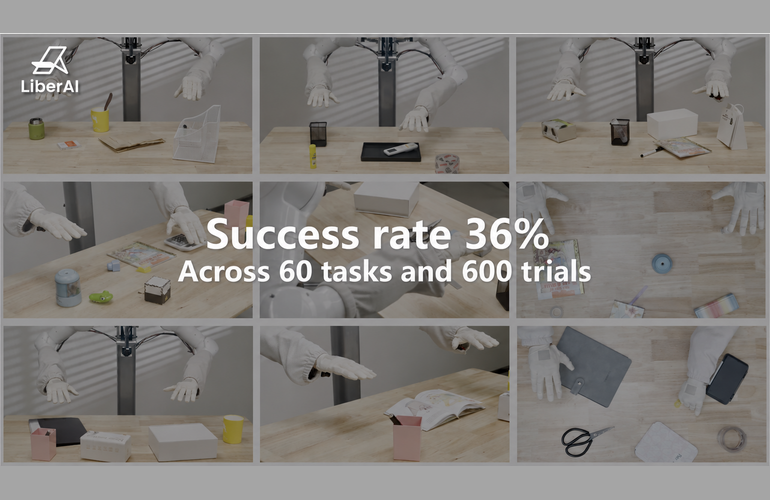
Em uma avaliação rigorosa, o Liber-0 demonstrou sua capacidade de generalização ao ser testado em 60 tarefas geradas por modelo de linguagem, sem ter recebido demonstrações robóticas específicas para essas atividades. O modelo alcançou uma taxa de sucesso geral de 36,0% em 600 tentativas. Essa performance variou conforme a complexidade das tarefas: 63,5% em tarefas de pegar e colocar (pick-and-place), 34,0% em outras manipulações não-PnP, e 10,5% em tarefas desafiadoras de longo horizonte e não-PnP. Esses resultados indicam o potencial do modelo em lidar com uma gama diversificada de ações, embora com desafios em sequências mais complexas.
Um experimento controlado explorou o valor dos dados de luva para introduzir comportamentos ausentes nos dados robóticos. Políticas treinadas apenas com dados robóticos para pegar e colocar tiveram um placar de progresso de 2,2 em tarefas não-PnP. A adição de demonstrações de luva elevou esse placar para 47,5, e para 54,6 quando o conjunto de luvas também incluía ações de pegar e colocar, aproximando-se do placar de 56,3 obtido por uma política treinada exclusivamente com demonstrações robóticas de todas as ações. Isso sugere que dados de luva podem complementar e enriquecer o aprendizado robótico, especialmente em ações que não são comumente capturadas em demonstrações robóticas padrão.
Implicações e Próximos Passos
O desenvolvimento do Liber-0 abre caminho para robôs mais adaptáveis e eficientes em termos de aprendizado. A capacidade de aprender com dados humanos massivos e genéricos, em vez de depender exclusivamente de demonstrações específicas, pode reduzir significativamente os custos e o tempo de desenvolvimento. A LiberAI planeja expandir a coleta de dados para incluir informações táteis e de força, essenciais para tarefas de encaixe e manuseio de materiais delicados. A empresa também busca colaborações para aprimorar modelos, robótica e o sistema LiberSense Glove, visando um futuro onde robôs possam aprender e executar tarefas complexas com maior autonomia e menor dependência de treinamento customizado.
Com reportagem de Brazil Valley
Source · The Robot Report