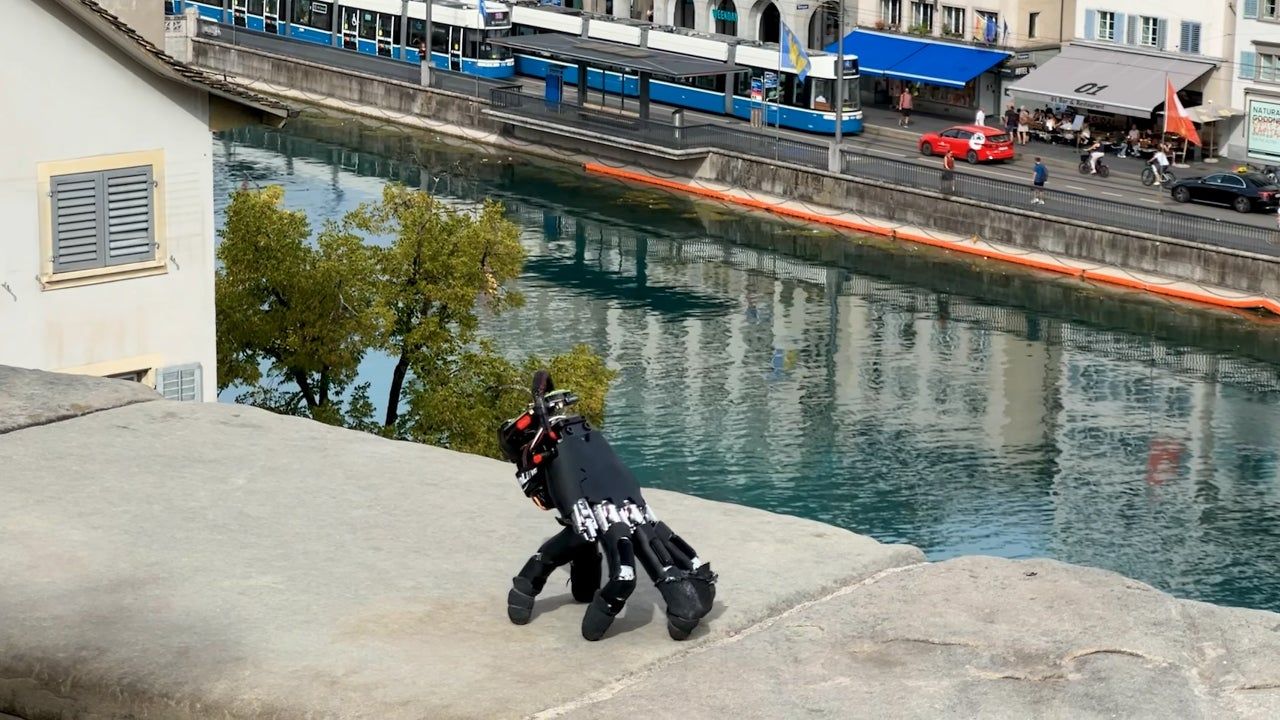
A robótica avança em direções inesperadas, e uma das mais curiosas inspirações vem de um personagem icônico da cultura pop: Coisa, da Família Addams. Em vez de um braço mecânico tradicional, pesquisadores do Laboratório de Robótica Mole (Soft Robotics Lab) da ETH Zürich, na Suíça, desenvolveram uma mão robótica autônoma que se move de forma independente, engatinhando sobre superfícies e manipulando objetos com seus próprios dedos. Amirhossein Kazemipour, um dos candidatos a doutor no laboratório, confirmou que Coisa foi uma das inspirações para o projeto, mas ressaltou que a aplicação vai muito além da mera curiosidade.
O Desafio da Autonomia
A inovação reside na capacidade de a mão funcionar sem a necessidade de um corpo ou braço robótico para transportá-la. Tradicionalmente, quando sistemas autônomos precisam inspecionar equipamentos ou operar controles em locais de difícil acesso, é comum o uso de braços mecânicos longos e desajeitados ou a aproximação de robôs volumosos. A proposta da equipe da ETH Zürich, composta por Kazemipour, Hehui Zheng e Robert Katzschmann, é dar à mão uma "independência" funcional. A ideia é que os mesmos dedos que manipulam objetos sejam responsáveis por chegar ao local desejado, manter o equilíbrio e realizar a tarefa, eliminando a necessidade de peso e complexidade adicionais de pernas ou rodas dedicadas.
IA para Superar Limitações Anatômicas
O principal obstáculo para um design como este é a própria anatomia da mão humana, que não possui simetria bilateral como robôs quadrúpedes. A mão tem um polegar opositor, dedos de comprimentos variados e uma palma que naturalmente repousa em um ângulo assimétrico. Ao tentar aplicar os algoritmos de locomoção de robôs de quatro patas, os pesquisadores observaram que os dedos arrastavam ou se espalhavam de forma descontrolada. Para resolver essa questão, eles criaram um software que compensa matematicamente o desvio da palma, garantindo que a mão sempre saiba qual direção é a horizontal. Utilizando aprendizado por reforço profundo em um motor de física simulado, uma inteligência artificial foi treinada para realizar milhões de passos virtuais. O sistema ancora cada ponta do dedo a uma posição de referência, permitindo passadas longas para frente sem que os dedos se afastem lateralmente ou que o chassi (a palma) ceda.
Mobilidade e Independência Total
Um sistema de controle embarcado, com uma rede neural operando a 50 Hz, permite ajustes em tempo real para manter o equilíbrio. O mais impressionante é que toda essa funcionalidade foi implementada sem a necessidade de um computador externo. A equipe adaptou uma mão robótica comercial, adicionando uma pequena "mochila" de 80 gramas contendo um Raspberry Pi Zero 2 W (um minicomputador de placa única), uma unidade de medição inercial (IMU) similar à encontrada em smartphones, e uma bateria de polímero de lítio. O resultado é uma plataforma autônoma e sem cabos, pesando pouco menos de um quilograma, capaz de se locomover por 14 tipos diferentes de terrenos, incluindo superfícies lisas, grades metálicas, concreto, grama artificial e cascalho solto. Em caso de tombamento, um modo de recuperação utiliza os dados da IMU para tentar endireitar a mão.
Implicações para o Futuro
A capacidade de uma mão robótica operar de forma totalmente independente abre um leque de possibilidades para aplicações em espaços confinados, inspeções de infraestrutura, ou até mesmo em ambientes perigosos onde a presença humana é inviável. Ao dissociar a função de manipulação da locomoção do corpo principal, a robótica ganha em flexibilidade e eficiência, reduzindo a complexidade e os pontos de falha de sistemas mais tradicionais. A inspiração em Coisa, embora lúdica, ressalta como a observação do mundo real e da ficção pode impulsionar inovações tecnológicas significativas.
Com reportagem de Brazil Valley
Source · Fast Company