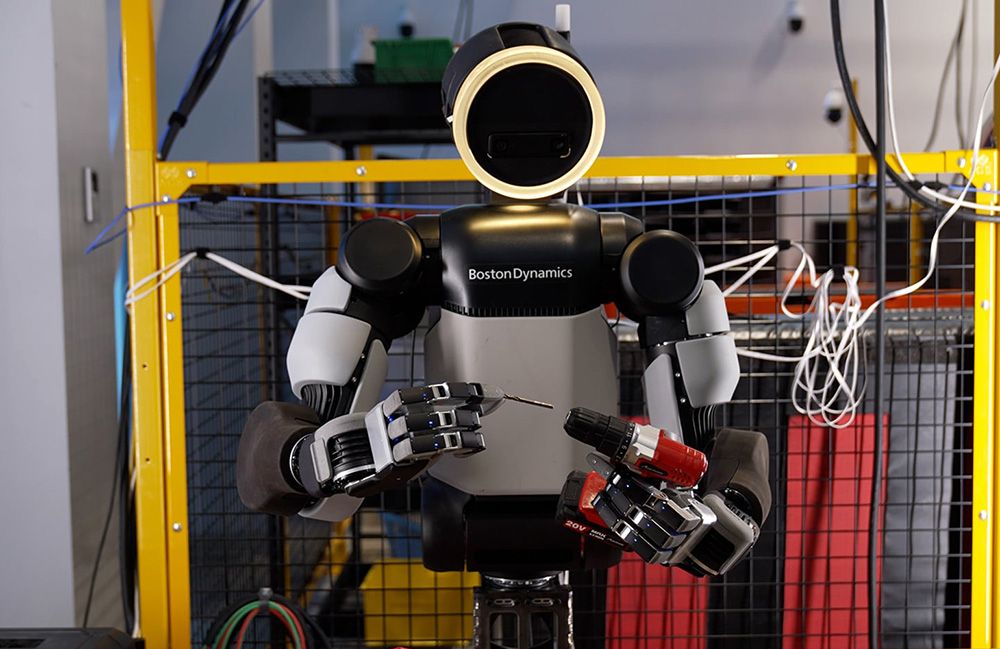
A Boston Dynamics, conhecida por seus robôs humanoides com capacidades impressionantes, anunciou uma reformulação significativa na mão de seu robô Atlas. A nova iteração abandona a busca por uma aparência estritamente humana em favor de um design mais pragmático, priorizando a robustez, a confiabilidade e a escalabilidade para produção em massa. Essa mudança estratégica reflete um reconhecimento das complexidades e dos compromissos inerentes ao design de mãos robóticas funcionais.
O Dilema do Design: Aparência vs. Funcionalidade
A robótica humanoide tem sido marcada por um fascínio em replicar a forma humana, incluindo mãos que imitam a destreza e a aparência das mãos humanas. No entanto, como aponta Alberto Rodriguez, Diretor de Comportamento de Robôs na Boston Dynamics, "Mãos são um compromisso de design implacável." A tentativa de espremer todas as funcionalidades necessárias em um formato humanoide frequentemente resulta em designs que são ou excessivamente frágeis, ou proibitivamente caros, ou ambos. Esses robôs, embora capazes de demonstrações impressionantes, muitas vezes não são adequados para aplicações do mundo real que exigem durabilidade e produção em larga escala.
A Abordagem da Boston Dynamics: Foco na Escalabilidade
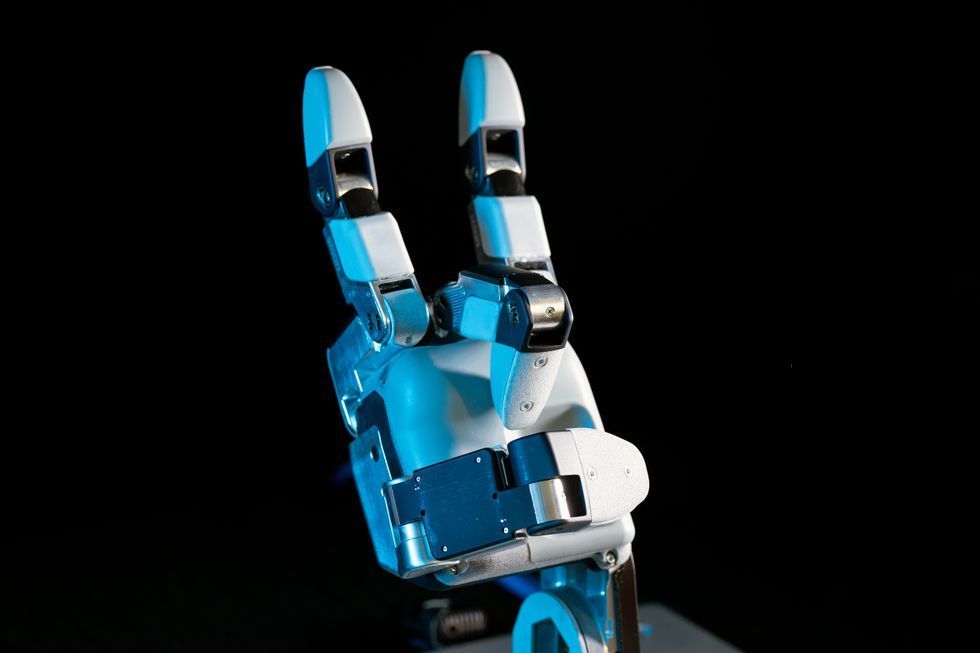
A nova mão do Atlas foi projetada com um conjunto diferente de prioridades. A lista de requisitos inclui a capacidade de usar ferramentas, ser forte e robusta, permitir simulações limpas, ser fabricada em massa com baixo custo e ser treinável através de demonstrações humanas. A semelhança cosmética com uma mão humana não figura nessa lista. A remoção do dedo mínimo, por exemplo, foi uma decisão prática, baseada na observação de que sua ausência não compromete funcionalidades essenciais. O design também aumentou os graus de liberdade, passando de sete para treze, permitindo movimentos mais versáteis, como o splay dos dedos, crucial para a manipulação de ferramentas com gatilhos.
Mecanismos de Robustez e Produção
Embora o número de graus de liberdade tenha aumentado em relação à versão anterior da mão do Atlas (de sete para treze), esse total ainda é uma redução deliberada em comparação com designs de pesquisa mais complexos e antropomórficos. Essa escolha estratégica é o que permite a robustez e a fabricação em massa. Ao limitar os graus de liberdade, a Boston Dynamics pode usar atuadores menos numerosos, porém mais potentes e maiores, integrados diretamente nas juntas. Essa configuração de acionamento direto, com transmissão que permite que os motores reajam a forças externas, elimina a necessidade de tendões e cabos delicados que poderiam esticar ou quebrar. Cada conjunto de atuadores é uma unidade única e facilmente substituível, simplificando a manutenção e a reparação, fatores cruciais para a produção em massa. A equipe da Boston Dynamics já está focada em otimizar os detalhes de design para a fabricação de 100.000 unidades anualmente.
Implicações para o Futuro da Robótica
A abordagem da Boston Dynamics sinaliza uma maturidade crescente na indústria de robótica humanoide. Ao priorizar a funcionalidade prática e a escalabilidade sobre a estética, a empresa posiciona o robô Atlas para aplicações mais amplas e comerciais. Embora outros projetos continuem a explorar mãos altamente antropomórficas para pesquisa e demonstração, o caminho para a adoção em massa pode depender de compromissos de design semelhantes. A capacidade de treinar robôs usando demonstrações humanas, combinada com a confiabilidade e o custo-benefício, pode ser a chave para desbloquear o verdadeiro potencial dos robôs humanoides no mercado.
Com reportagem de Brazil Valley
Source · IEEE Spectrum — Robotics