Navegação sem mapa em cenários de caos
O Instituto de Tecnologia de Massachusetts (MIT) apresentou SANDO, um inovador planejador de trajetórias que promete eliminar o risco de colisões para drones em ambientes dinâmicos e desconhecidos. A principal característica do sistema é a garantia matemática de que o veículo aéreo não tripulado não colidirá com obstáculos, mesmo na ausência de um mapa prévio. Essa capacidade abre portas para aplicações críticas em situações de desastre, como missões de busca e resgate em edifícios colapsados, exploração de túneis instáveis ou reconhecimento em áreas de incêndios florestais.
A tecnologia, detalhada na publicação IEEE Transactions on Robotics, parte da premissa de que a velocidade máxima dos obstáculos em movimento pode ser estimada. Com essa informação, SANDO é capaz de calcular trajetórias seguras, adaptando-se em tempo real a um ambiente imprevisível. Kota Kondo, autor principal do estudo, destaca a robustez do sistema: "Dado isso, você pode usá-lo em qualquer ambiente, sem mapa, e sabe que o drone não vai chocar com nada". Essa garantia é um avanço significativo em relação aos planejadores de trajetória tradicionais, que frequentemente falham em cenários com objetos em movimento ou que não oferecem garantias matemáticas de segurança.
O mecanismo de 'bolha de segurança' temporal
SANDO opera criando um corredor de segurança composto por uma sequência de regiões tridimensionais interconectadas, livres de obstáculos. A inovação reside na incorporação do fator tempo no cálculo. Um módulo dedicado detecta, agrupa e rastreia objetos móveis, envolvendo cada um em uma esfera. O raio dessa esfera é determinado pela distância máxima que o obstáculo poderia percorrer em qualquer direção, com base em sua velocidade máxima estimada. Essa abordagem é comparada à limitação dos movimentos de um pedestre desatento, sem que sua rota seja conhecida previamente.
O sistema calcula o alcance potencial dos obstáculos considerando sua velocidade máxima. Quanto mais tempo passa, maior se torna a "bolha" que engloba as possíveis posições futuras do objeto. "Como levamos em conta a componente temporal, agora podemos garantir a segurança para o futuro", explica Kondo. Essa abordagem temporal permite prever e evitar colisões com uma margem de segurança matematicamente comprovada, algo que sistemas anteriores lutavam para alcançar em ambientes dinâmicos. O planejador de mapas de calor, parte do sistema, identifica áreas de alta densidade de obstáculos, desviando o drone delas e buscando a trajetória mais rápida dentro do corredor seguro, com recalculos constantes durante o voo.
Implicações para resgate e exploração
O potencial de SANDO em cenários de catástrofe é imenso. A motivação para o desenvolvimento, segundo Kondo, surgiu de sua infância no Japão, após o desastre nuclear de Fukushima. A visão de humanos em risco em operações de resposta o impulsionou a buscar alternativas tecnológicas. Drones equipados com SANDO poderiam ser os primeiros a adentrar áreas perigosas, fornecendo informações cruciais para equipes de resgate, minimizando a exposição humana a riscos. A capacidade de operar sem mapas prévios é particularmente valiosa em desastres onde a infraestrutura pode ter sido completamente destruída ou alterada.
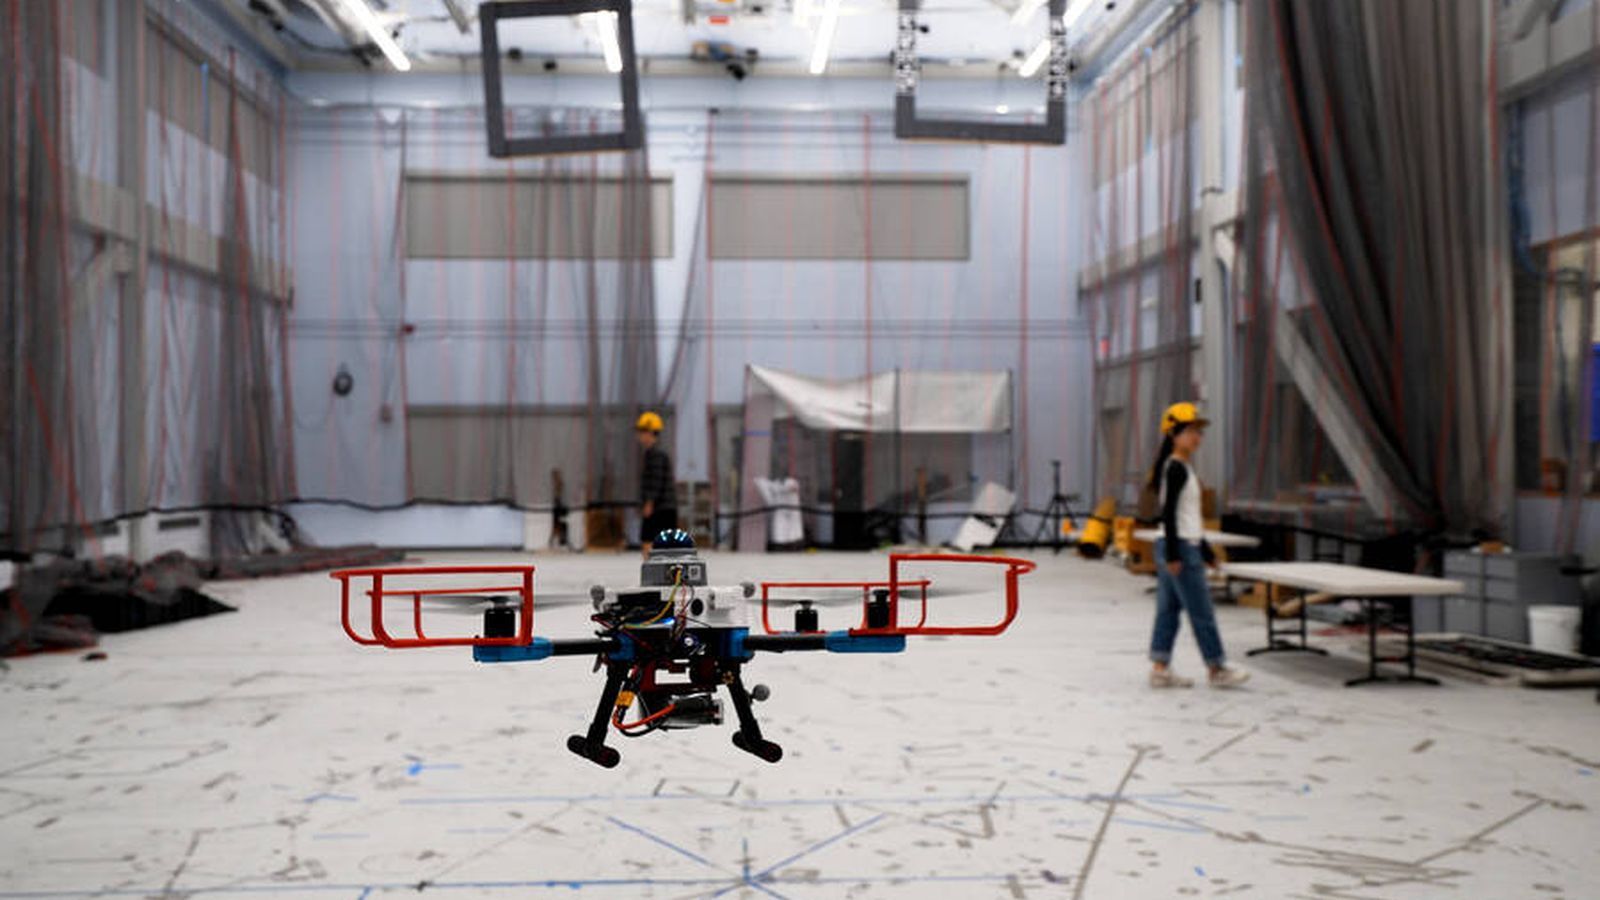
Simulações e testes com drones reais conduzidos pela equipe, que inclui Jesús Tordesillas da Universidad Pontificia Comillas de Madrid, demonstraram a eficácia do sistema. Em voos práticos, o drone com SANDO conseguiu desviar de todos os obstáculos dinâmicos. Embora o sistema ainda esteja em fase inicial e necessite de mais dados de voo real para confirmação, a dependência de uma estimativa precisa da velocidade máxima dos obstáculos é um ponto de atenção. Futuras melhorias podem incluir otimização computacional e integração com aprendizado de máquina para comandos em linguagem natural.
Com reportagem de Brazil Valley
Source · El Confidencial — Tech