A visão de robôs operando lado a lado com humanos, outrora restrita à ficção científica, parece cada vez mais palpável. Empresas como Physical Intelligence, Generalist e DeepMind têm apresentado modelos pré-treinados capazes de executar tarefas complexas, ecoando o progresso visto nos primórdios dos modelos de linguagem, como o GPT-2. Essa semelhança superficial, no entanto, mascara uma diferença fundamental: a transição do digital para o físico.
O Salto da Confiabilidade
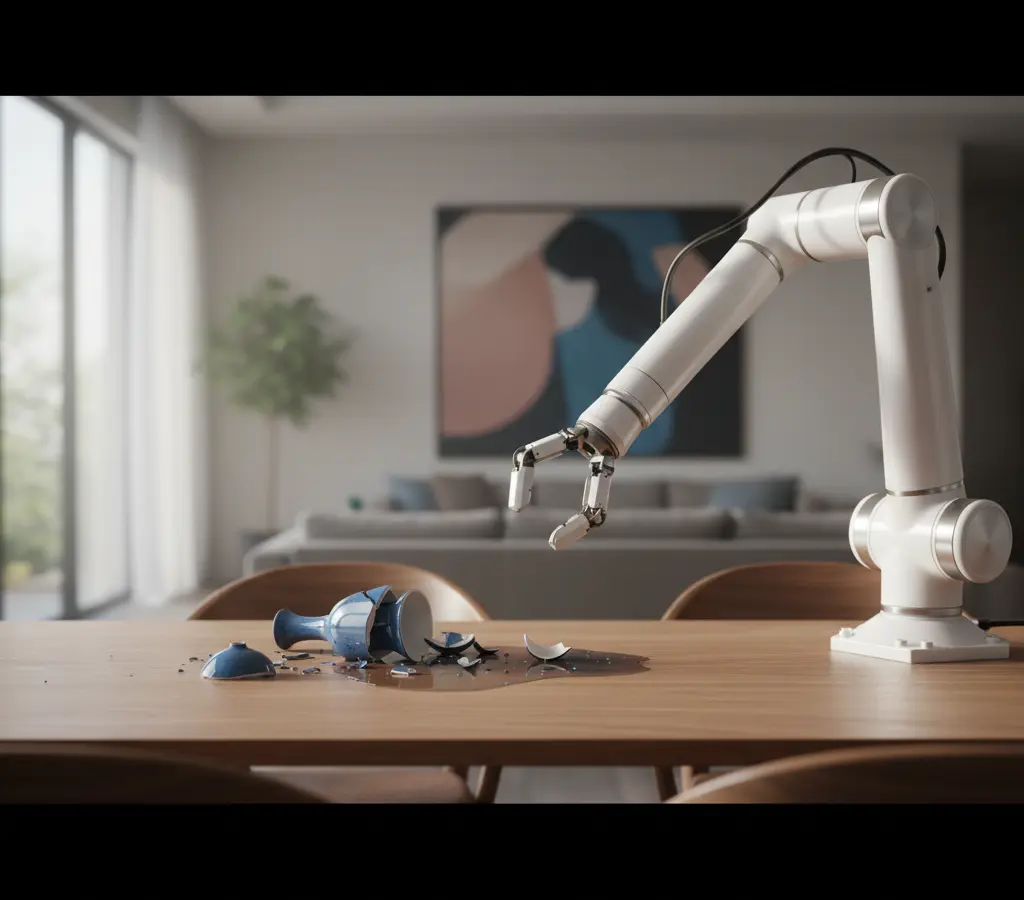
A complexidade do comportamento em robótica não se traduz diretamente em confiabilidade. Um robô que executa uma tarefa com 95% de sucesso pode parecer eficiente, mas em um ambiente doméstico repleto de objetos frágeis, animais de estimação e crianças, essa margem de erro se torna inaceitável. Um único erro a cada vinte tentativas pode resultar na quebra de um vaso, na derrubada de um objeto valioso ou em um incidente de segurança. A implantação autônoma de robôs generalistas para tarefas domésticas ou em linhas de produção industrial, portanto, depende de um nível de confiabilidade muito superior, frequentemente descrito em termos de "noves" após a vírgula (99,9% de acerto, por exemplo).
Desafios Distintos da Robótica
O aprendizado por reforço (RL) aplicado à robótica enfrenta barreiras intrínsecas que não se aplicam, ou se aplicam de forma menos crítica, aos modelos de linguagem. A interação com o mundo físico envolve a percepção de um ambiente dinâmico e imprevisível, a manipulação de objetos com propriedades variáveis (peso, textura, fragilidade) e a necessidade de coordenação motora fina. Cada ação de um robô tem consequências físicas diretas e, muitas vezes, irreversíveis. Um erro de cálculo na força aplicada ao pegar um ovo, por exemplo, resulta em sua quebra, algo que um modelo de linguagem não experimenta de forma análoga ao gerar um texto incorreto.
A Trajetória das LLMs vs. Robôs
Nos primórdios das Large Language Models (LLMs), o problema da confiabilidade era similar, mas a natureza do erro era distinta. Um texto com erros gramaticais ou factuais, embora indesejável, raramente causa um dano físico imediato ou irreversível. O foco no desenvolvimento de LLMs pôde, portanto, priorizar a expansão de capacidades e a generalização, com a correção de erros sendo tratada posteriormente através de refinamento e curadoria humana. Para a robótica, no entanto, a segurança e a previsibilidade são pré-requisitos para a implantação em larga escala. A validação de um robô requer testes exaustivos em cenários realistas e a garantia de que ele operará de forma segura mesmo em situações imprevistas.
O Caminho à Frente
A superação desses desafios na robótica exige não apenas modelos mais avançados, mas também novas abordagens em simulação, aprendizado de dados e validação. A capacidade de generalizar de simulações para o mundo real (sim-to-real transfer) e a robustez a variações ambientais são cruciais. A integração de múltiplos sensores e a capacidade de aprender com poucas demonstrações (few-shot learning) também são áreas promissoras. A jornada para robôs confiáveis no dia a dia é, portanto, um caminho árduo que demandará inovações distintas das que impulsionaram as LLMs.
O avanço da robótica promete transformar indústrias e lares, mas a ponte entre a capacidade demonstrada em laboratório e a confiabilidade exigida no mundo real ainda precisa ser construída com rigor e paciência. A promessa de robôs trabalhando ao nosso lado dependerá da resolução desses complexos desafios de engenharia e inteligência artificial.
Com reportagem de Brazil Valley
Source · 3 Quarks Daily