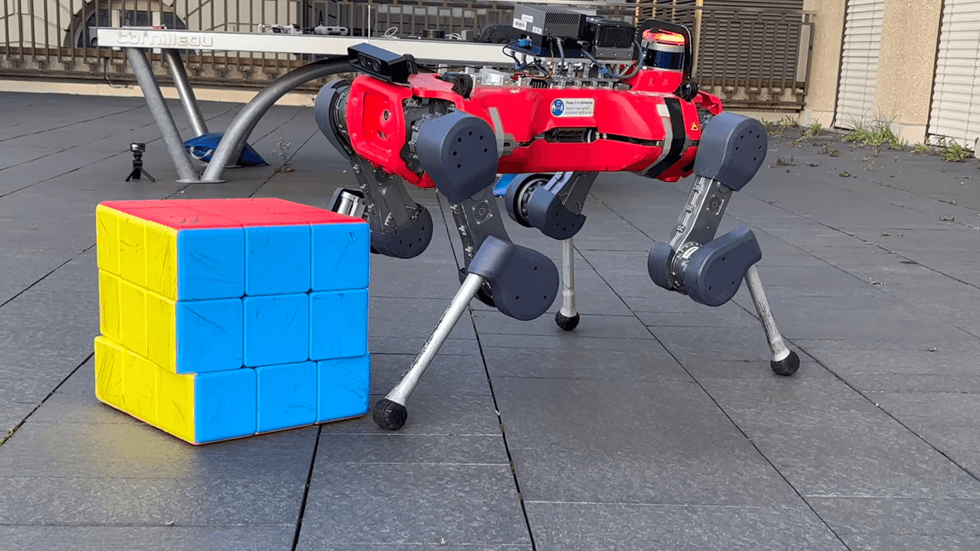
A robótica está em constante evolução, e a capacidade de máquinas realizarem tarefas cada vez mais complexas e delicadas tem sido um marco importante. Recentemente, um robô quadrúpede desenvolvido pelo ETH Zurich Robotics Systems Lab demonstrou uma proeza notável: a resolução autônoma de um cubo mágico de tamanho considerável, utilizando unicamente seus membros inferiores. Este feito não é apenas um espetáculo visual, mas um reflexo do avanço significativo em áreas como controle de movimento, percepção e manipulação fina em sistemas robóticos.
O vídeo que viralizou mostra o robô, com uma arquitetura quadrúpede, manuseando as faces do cubo com uma precisão surpreendente. A tarefa de resolver um cubo mágico, mesmo para humanos, exige raciocínio lógico, memória e coordenação motora fina. Adaptar essa habilidade para um robô, especialmente um quadrúpede que tradicionalmente se destaca em locomoção e tarefas menos delicadas, representa um salto considerável. A capacidade de aplicar força controlada, girar faces com exatidão e, ao mesmo tempo, manter a estabilidade do próprio corpo, evidencia a sofisticação dos algoritmos de controle e a qualidade do hardware empregado.
Um salto na manipulação robótica
A habilidade de um robô em interagir com o ambiente de forma precisa e adaptativa é um dos pilares da robótica moderna. A resolução do cubo mágico por um robô quadrúpede, conforme apresentado pelo ETH Zurich, vai além da demonstração de destreza. Ela aponta para um futuro onde robôs com mobilidade avançada poderão realizar tarefas de montagem em linhas de produção, manipulação de materiais delicados em armazéns, ou até mesmo auxiliar em procedimentos médicos que demandam alta precisão.
O desenvolvimento de sistemas como este é fruto de anos de pesquisa em áreas como aprendizado por reforço, visão computacional e sistemas de controle de corpo inteiro. A capacidade de antecipar movimentos, ajustar a pegada e a força em tempo real, e aprender com erros são cruciais. A robótica quadrúpede, em particular, tem visto avanços notáveis na última década, com robôs como os da Boston Dynamics estabelecendo novos padrões em agilidade e resiliência. Integrar essa mobilidade robusta com a capacidade de manipulação fina abre um leque de possibilidades antes inimagináveis.
Reflex: aprendendo a reagir como humanos
Outro projeto que merece destaque, citado na mesma compilação de vídeos do IEEE Spectrum, é o "Reflex" do ETH Zurich. Este framework de três estágios foi projetado para que robôs aprendam a reagir ao mundo de maneira semelhante aos humanos. A capacidade humana de antecipar um alvo em movimento e responder reflexivamente com o corpo inteiro em cerca de um segundo é algo que os pesquisadores buscam replicar em robôs humanoides. O "Reflex" aborda essa dificuldade conectando o aprendizado de diferentes estágios através de uma representação compacta da dinâmica do objeto.
Essa abordagem é particularmente relevante para tarefas que exigem reações rápidas e adaptativas, como pegar uma bola em movimento, desviar de obstáculos ou manusear objetos instáveis. Embora o "Reflex" seja focado em robôs humanoides, os princípios de aprendizado reativo e controle de corpo inteiro são diretamente aplicáveis a robôs quadrúpedes. A sinergia entre locomoção ágil e capacidade de reação rápida é um caminho promissor para robôs que precisam operar em ambientes dinâmicos e imprevisíveis, como armazéns, canteiros de obras ou até mesmo em missões de exploração espacial.
Implicações para o futuro da automação
Os avanços em robótica quadrúpede e em sistemas de controle reativo têm implicações profundas para diversos setores. Na indústria, robôs mais ágeis e precisos podem otimizar linhas de produção, reduzir o tempo de inatividade e aumentar a segurança. Na logística, a automação de tarefas como separação e embalagem de produtos pode ser significativamente aprimorada. No campo da exploração, robôs capazes de navegar em terrenos complexos e interagir com o ambiente de forma inteligente são essenciais para missões em ambientes hostis, como a Lua ou Marte, como exemplificado pelas iniciativas da NASA.
Além disso, a pesquisa em bio-robótica, como a apresentada pelo Soft Robotics Lab da ETH Zurich, que combina tecidos vivos com materiais sintéticos para criar bioatuadores com maior amplitude de movimento, sugere um caminho para robôs mais eficientes e com movimentos mais orgânicos. A fusão de biologia e engenharia pode levar a robôs com capacidades sem precedentes, capazes de realizar tarefas que exigem uma combinação de força, flexibilidade e sensibilidade que os robôs puramente mecânicos ainda lutam para alcançar.
Perguntas em aberto e o caminho adiante
Apesar dos avanços impressionantes, diversas questões permanecem em aberto. A escalabilidade dessas tecnologias para aplicações comerciais em larga escala, o custo de produção e manutenção desses robôs avançados, e a integração segura e eficiente em ambientes de trabalho humano são desafios a serem superados. A capacidade de generalização do aprendizado, permitindo que robôs apliquem o conhecimento adquirido em uma tarefa para resolver outras de forma autônoma, ainda é uma área de pesquisa ativa.
À medida que robôs se tornam mais capazes e autônomos, a interação entre humanos e máquinas também evolui. A necessidade de interfaces intuitivas e sistemas de controle que permitam uma colaboração eficaz e segura se torna cada vez mais premente. O futuro da robótica dependerá não apenas da capacidade técnica das máquinas, mas também da nossa habilidade em integrá-las de forma ética e produtiva em nossas vidas e em nosso trabalho.
Com reportagem de Brazil Valley
Source · IEEE Spectrum — Robotics