A robótica moderna tem investido pesadamente na visão computacional, mas a capacidade de um robô interagir com o mundo físico de forma confiável vai muito além do que câmeras podem capturar. Ao manusear objetos flexíveis, encaixar componentes ou manipular itens delicados, robôs precisam de informações sobre forças, deslizamentos e o contato em si, dados que o processamento visual pode não fornecer. É nesse nicho que a Daimon Robotics busca se posicionar, desenvolvendo a infraestrutura necessária para que robôs desenvolvam essa inteligência tátil.
Em vez de focar em um único tipo de sensor tátil ou em um modelo de fundação específico, a Daimon está construindo um pipeline integrado. Essa arquitetura conecta a captação de dados táteis, a coleta de informações do mundo real, a simulação e os modelos de inteligência artificial. A meta é transformar interações físicas em dados de treinamento valiosos, permitindo que robôs executem tarefas de manipulação com maior precisão e confiabilidade. "Ao construir a inteligência tátil, estamos atuando como um provedor de infraestrutura", explicou Dr. Zhu, Partner & VP de Tecnologia da Daimon, em entrevista ao The Robot Report. "Não almejamos ser um desenvolvedor de modelo de fundação. Estamos fornecendo a infraestrutura para que clientes a jusante possam fazer isso". Essa distinção estratégica é crucial para a Daimon: desenvolver as ferramentas e a infraestrutura de dados que outras empresas utilizarão para criar sistemas robóticos mais capazes.
O Desafio da Coleta e Simulação de Dados Táteis
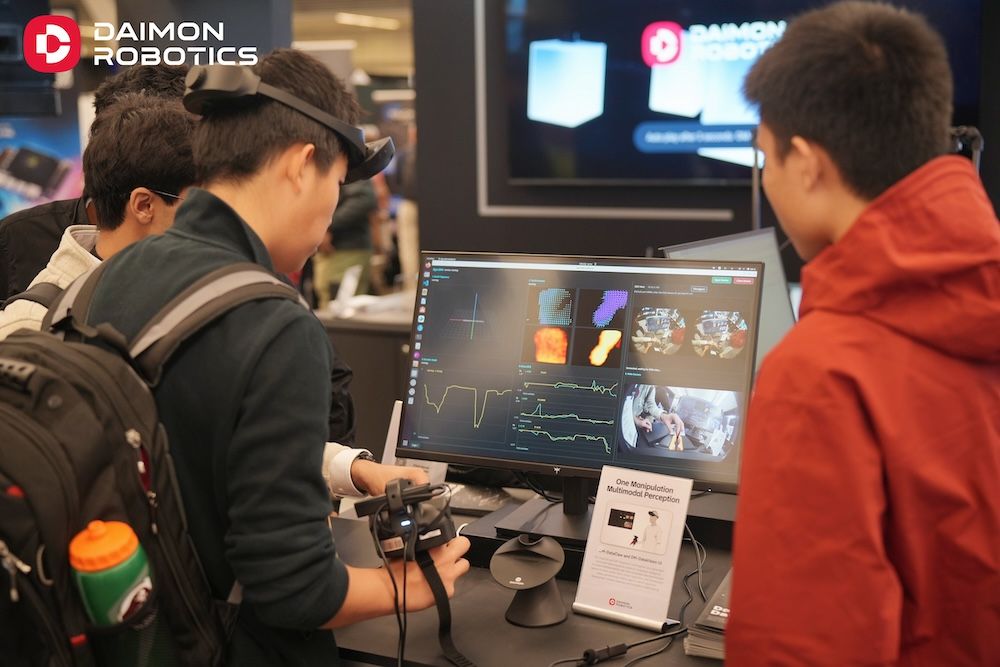
Coletar dados táteis úteis em larga escala representa um desafio considerável. Diferentemente de dados visuais, que podem ser capturados com relativa facilidade por câmeras, os dados táteis dependem do contato físico. A informação resultante varia significativamente com o material do objeto, sua geometria, as forças aplicadas e a tarefa específica em execução. A Daimon está desenvolvendo um pipeline para capturar e processar essas interações, com o feedback tátil operando a uma frequência de 30 Hz. A empresa também trabalha na integração de dados do mundo real com simulações, permitindo que interações físicas informem o treinamento em ambientes virtuais. O chamado "sim-to-real gap" (a lacuna entre simulação e realidade) continua sendo um obstáculo significativo, especialmente na reprodução precisa de propriedades físicas como atrito e forças de contato. A abordagem da Daimon começa pela calibração de simulações com base em medições do mundo real antes de transferir os dados coletados para ambientes simulados. "Para ser franco, não é bom o suficiente. É meio terrível", admitiu Zhu sobre o estado atual das simulações, referindo-se à discrepância entre ambientes simulados e reais. A Daimon está desenvolvendo simulações táteis que levam em conta propriedades físicas medidas em testes reais, com o objetivo de aumentar a fidelidade dessas simulações e facilitar a transferência de capacidades aprendidas para robôs físicos. A empresa mencionou a coleta de mais de 10.000 horas de dados, com sua iniciativa de longo prazo, Daimon-Infinity, visando mais de 1 milhão de horas de dados táteis incorporados.
Aplicações e o Futuro da Manipulação Robótica
A Daimon mira em tarefas de manipulação como montagem e embalagem, onde robôs precisam responder ao contato físico em vez de apenas seguir trajetórias predeterminadas. Um robô pode precisar verificar se um componente está corretamente encaixado, detectar o escorregamento de um objeto ou ajustar seus movimentos quando uma peça se comporta de maneira inesperada. O feedback tátil pode auxiliá-lo nessas situações. A empresa demonstrou aplicações de manipulação delicada, como a aplicação de designs de transferência de calor em sacolas e a passagem de fios em pulseiras. Também apresentaram um robô coletando e embalando vidro quebrado, ilustrando como modelos treinados com dados de cenários variados podem ser instruídos a executar tarefas específicas. Para isso, a Daimon utiliza seu dispositivo Umi para coletar dados de interações humanas. Zhu destacou que as demonstrações da empresa foram baseadas em modelos de fundação treinados com dados coletados em múltiplos cenários, em vez de se basearem unicamente em demonstrações de robôs individuais. A empresa identificou a Lenovo Capital e a Inovance Technology como parceiros-chave. Zhu afirmou que a Daimon já avançou de projetos de prova de conceito para linhas de montagem industrial e armazéns, embora tenha se recusado a nomear clientes específicos devido a acordos de confidencialidade. O teste comercial reside em demonstrar se a sensoriamento tátil e os modelos associados podem melhorar consistentemente o desempenho em ambientes de produção, onde robôs lidam com variações de objetos, materiais e condições operacionais.
Indo Além da Percepção Visual
A estratégia mais ampla da Daimon centra-se no desenvolvimento de modelos que utilizam informações táteis para compreender e responder a interações físicas. Seu esforço Daimon-TWM foca em um modelo de mundo tátil-ancorado, destinado a auxiliar robôs a raciocinar sobre interações físicas, sem depender exclusivamente da percepção visual. Reconhecer um objeto é apenas uma parte da manipulação; um robô deve também entender como suas ações afetam o objeto e ajustar-se quando o resultado físico difere das expectativas. O feedback tátil pode fechar esse ciclo, fornecendo informações sobre o contato e as consequências de uma ação. Zhu descreveu dois papéis para a sensoriamento tátil em sistemas robóticos: auxiliar modelos a raciocinar sobre propriedades físicas e permitir ajustes rápidos durante tarefas intensivas em contato. Este último pode exigir feedback de alta frequência, com a Daimon visando controle a 30 Hz. A empresa também explora como dados coletados através de interações humanas podem ajudar a treinar modelos para diferentes configurações de robôs, incluindo humanoides e manipuladores de braço duplo. No entanto, coletar dados e treinar modelos são apenas partes do problema; os desenvolvedores ainda precisam demonstrar que esses sistemas generalizam para diferentes objetos, materiais, robôs e condições operacionais.
Escalando o "Toque" para a Robótica
A questão mais ampla que a indústria de robótica enfrenta é qual infraestrutura é necessária para que a IA física funcione de forma confiável fora de demonstrações controladas. Empresas estão investindo pesadamente em modelos de visão-linguagem-ação, simulação e conjuntos de dados de treinamento robótico em larga escala. O toque adiciona outra dimensão, especialmente para robôs que manipulam objetos por contato físico. A Daimon visa construir parte da infraestrutura que conecta sensoriamento, dados, simulação e inteligência. Sua estratégia é apoiar as empresas que desenvolvem sistemas robóticos, em vez de competir diretamente com elas para construir o próximo "cérebro robótico" de propósito geral. Seu sucesso dependerá de sua capacidade de demonstrar se essa abordagem melhora mensuravelmente a manipulação, reduz o esforço necessário para desenvolver novas aplicações e suporta implantações em diferentes ambientes industriais. Zhu foi cauteloso ao não superestimar as capacidades dos modelos atuais. Mesmo treinados em grandes conjuntos de dados, ele disse, sua capacidade de generalização permanece limitada. "O modelo não é tão inteligente quanto pensamos", afirmou. "Ele tem alguma capacidade de generalização, mas às vezes é uma generalização dentro do domínio". Ele acrescentou que os modelos de inteligência incorporada ainda estão em desenvolvimento, e que a coleta de dados de tarefas similares pode ajudá-los a generalizar para novas aplicações. Para a Daimon, o desafio é transformar essa capacidade emergente em desempenho confiável em uma gama mais ampla de tarefas do mundo real.
Com reportagem de Brazil Valley
Source · The Robot Report