A exploração espacial, antes domínio exclusivo da inteligência humana, agora se abre para a inteligência artificial. Experimentos recentes da NASA com modelos como o Claude da Anthropic para planejar rotas de rovers em Marte e a demonstração de modelos de IA compactados na Estação Espacial Internacional (ISS) para identificar fenômenos como inundações e nuvens em órbita, indicam uma mudança de paradigma. Esses avanços apontam para uma nova era em que espaçonaves poderão não apenas executar tarefas pré-determinadas, mas também interpretar seus arredores, planejar ações e, eventualmente, tomar decisões de forma independente.
Por décadas, a engenharia espacial priorizou sistemas com comportamento determinístico, onde cada ação podia ser precisamente prevista. "A autonomia frequentemente não tem um resultado determinístico, o que significa que a forma como você chegou a uma certa situação muda o comportamento", explica Robert Ambrose, ex-chefe da Divisão de Software, Robótica e Simulação da NASA. Essa imprevisibilidade gerava receio entre engenheiros, que precisavam considerar todas as possíveis trajetórias e resultados. No entanto, Ambrose aponta que a própria autonomia pode ser a chave para gerenciar essa complexidade, automatizando os testes e garantindo a confiabilidade necessária.
A necessidade de autonomia se torna ainda mais crítica em missões de longa distância. Uma hipotética missão a Europa, lua de Júpiter, onde uma nave precisaria mergulhar em um gêiser subsuperficial que pode aparecer rapidamente, exigiria que a espaçonave tomasse decisões em tempo real, pois o tempo de comunicação com a Terra seria de uma hora. Tais missões seriam "totalmente impossíveis" sem conceder autonomia real às máquinas.
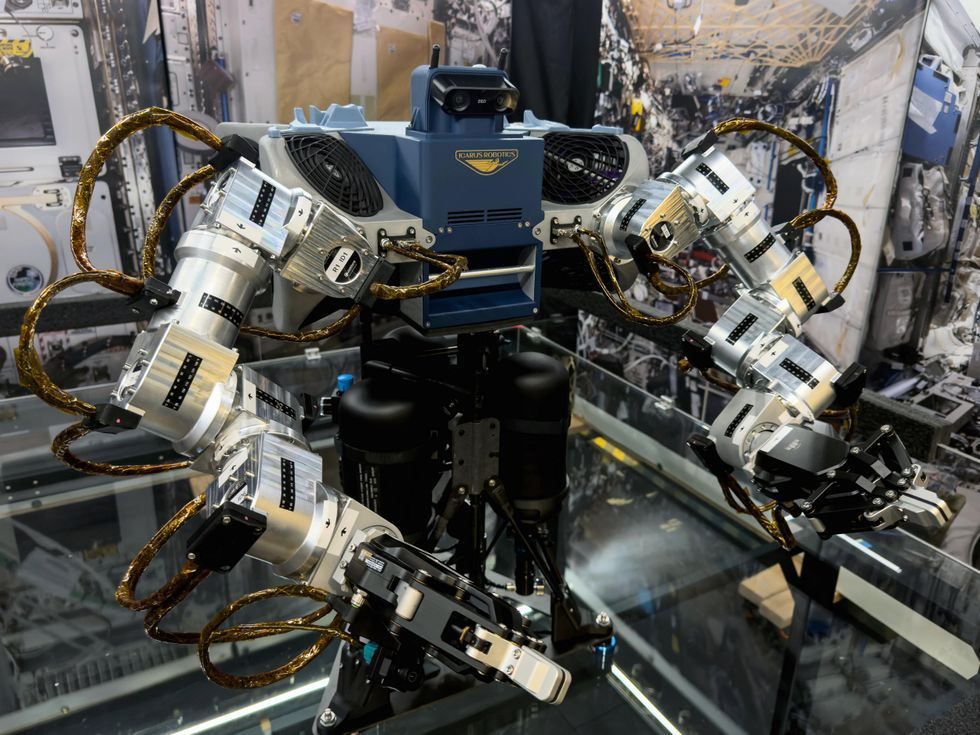
Paralelamente, o boom da indústria espacial comercial impulsiona a adaptação de tecnologias de IA e robótica para o ambiente espacial. A Icarus Robotics, por exemplo, está desenvolvendo sistemas robóticos autônomos, como o Joy, que passou por testes em microgravidade e está previsto para a ISS. Inicialmente operado remotamente, o objetivo é treinar esses robôs para trabalharem de forma autônoma, embora com supervisão humana contínua. O principal desafio reside nas leis da física em órbita, que diferem drasticamente da Terra. Um robô treinado em um ambiente terrestre, onde um objeto empurrado cai, falharia em microgravidade, onde o objeto continuaria em movimento. A Icarus está contornando a escassez de dados de microgravidade real combinando demonstrações robóticas em zero-G com simulações e testes terrestres para construir seus próprios conjuntos de dados.
Com reportagem de Brazil Valley
Source · IEEE Spectrum — AI