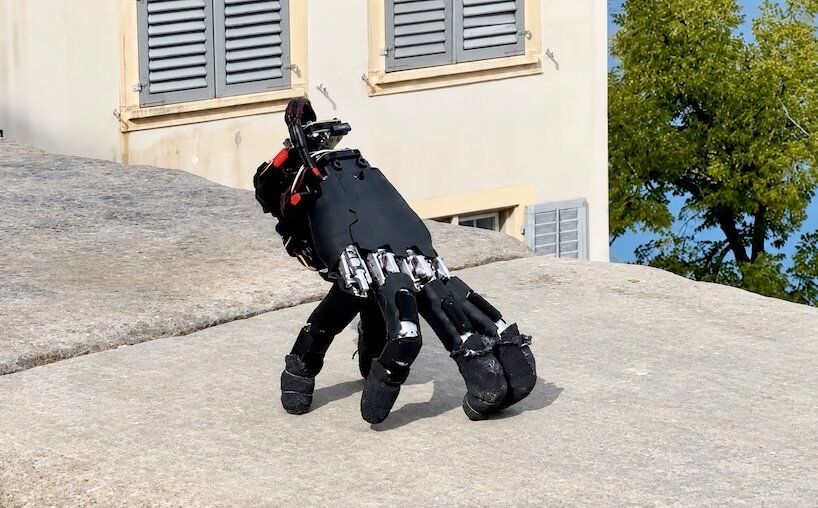
Uma mão robótica, desprovida de pernas ou rodas, demonstrou uma nova forma de locomoção autônoma ao aprender a andar sobre as pontas dos dedos. Desenvolvida por pesquisadores do Grupo de Robótica e Percepção da ETH Zurich, esta inovação contorna a necessidade de braços robóticos ou plataformas móveis complexas, transformando a própria mão em um agente capaz de se deslocar e interagir com o mundo.
O protótipo, que pesa 818 gramas, é baseado em uma mão antropomórfica comercial equipada com cinco dedos e 20 juntas motorizadas. A equipe de Amirhossein Kazemipour, Hehui Zheng e Robert K. Katzschmann integrou um sistema compacto com bateria, sensores e hardware de computação, permitindo que a mão operasse de forma autônoma e sem fios. Essa abordagem redefine o conceito de robô móvel, onde o efetor final — a mão — se torna o próprio veículo.
O Desafio da Locomoção com Dedos
Ensinar uma mão robótica a andar apresenta desafios únicos. Ao contrário das pernas de um quadrúpede, os dedos possuem geometrias e amplitudes de movimento distintas, e a palma da mão naturalmente se posiciona em um ângulo. Quando um dedo se desloca para dar um passo ou manipular um objeto, os outros devem manter o equilíbrio do peso total do robô. Para superar essa assimetria, os pesquisadores empregaram aprendizado por reforço, treinando políticas de locomoção em simulação antes de transferi-las para o hardware físico.
Os resultados superam demonstrações de bancada. A mão da ETH Zurich navegou com sucesso por 14 superfícies distintas, tanto em ambientes internos quanto externos, incluindo carpete, azulejo, grade metálica, asfalto, grama, cascalho e pedra. Em testes deliberados de queda lateral, o robô conseguiu se levantar em 21 de 25 tentativas, evidenciando sua resiliência. A transição entre locomoção e manipulação também foi demonstrada: o robô se sustentou enquanto pressionava teclas de um teclado, acertando 29 de 32 alvos, e posteriormente jogou o game de quebra-cabeça Sokoban.
Mobilidade e Manipulação Integradas
A pesquisa foca na capacidade da mão de atuar como um manipulador móvel autônomo. Em experimentos, a mão aproximou e empurrou um pequeno objeto em direção a um alvo, ilustrando como locomoção e manipulação podem operar em conjunto. Em robótica convencional, mãos são frequentemente acopladas a braços, que por sua vez podem necessitar de plataformas móveis maiores. Ao conferir à mão sua própria capacidade de locomoção, elimina-se a necessidade de hardware adicional e abre-se a possibilidade de que robôs maiores deixem suas mãos em áreas de difícil acesso.
Os pesquisadores vislumbram um futuro onde um robô possa posicionar essa mão perto de uma abertura estreita ou espaço confinado, permitindo que ela rasteje independentemente até um controle ou objeto, execute a tarefa necessária e retorne para ser coletada. Desenvolvimentos futuros exigirão aprimoramento na percepção embarcada e uma gama mais ampla de movimentos. Este experimento, contudo, já reformula a anatomia robótica: em vez de criar mecanismos para transportar a mão, ensinou-se aos dedos a levá-la aonde for necessário.
Implicações para o Futuro da Robótica
Este avanço na robótica móvel autônoma tem implicações significativas para diversas indústrias. Em ambientes industriais, mãos robóticas capazes de se locomover poderiam inspecionar ou reparar equipamentos em locais perigosos ou de difícil alcance, como dentro de reatores nucleares ou em estruturas de difícil acesso. Na exploração espacial ou em missões de resgate, a capacidade de uma unidade robótica se mover de forma independente em terrenos complexos seria inestimável.
A abordagem da ETH Zurich também levanta questões sobre a miniaturização e a integração de sistemas robóticos. Ao consolidar as funções de locomoção e manipulação em um único componente, abre-se caminho para robôs mais eficientes e versáteis. A dependência de aprendizado por reforço sugere um caminho promissor para treinar robôs em tarefas complexas, adaptando-se a diferentes superfícies e cenários com maior autonomia.
Perguntas em Aberto e Perspectivas Futuras
Ainda que impressionante, o protótipo levanta questões sobre sua aplicabilidade em larga escala e sua robustez em ambientes menos controlados. A capacidade de navegação em terrenos extremamente irregulares ou em condições climáticas adversas ainda precisa ser explorada. Além disso, a integração de sistemas de percepção mais sofisticados, capazes de interpretar o ambiente em tempo real e tomar decisões mais complexas, será crucial para futuras iterações.
O desenvolvimento continuará a explorar a sinergia entre a locomoção e a manipulação, buscando otimizar a eficiência energética e a velocidade de deslocamento. A experimentação com diferentes geometrias de dedos e estratégias de controle neural pode levar a novas formas de locomoção robótica, inspiradas não apenas na anatomia humana, mas também em outras formas de vida.
Este trabalho da ETH Zurich representa um passo notável na evolução dos robôs autônomos, demonstrando que a funcionalidade pode emergir de formas inesperadas e que a própria anatomia de um robô pode ser a chave para sua mobilidade. A mão que anda é um prenúncio de sistemas robóticos mais integrados e adaptáveis, capazes de operar com maior independência em um mundo cada vez mais complexo.
Com reportagem de Brazil Valley
Source · Designboom