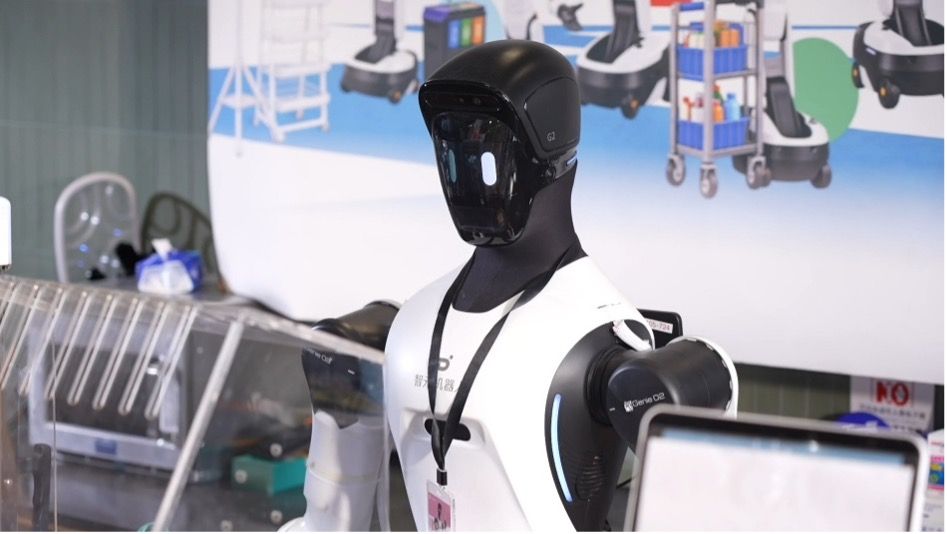
Seis robôs humanoides sobre rodas, modelo AGIBOT G2, completaram um desafio de 24 horas em uma loja de conveniência em funcionamento no distrito de Xuhui, em Xangai. Durante o período, as máquinas executaram um total de 1.730 tarefas, abrangendo desde o auxílio a clientes e preparo de café até a reposição de prateleiras e limpeza do estabelecimento. O teste, transmitido ao vivo para mais de dois milhões de espectadores, ocorreu entre 10h do dia 2 de novembro e 10h do dia 3 de novembro. Ao final, quatro dos seis robôs foram aprovados em uma avaliação de desempenho. O evento marcou o encerramento da mostra de tecnologia AI WAVE da AGIBOT, iniciada em 22 de outubro. Após uma série de lançamentos focados em dados de robótica, simulação, modelos de IA, hardware e software operacional, o teste na loja de conveniência buscou integrar essas tecnologias em um cenário real para avaliar o desempenho dos robôs em tarefas cotidianas ao longo de um período estendido. O objetivo principal era demonstrar como a inteligência artificial embarcada pode transcender demonstrações controladas e operar em ambientes dinâmicos e voltados ao público.
Robôs em Operações Diárias de Varejo
As seis unidades do AGIBOT G2 foram designadas para diferentes funções: atendimento ao cliente, inspeção de prateleiras, reposição de produtos, preparo de café, operação de caixa e serviço de comida quente, e limpeza da loja. Ao longo das 24 horas, eles realizaram 683 interações com clientes, 369 coletas e entregas de produtos, 147 pedidos de café, 128 porções de café da manhã, 277 tarefas de inspeção e reposição de prateleiras, e 128 tarefas de limpeza de mesas. O teste abrangeu quatro períodos operacionais distintos: o pico do almoço, o horário de maior movimento à noite, as operações noturnas e o pico do café da manhã do dia seguinte. Cada período apresentou demandas específicas, desde o gerenciamento de solicitações de clientes em horários de pico até a manutenção das operações da loja durante a madrugada. Os robôs foram avaliados com base no tempo em serviço, na conclusão das tarefas, no feedback dos clientes, nos tempos de resposta e na capacidade de lidar com imprevistos. Quatro unidades atenderam a todos os critérios, enquanto duas não alcançaram o desempenho esperado. Avaliadores também conduziram testes práticos para simular situações que os robôs poderiam encontrar ao interagir com clientes. Em um dos testes, foram solicitados refrigerantes Coca-Cola regular e sem açúcar para verificar a capacidade dos robôs de distinguir produtos visualmente semelhantes. Em outro, pacotes de chicletes foram reorganizados em uma prateleira, e os robôs foram instruídos a retornar os itens às suas posições corretas. Um corredor foi deliberadamente bloqueado por uma pessoa e uma caixa para testar a habilidade dos robôs em identificar obstáculos e navegar em torno deles.
Tarefas Reais de Varejo Testam Precisão e Adaptabilidade
Uma loja de conveniência pode parecer um ambiente relativamente simples para robôs, com seu layout compacto e procedimentos operacionais padronizados. No entanto, atividades cotidianas como pegar produtos, reabastecer prateleiras e preparar alimentos exigem que os robôs se adaptem a mudanças sutis, porém frequentes. Um pacote de doces pendurado em um ângulo ligeiramente diferente pode ser difícil de agarrar sem perturbar produtos vizinhos. Manipular um item delicado, como uma fatia de bolo, requer controle preciso da força de preensão para evitar quedas ou danos. Diferentemente de um laboratório controlado, uma loja em operação apresenta condições em constante mutação. Clientes circulam pelos corredores, produtos são retirados e devolvidos, e itens variam em posição, orientação e embalagem. Mesmo ao repetir a mesma tarefa, as condições podem diferir a cada tentativa. Durante o teste, os robôs G2 demonstraram várias capacidades projetadas para enfrentar esses desafios. Eles utilizaram informações visuais em tempo real para identificar mercadorias mal posicionadas e devolvê-las às posições designadas nas prateleiras, em vez de depender apenas de coordenadas pré-definidas. Um robô designado para reposição detectou vãos nas prateleiras e reabasteceu produtos sem um comando específico. Na área de limpeza, outro robô distinguiu derramamentos de padrões na bancada e selecionou as ferramentas adequadas para a limpeza. Essas tarefas testaram mais do que movimentos individuais; exigiram que os robôs percebessem o ambiente, tomassem decisões específicas para cada tarefa e ajustassem suas ações conforme as condições mudavam.
Genie Master Conecta Ações de Robôs à Melhoria Contínua
O teste também avaliou como o framework de agente de IA embarcada Genie Master da AGIBOT poderia apoiar a coordenação de tarefas, a correção de erros e o aprendizado com a experiência operacional. Mesmo tarefas rotineiras de loja nem sempre saem como planejado. Um robô pode falhar em agarrar um item corretamente, encontrar um obstáculo inesperado ou precisar ajustar seus movimentos. Além de completar tarefas individuais, o teste examinou como os robôs poderiam responder a essas situações e usar o feedback resultante para melhorar o desempenho futuro. O Genie Master fornece um framework compartilhado para coordenar os seis robôs e conectar suas ações a análises e aprendizado subsequentes. Através do Embodied Execution Protocol (EEP), o Genie Master liga o planejamento de tarefas, a execução e o feedback. O sistema organiza o trabalho de acordo com as capacidades de cada robô e as condições da loja. Os robôs executam suas tarefas designadas usando políticas de ação e observações em tempo real, com os resultados retornados ao Genie Master para análise e solução de problemas. O framework também suporta o aprendizado a partir de tentativas anteriores. Ao revisar execuções de tarefas bem-sucedidas e malsucedidas, ele pode reter experiência relevante em memória de longo prazo para uso em situações semelhantes. Ajustes eficazes também podem ser convertidos em dados de treinamento para refinar as políticas de ação dos robôs. Essa abordagem visa ajudar os robôs a construir sobre a experiência passada, em vez de tratar cada tarefa como uma operação isolada. A AGIBOT tem utilizado feedback operacional para aprimorar o desempenho do G2 em tarefas que exigem manipulação precisa, incluindo prática adicional durante os períodos noturnos mais calmos.
Planos para Expandir Testes em Aplicações do Mundo Real
O teste na loja de conveniência reuniu hardware de robótica, modelos de IA, tecnologias de simulação e sistemas operacionais da AGIBOT em um único ambiente de trabalho. Além do número de tarefas concluídas, o teste examinou questões práticas sobre o desempenho dos robôs: se eles poderiam realizar suas funções designadas por um período prolongado, como responderiam a problemas inesperados e se a experiência adquirida em tarefas anteriores poderia ser aplicada a novas situações. A AGIBOT planeja continuar testando seus robôs em funções e ambientes adicionais, utilizando feedback operacional para melhorar a confiabilidade, a execução de tarefas e a adaptabilidade. À medida que os robôs assumem uma gama mais ampla de responsabilidades, a empresa também avaliará quais capacidades e práticas operacionais podem ser transferidas entre tarefas e replicadas em diferentes cenários. Essas descobertas ajudarão a guiar a próxima fase de desenvolvimento em direção a uma implantação mais consistente e escalável no mundo real.
Com reportagem de Brazil Valley
Source · The Robot Report