A robótica, por décadas, baseou-se em métodos model-based, onde o comportamento dos robôs era ditado por um profundo entendimento da física e matemática do sistema e seu ambiente. Essa abordagem, embora resultasse em sistemas rápidos e confiáveis, exigia tempo e expertise humana consideráveis. Com o advento da inteligência artificial, a tendência migrou para o aprendizado por imitação, onde robôs aprendem a partir de vastas quantidades de dados de demonstrações humanas. A premissa é que, ao ingerir dados suficientes, os robôs seriam capazes de realizar a maioria das tarefas manuais que os humanos executam hoje.
O Platô dos Dados
Empresas de robótica têm investido pesadamente nessa crença, com algumas dedicando-se exclusivamente à coleta e venda de dados de treinamento. No entanto, a questão de se os dados, por si só, trarão robôs de propósito geral permanece em aberto. Não se sabe a quantidade exata de dados necessária, qual tipo é crucial, ou se algo mais está faltando. Além disso, a dependência de grandes volumes de dados resulta em algoritmos de IA que são essencialmente "caixas-pretas", difíceis ou impossíveis de serem compreendidos por humanos. Essa opacidade é cada vez mais preocupante em aplicações comerciais, onde flexibilidade, confiabilidade e segurança são primordiais. "O paradigma de aprendizado por imitação atingiu um platô", explica Ken Goldberg, professor de robótica na UC Berkeley. "É promissor para coisas como robôs domésticos, onde velocidade e confiabilidade são menos críticas. Mas para aplicações industriais, é muito difícil obter a confiabilidade que a indústria exige."
Robótica Agentiva: Um Novo Paradigma
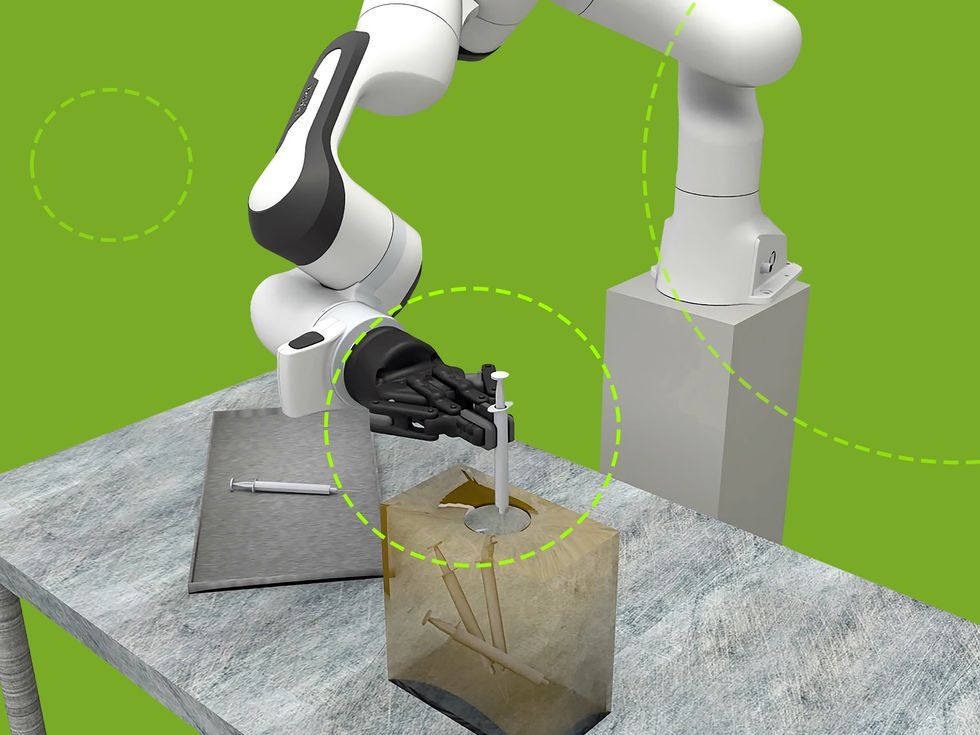
Em resposta a essas limitações, pesquisadores da UC Berkeley e NVIDIA apresentaram a robótica agentiva. Essa técnica busca transformar a programação de robôs de um problema de dados para um problema de codificação, aproveitando os avanços em ferramentas de IA para geração de código. Em vez de depender de demonstrações humanas, a robótica agentiva utiliza modelos de linguagem grandes (LLMs) para gerar código legível por humanos que dita o comportamento do robô. O processo envolve a decomposição de tarefas complexas em sub-tarefas, cada uma atribuída a um "agente de codificação" autônomo. Esses agentes, impulsionados por LLMs, podem planejar, escrever, testar e modificar software com mínima intervenção humana. Por exemplo, uma tarefa como empacotar mantimentos em uma sacola pode ser dividida: um agente focado em percepção para identificar itens e a sacola, outro em manipulação de objetos com a garra do braço robótico, e um terceiro em transportar objetos. "Isso é algo que realmente acelerou no último ano", afirma Goldberg. "A qualidade da codificação agentiva tornou-se tão boa que usá-los para escrever código para robôs é agora viável."
Implicações e Futuro
A robótica agentiva promete trazer de volta um entendimento fundamental de como um robô funciona, permitindo que seu comportamento seja expresso em código que os humanos podem ler e verificar. Isso contrasta fortemente com as abordagens atuais, onde a complexidade dos modelos de aprendizado por imitação torna difícil a depuração e a garantia de segurança. Para empresas como Siemens e Bosch, que enfrentam dificuldades com a confiabilidade de sistemas baseados em dados, essa nova abordagem pode oferecer um caminho para maior robustez em ambientes industriais. A capacidade de usar linguagem natural para instruir robôs, combinada com a modularidade dos agentes de codificação, sugere um futuro onde a programação robótica é mais acessível e transparente. No entanto, a escalabilidade e a confiabilidade em cenários ainda mais complexos e dinâmicos permanecem como questões a serem observadas de perto. A transição de um paradigma centrado em dados para um centrado em código representa uma mudança fundamental na forma como encaramos o desenvolvimento de robôs autônomos, com potencial para destravar novas aplicações e superar os desafios atuais da indústria.
Com reportagem de Brazil Valley
Source · IEEE Spectrum — Robotics