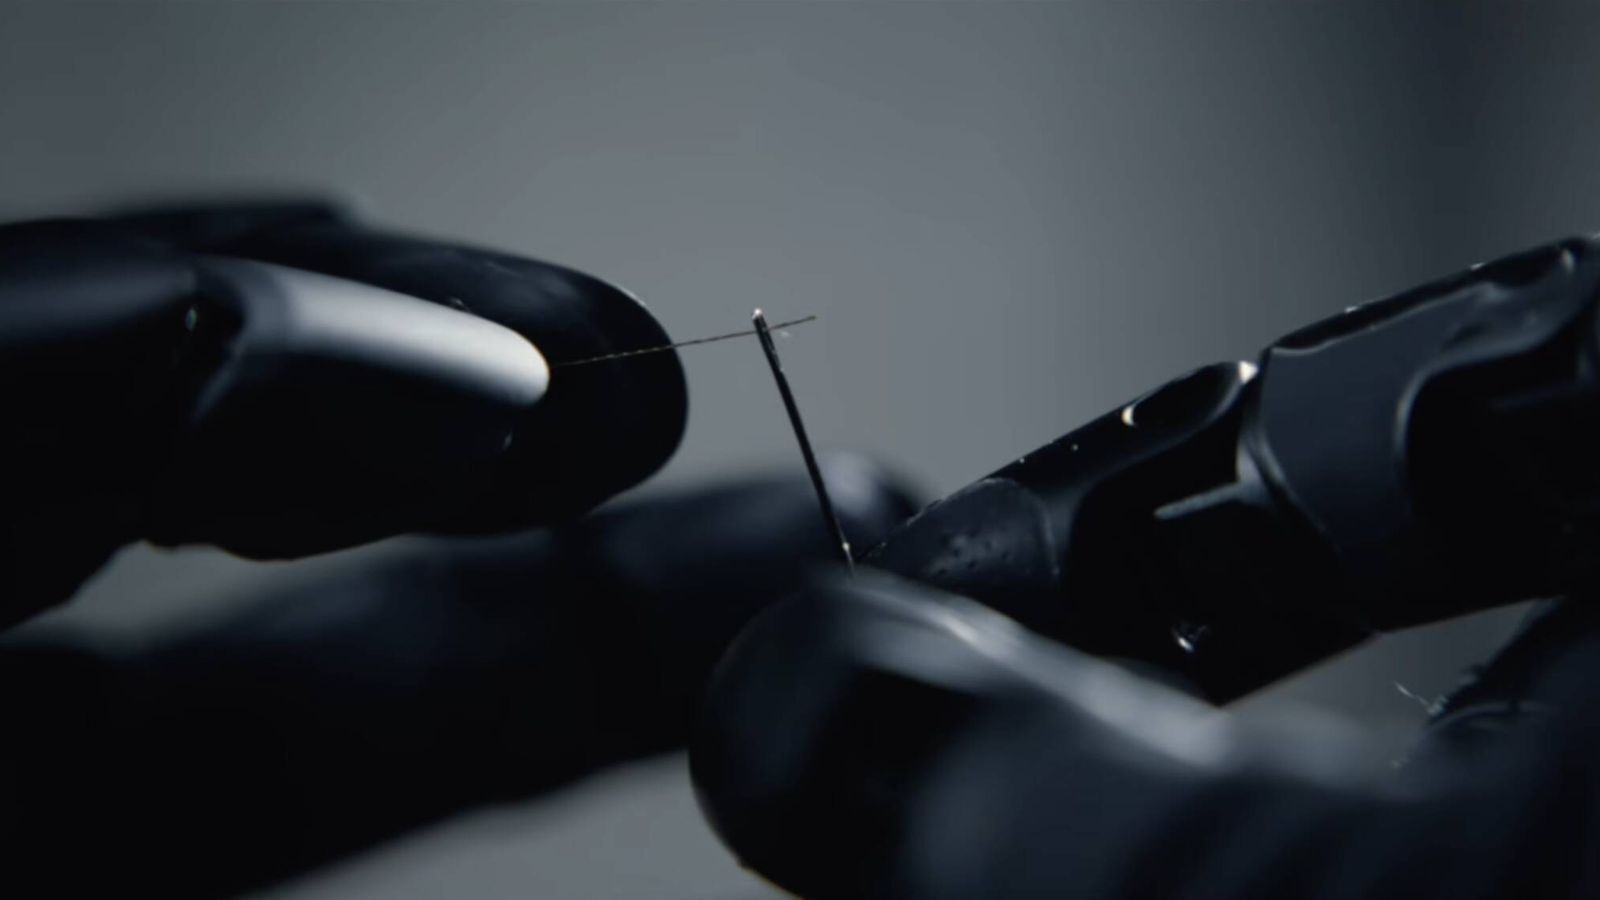
A Agilink, uma startup chinesa de robótica, demonstrou um salto significativo na capacidade de manipulação fina de robôs humanoides com sua nova mão sintética, a OmniHand 3 Ultra. Em um feito notável, a mão robótica foi treinada por uma artesã experiente para replicar as complexas técnicas do bordado de Suzhou, uma tradição com mais de 2.500 anos. A demonstração incluiu a separação de finas hebras de seda, o enfiamento de uma agulha e a costura, tarefas que exigem um controle de força e precisão milimétrica, características que historicamente têm sido um gargalo para a implantação em larga escala de robôs humanoides.
O Desafio da Manipulação Fina
A capacidade de manipular materiais moles e deformáveis sem danificá-los é fundamental para que robôs humanoides possam executar a vasta maioria das ações cotidianas que os humanos realizam com facilidade. Sem essa destreza, as máquinas se tornam ferramentas limitadas, incapazes de interagir com o mundo físico de forma segura e eficiente. A conquista de uma manipulação fina comparável à humana pode revolucionar setores como a cirurgia de precisão, o cuidado de idosos e a automação de cadeias logísticas de alta velocidade. A corrida pela inteligência artificial (IA) tem sido acompanhada por um debate sobre sua regulamentação, com a China já possuindo um sistema de governança para IA, enquanto outros países ainda discutem propostas. O avanço em mãos robóticas é um passo crucial para que os humanoides possam assumir um papel mais ativo e seguro em tarefas físicas complexas.
Mecânica, Sensores e Algoritmos em Harmonia
Segundo a Communications of the ACM (CACM), a revista oficial da Association for Computing Machinery, uma mão robótica precisa igualar a potência e a resistência de uma mão biológica, além de empregar algoritmos que superem a lacuna entre simulação e realidade. Para isso, são necessários quatro componentes essenciais: mecânica compacta, percepção tátil avançada, algoritmos de controle sofisticados e capacidade de processamento de baixa latência. Embora componentes individuais, como sensores táteis controlados por visão que superam a resolução da ponta do dedo humano, já existam, a integração dessas tecnologias em uma única unidade funcional tem sido o principal desafio. A OmniHand 3 Ultra, um produto derivado da AgiBot, uma proeminente empresa chinesa de robótica, exemplifica essa integração bem-sucedida. A empresa já obteve sucesso em competições de robótica humanoide, demonstrando a qualidade de seus produtos.
A Mão que Bordado: Detalhes da OmniHand 3 Ultra
O modelo OmniHand 3 Ultra-M, que se assemelha a uma mão humana em tamanho e pesa 630 gramas, combina 21 graus de liberdade ativos com uma arquitetura de acionamento direto, eliminando a necessidade de tendões ou transmissões intermediárias. Sensores táteis nas pontas dos dedos, falanges e palma fornecem feedback em tempo real. Os sensores baseados em visão nas pontas dos dedos detectam mudanças na superfície de contato, permitindo o manuseio de materiais finos e deformáveis. A mão é capaz de prender até 3 kg, levantar até 8 kg, abrir e fechar em cerca de 0,3 segundos, com uma repetibilidade posicional de aproximadamente 0,2 mm. As pontas dos dedos medem força tridimensional de até 30 Newtons e detectam deformações de 0,08 mm, permitindo distinguir entre um objeto que escorrega e um mero roçar. A palma, por sua vez, integra um sensor com 300 pontos de contato. "Um único fio de seda dá à destreza das pontas da OmniHand 3 Ultra uma medida visível", afirma Qiao Tianjie, vice-presidente da Agibot e CEO da Agilink. "Isso também revela a possibilidade de confiar trabalhos mais delicados às máquinas."
Alternativas e o Futuro da Manipulação Robótica
Enquanto a Agilink foca na precisão e delicadeza para tarefas como bordar, outras empresas abordam o desafio de mãos robóticas com diferentes filosofias. A LinkerBot, por exemplo, desenvolveu a Linker Hand L30 Pro, que imita a anatomia humana com tendões e busca rapidez para tarefas como parafusar. Já a Boston Dynamics adota uma abordagem minimalista com sua mão robótica para o Atlas, que possui menos dedos e graus de liberdade, priorizando a robustez e a capacidade de manusear ferramentas industriais projetadas para humanos. A empresa argumenta que cada dedo extra aumenta o custo e a probabilidade de falhas. A visão de Aristóteles de que a mão é a "ferramenta de ferramentas" ressoa na busca por manipuladores robóticos versáteis. A capacidade de uma mão robótica imitar a destreza humana será crucial para determinar se os robôs autônomos poderão assumir trabalhos físicos em um mundo projetado para a anatomia humana, transformando indústrias e o cuidado com pessoas dependentes.
Com reportagem de Brazil Valley
Source · El Confidencial — Tech